
-
 Giyim
-
 Ayakkabı
-
 Aksesuar
-
 Elektronik
-
 Anne & Bebek & Çocuk
-
 Ev & Mobilya
-
 Kozmetik & Kişisel Bakım
-
 Spor & Outdoor
-
 Yaşam
-
 Süpermarket


 İptal, İade ve Değişim Nasıl Yapılır?


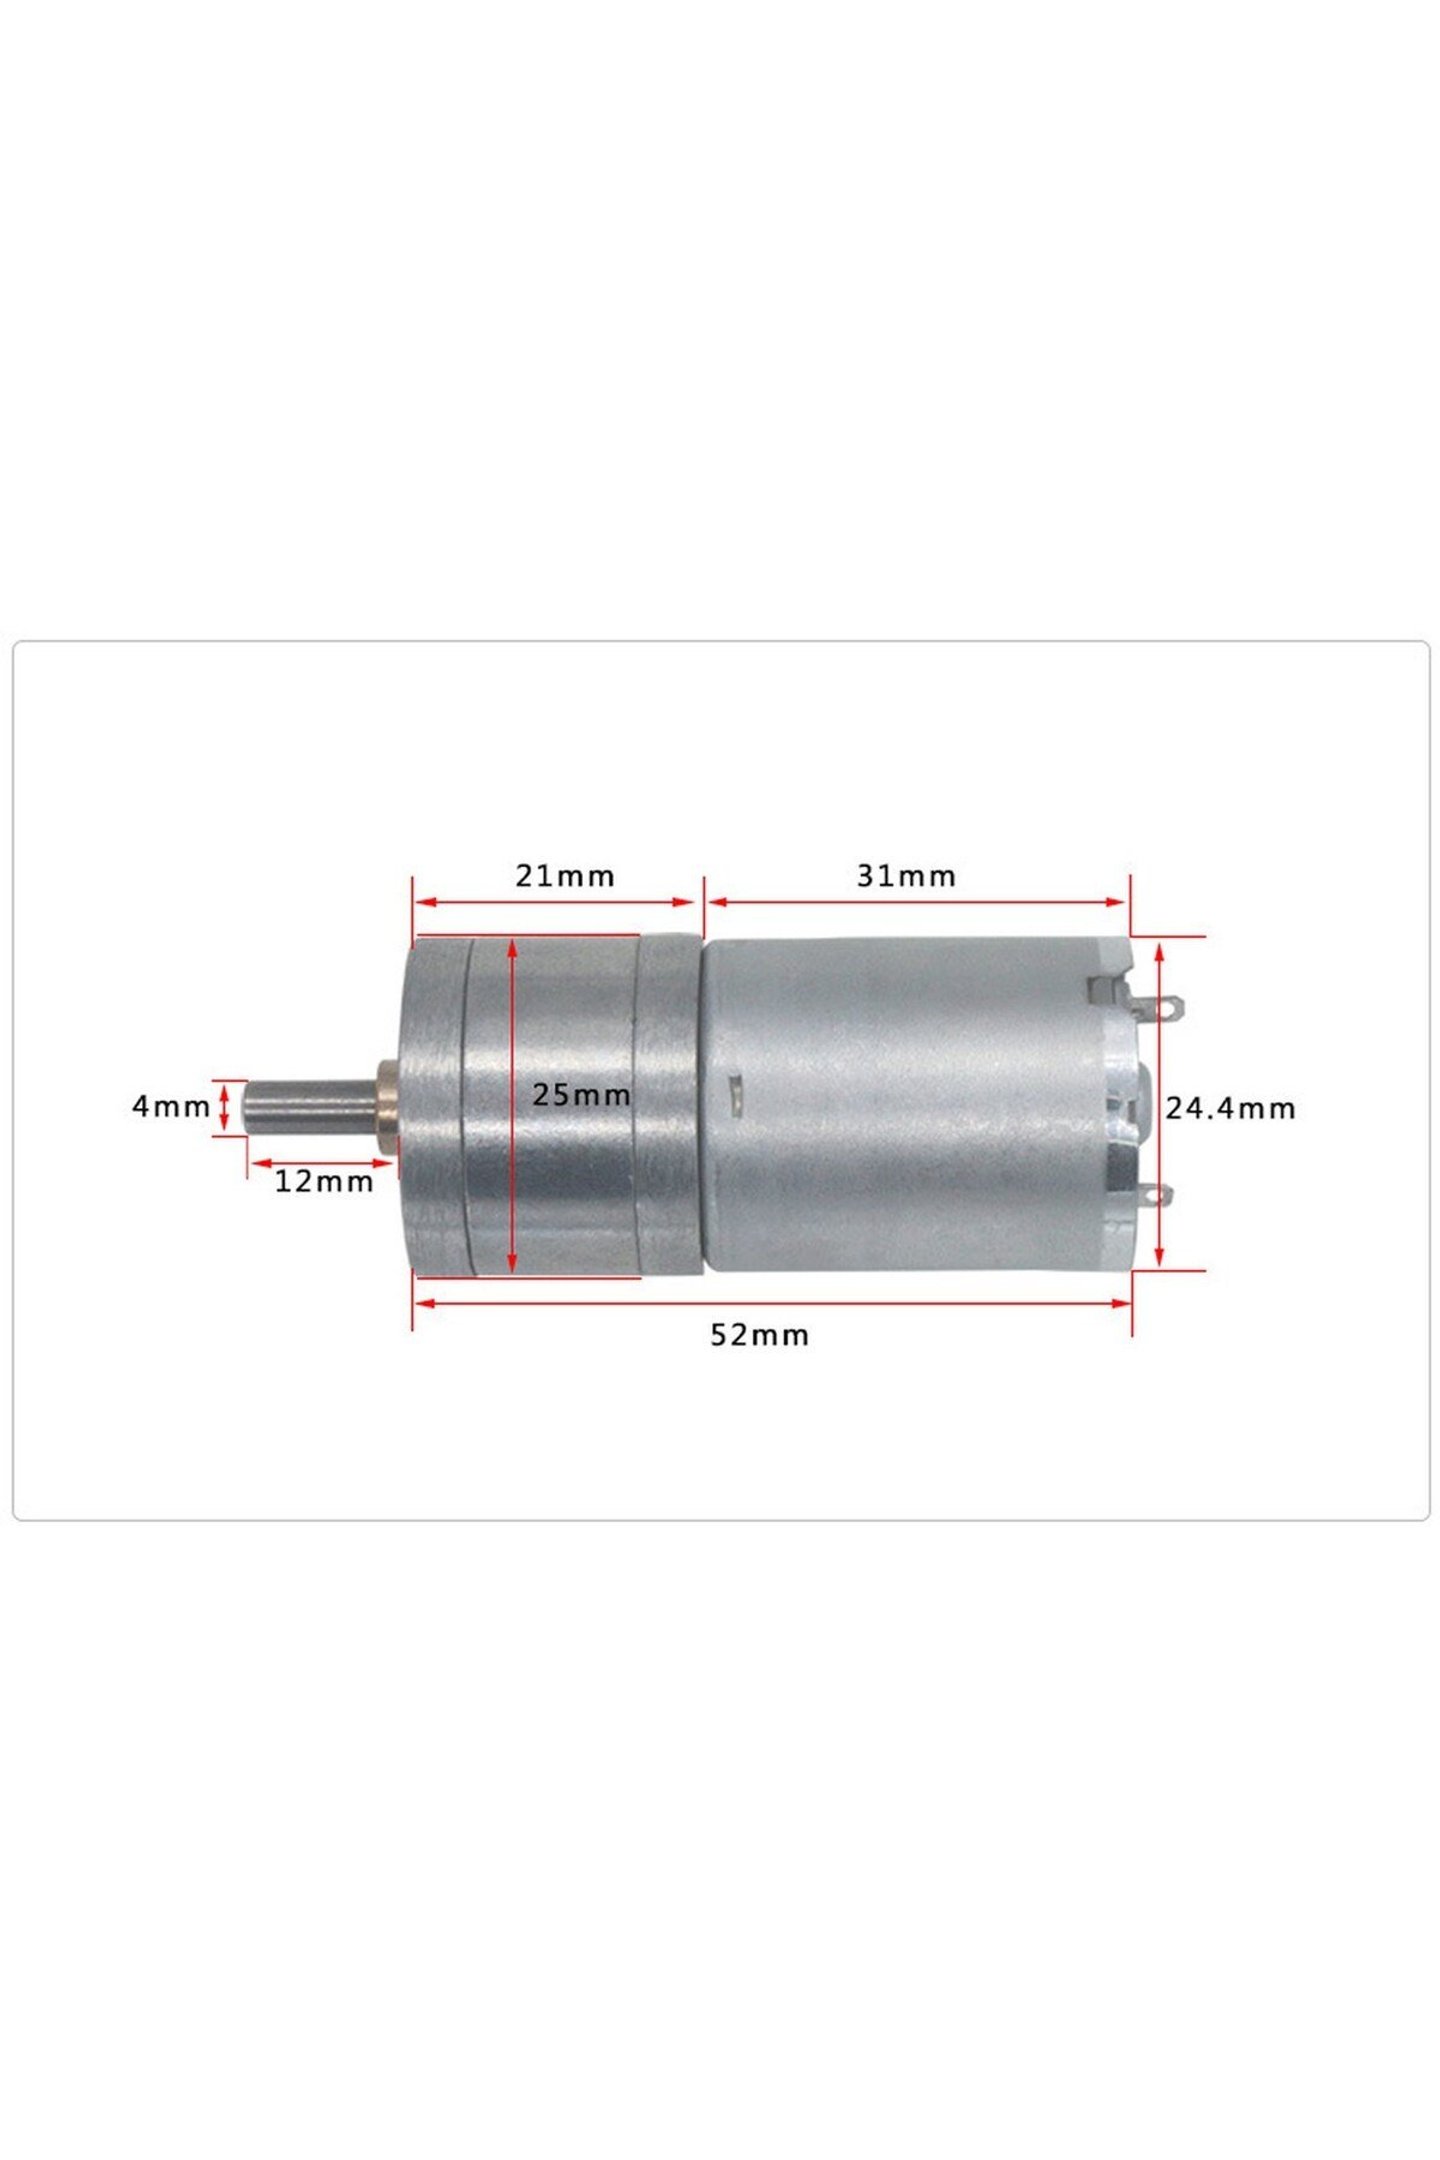
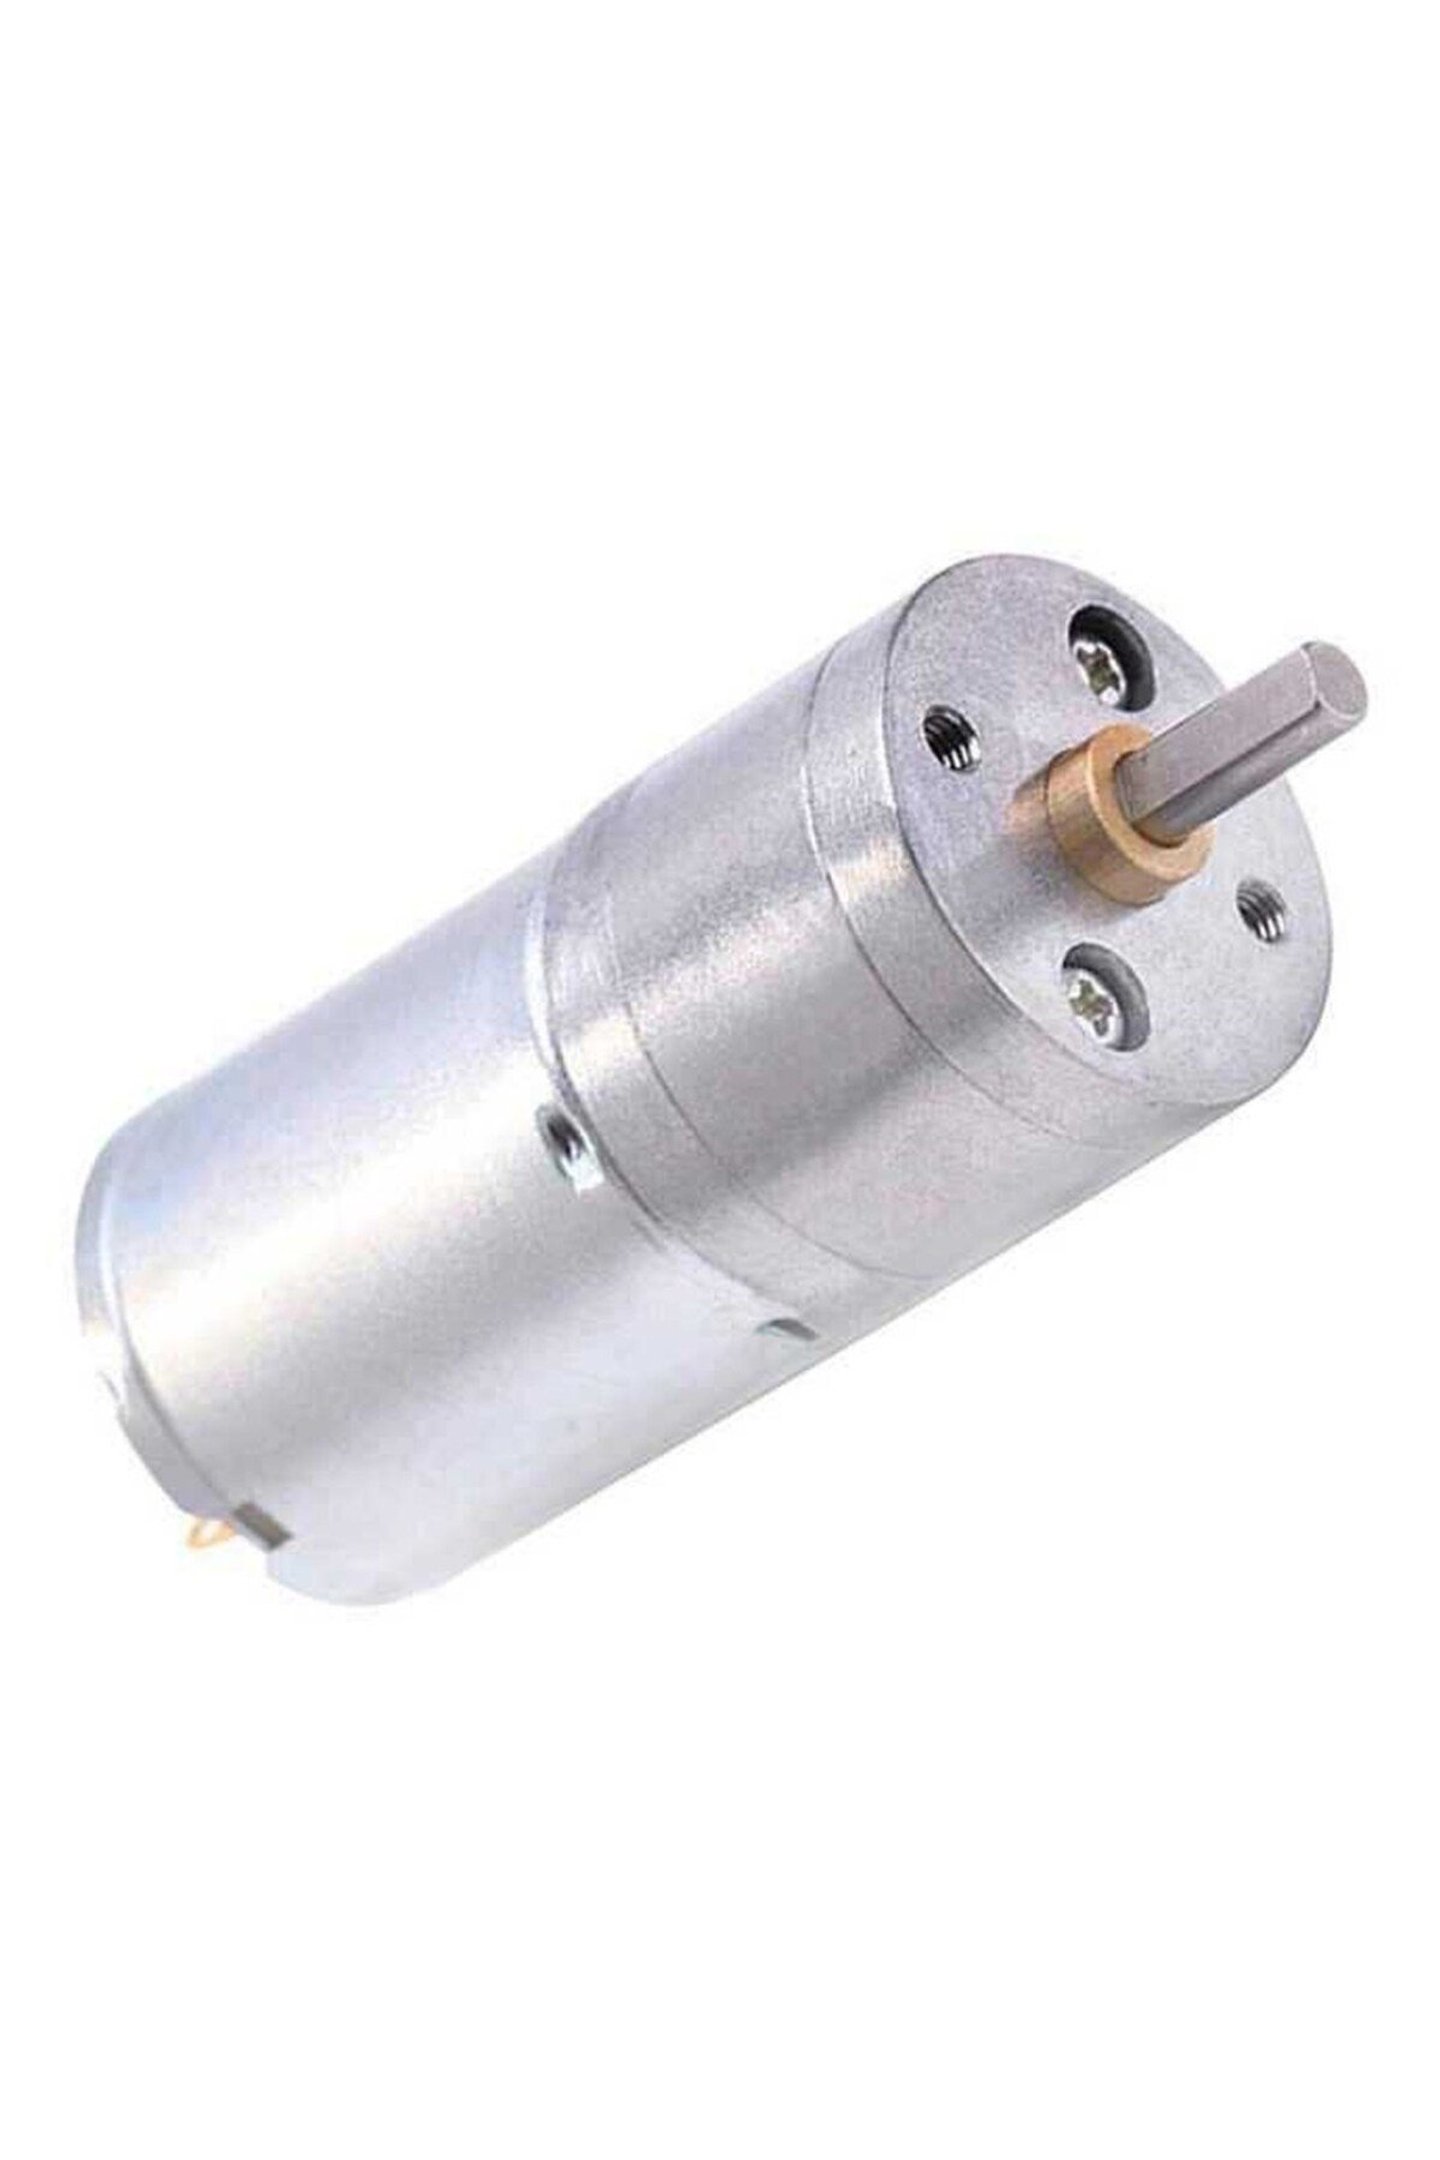
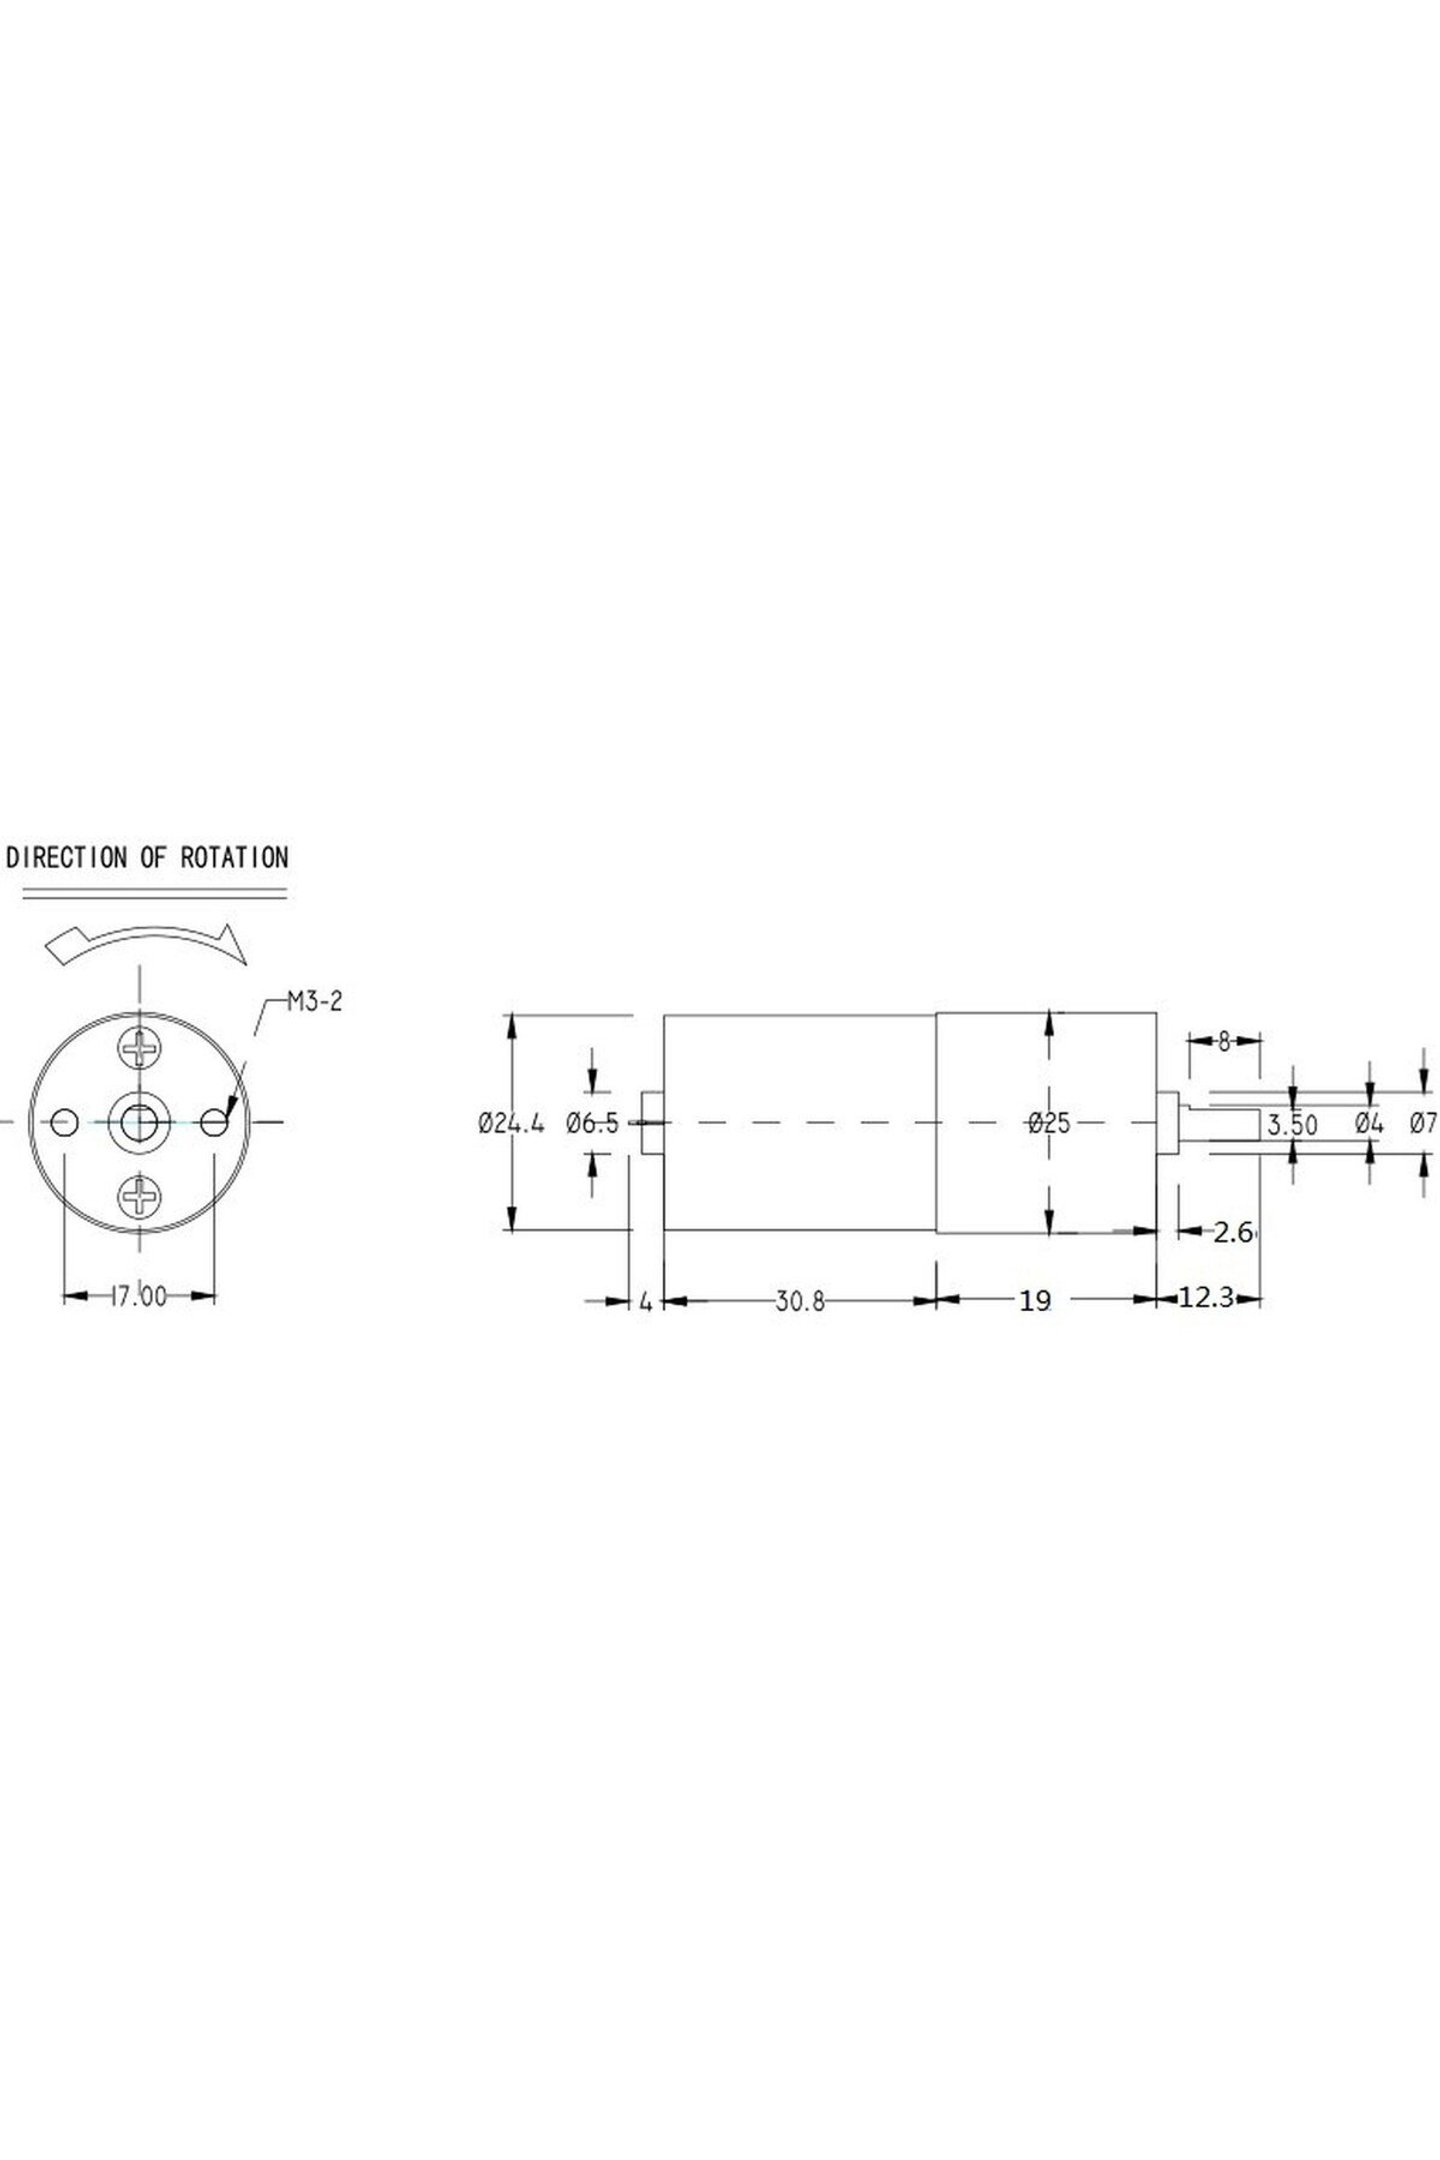
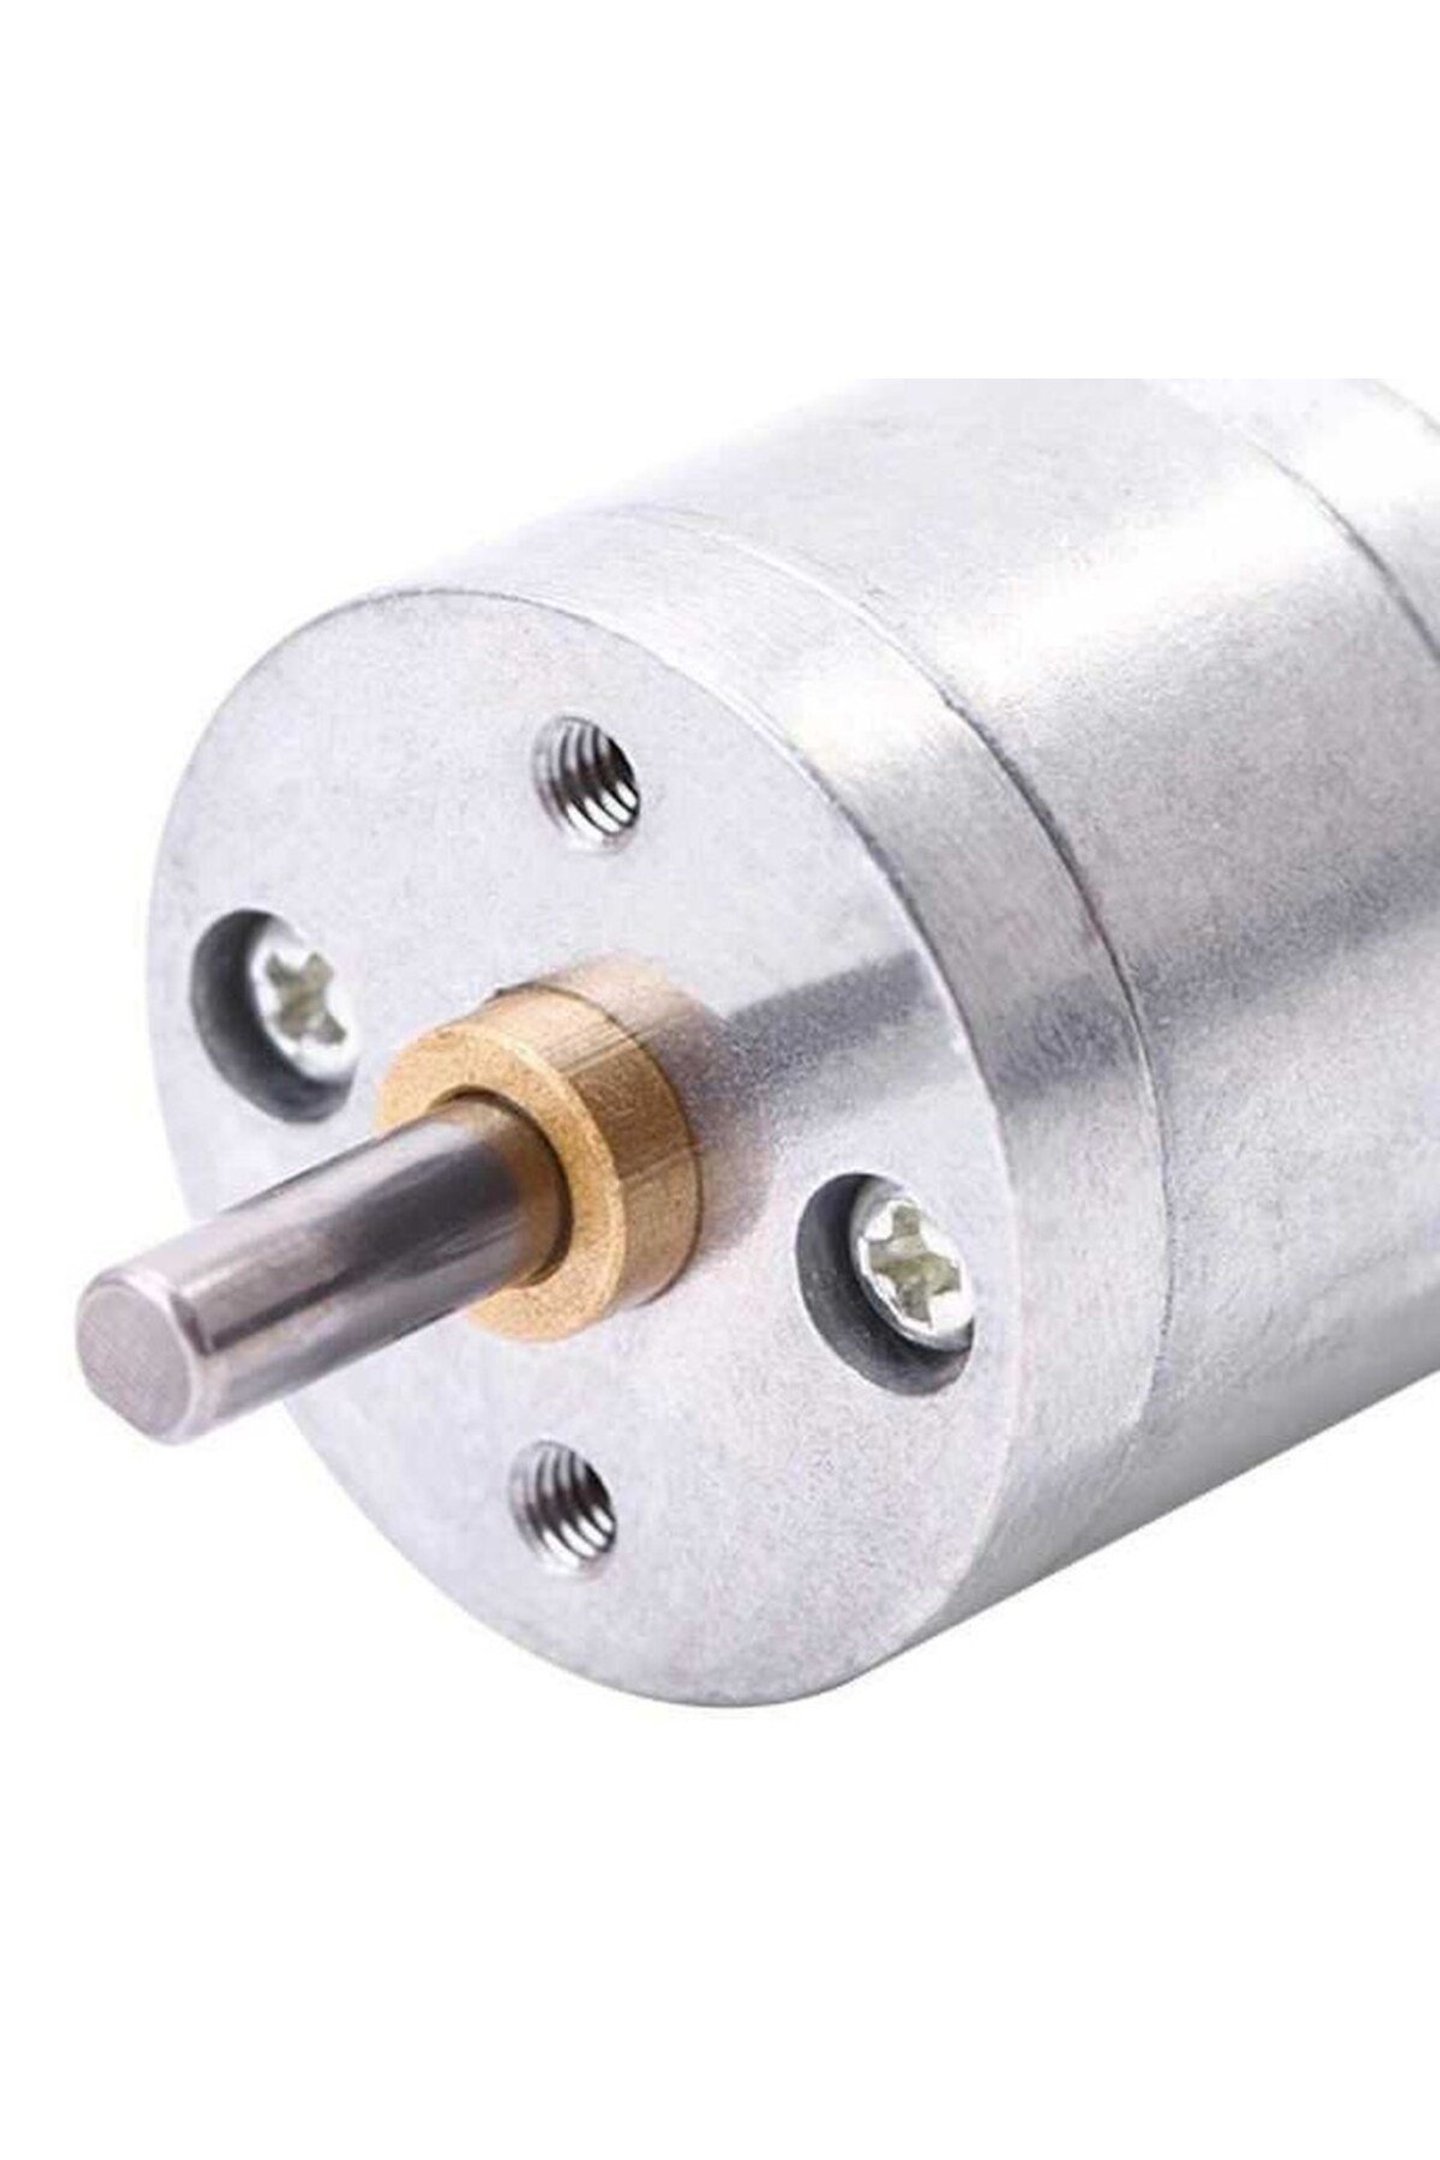
EmAyCenter JGA25-370 12V 130 RPM Redüktörlü DC Motor 25mm Metal Dişli Kutu 4mm D Şaft Robotik Otomasyon ve Meka
Tahmini Kargoya Teslim : 3 iş günü içerisinde
14 Gün Ücretsiz İade
<div id="rich-content-wrapper">
<h1>JGA25-370 12V 130 RPM Redüktörlü DC Motor 25mm Metal Dişli Kutu 4mm D Şaft Robotik Otomasyon ve Mekatronik Düzenek Tahrik Motoru</h1>
<h2>Metal Şanzımanlı 12 Volt Küçük Tahrik Motoru ile Kararlı Dönüş Sağlayan Güçlü Mekanik Sistemler</h2>
<br>
<b>Ürün Açıklaması</b>
<br> JGA25-370 12V 130 RPM redüktörlü DC motor, 25mm çapındaki tümüyle metal dişli kutusuyla yüksek tork ve kararlı hız sağlayan fırçalı tahrik ünitesidir.
<br> Kompakt silindirik gövde mimarisini çelik ve pirinç alaşımlı sağlam dişli dizilimiyle buluşturan bu mekatronik motor, 12 volt besleme gerilimi altında dakikada 130 devir boşta dönüş gerçekleştirerek mekanik kuvvet gerektiren projelere doğrudan güç aktarır.
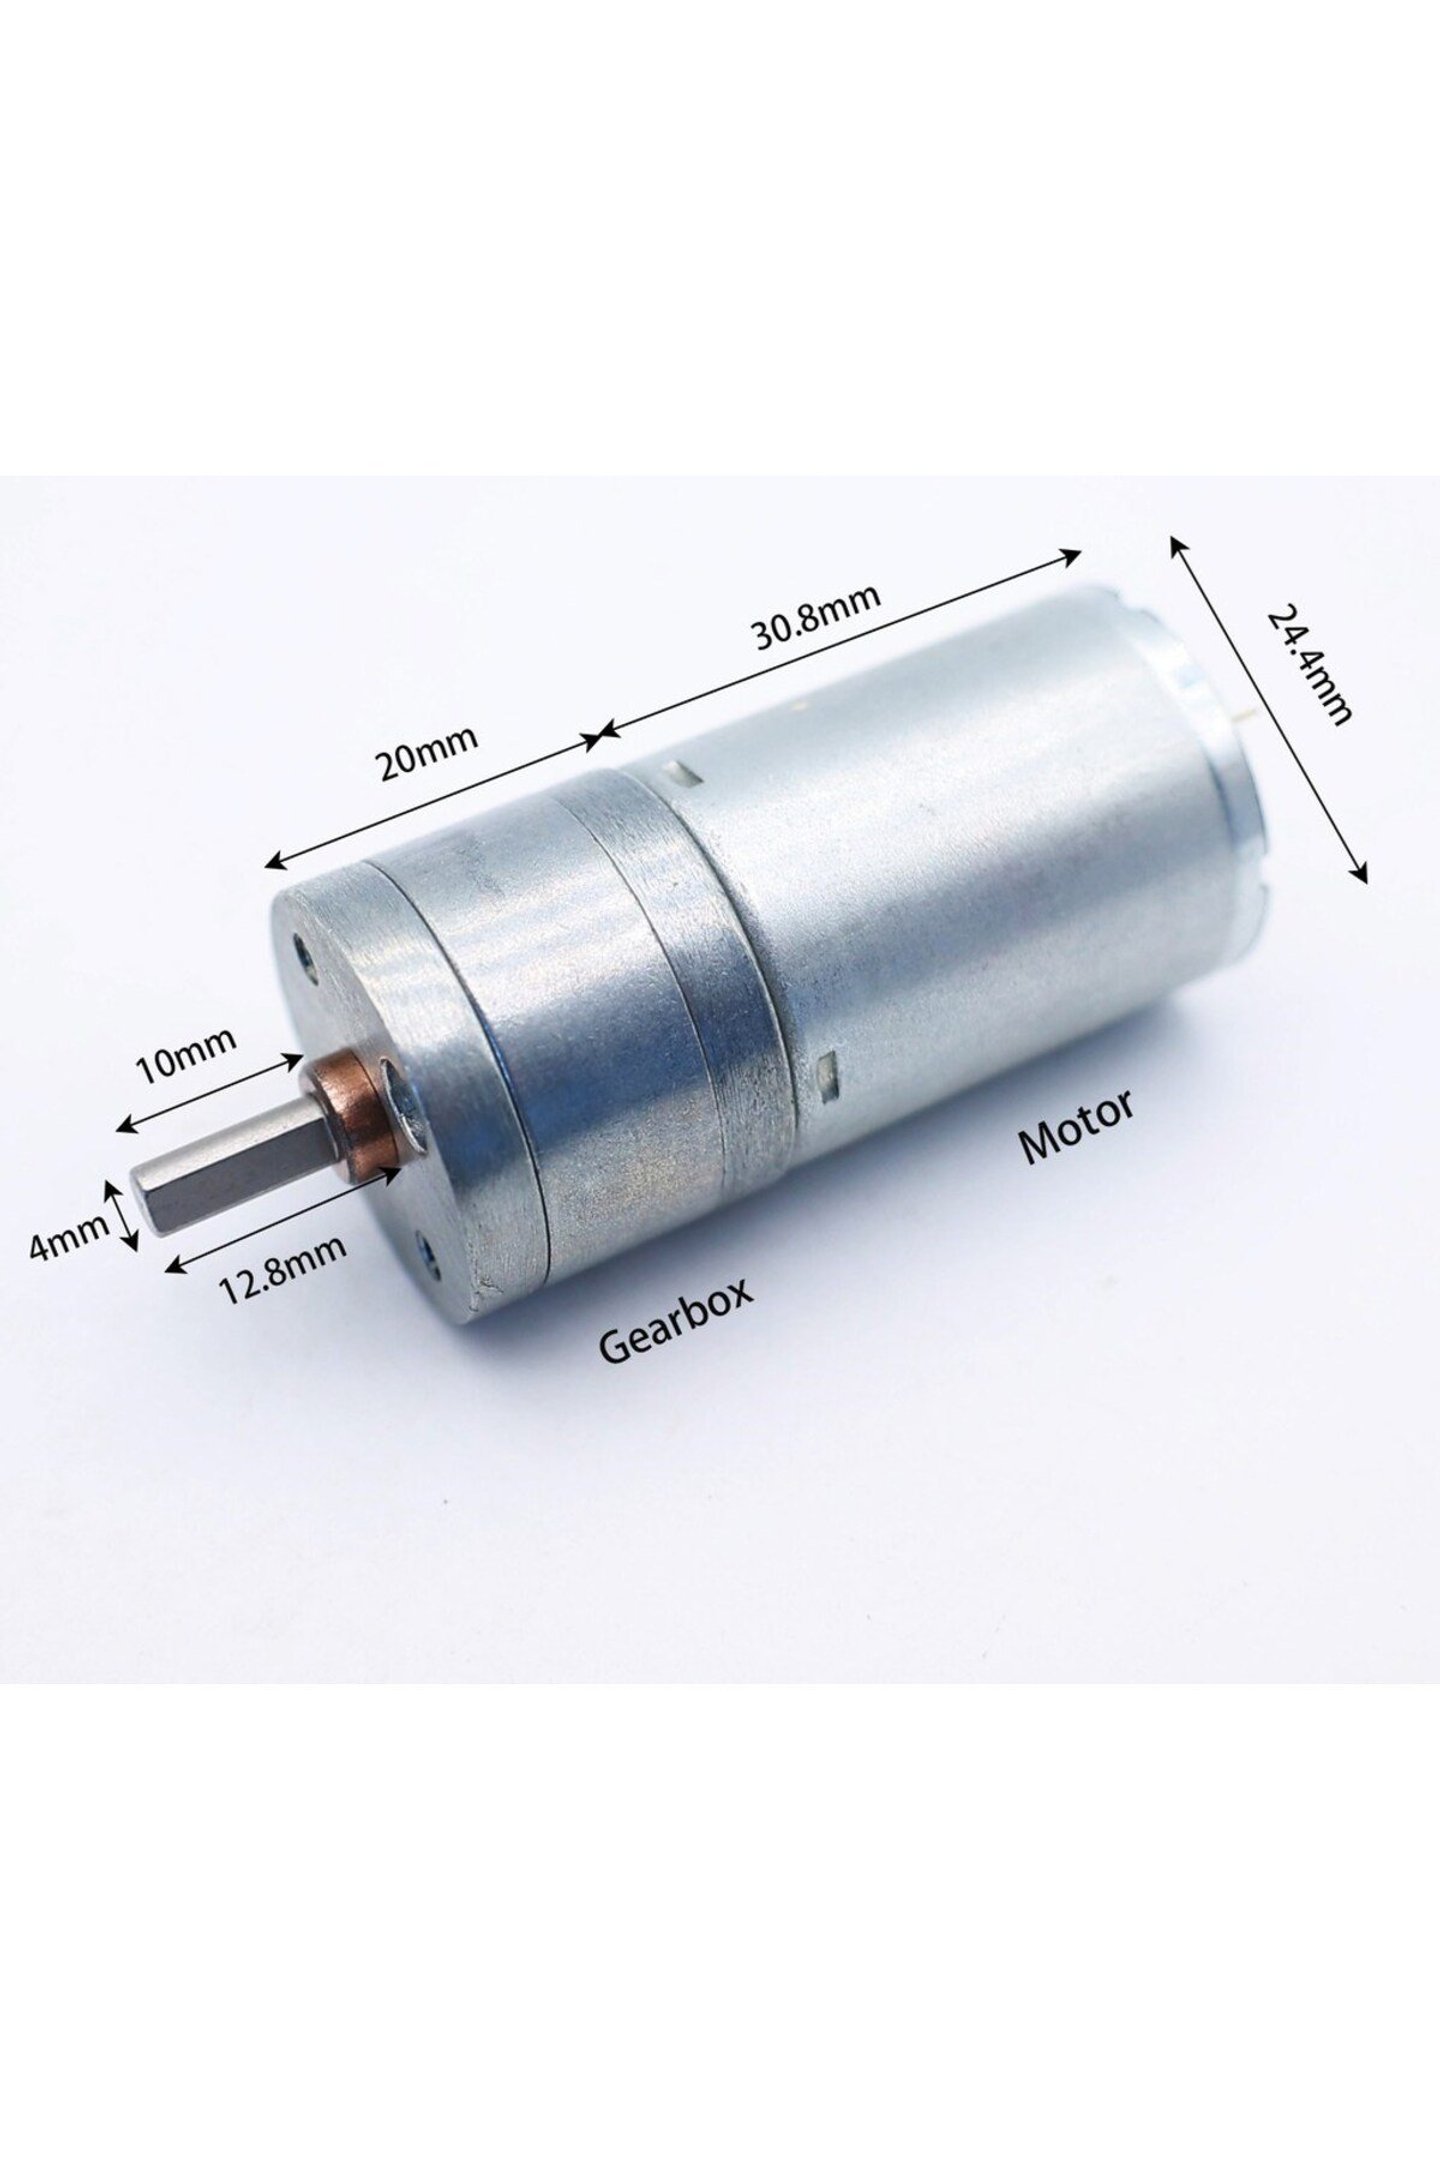
<br> Ön yüzeyinde yer alan 4 mm çapındaki D kesitli şaftı ve standart M3 vidalama yuvaları sayesinde robotik tekerleklerden özel mekanik düzeneklere kadar pek çok platforma zahmetsizce entegre edilir.
<br>
<br>
<b>JGA25-370 Redüktörlü DC Motor Nedir ve Ne İşe Yarar</b>
<br> JGA25-370 redüktörlü DC motor, elektrik enerjisini mekanik dönme hareketine dönüştüren 370 serisi fırçalı doğru akım motor çekirdeği ile bu yüksek hızlı dönüşü torka çeviren silindirik bir dişli kutusunun birleşiminden oluşan kompakt bir eyleyicidir.
<br> Standart doğru akım motorları yüksüz durumda dakikada binlerce devir hızla dönerken ürettikleri dönme momenti oldukça düşüktür ve doğrudan bir mekanik yükü hareket ettirmekte zorlanırlar.
<br> Bu noktada devreye giren 25 mm çapındaki metal redüktör mekanizması, motor milinden aldığı yüksek hızlı hareketi birbirine hassas biçimde bağlanan pinyon ve çark dişliler aracılığıyla yaklaşık 46.8:1 oranında düşürür.
<br> Hız düşürülürken fizik kuralları gereği çıkış milindeki dönme kuvveti yani tork aynı oranda katlanarak 0.9 kg.cm nominal çalışma değerine ve 4.4 kg.cm kilitlenme kuvvetine ulaşır.
<br>
<br> Cihazın temel işlevi, belirli bir ağırlığı taşımak, mekanik bir kolu kaldırmak, bir aracı dengeli bir süratle ilerletmek veya konveyör benzeri bir aktarma bandını zorlanmadan hareket ettirmektir.
<br> 130 RPM devir değeri, robotik ve otomasyon dünyasında kontrol edilebilir hız ile tatmin edici itiş kuvveti arasındaki ideal denge noktalarından biri olarak kabul edilir.
<br> Çok yavaş dönen motorların hantallığı ile çok hızlı dönen motorların tork yetersizliği bu modelde ortadan kalkar; tekerlekli robotlarda dengeli bir sürüş çizgisi elde edilirken konumlandırma hassasiyeti korunur.
<br> Doğru akım polaritesi değiştirilerek motorun saat yönünde veya saat yönünün tersinde dönmesi saniyeler içinde sağlanır; bu durum yönlendirme gerektiren hareketli sistemlerde çift yönlü operasyon özgürlüğü yaratır.
<br>
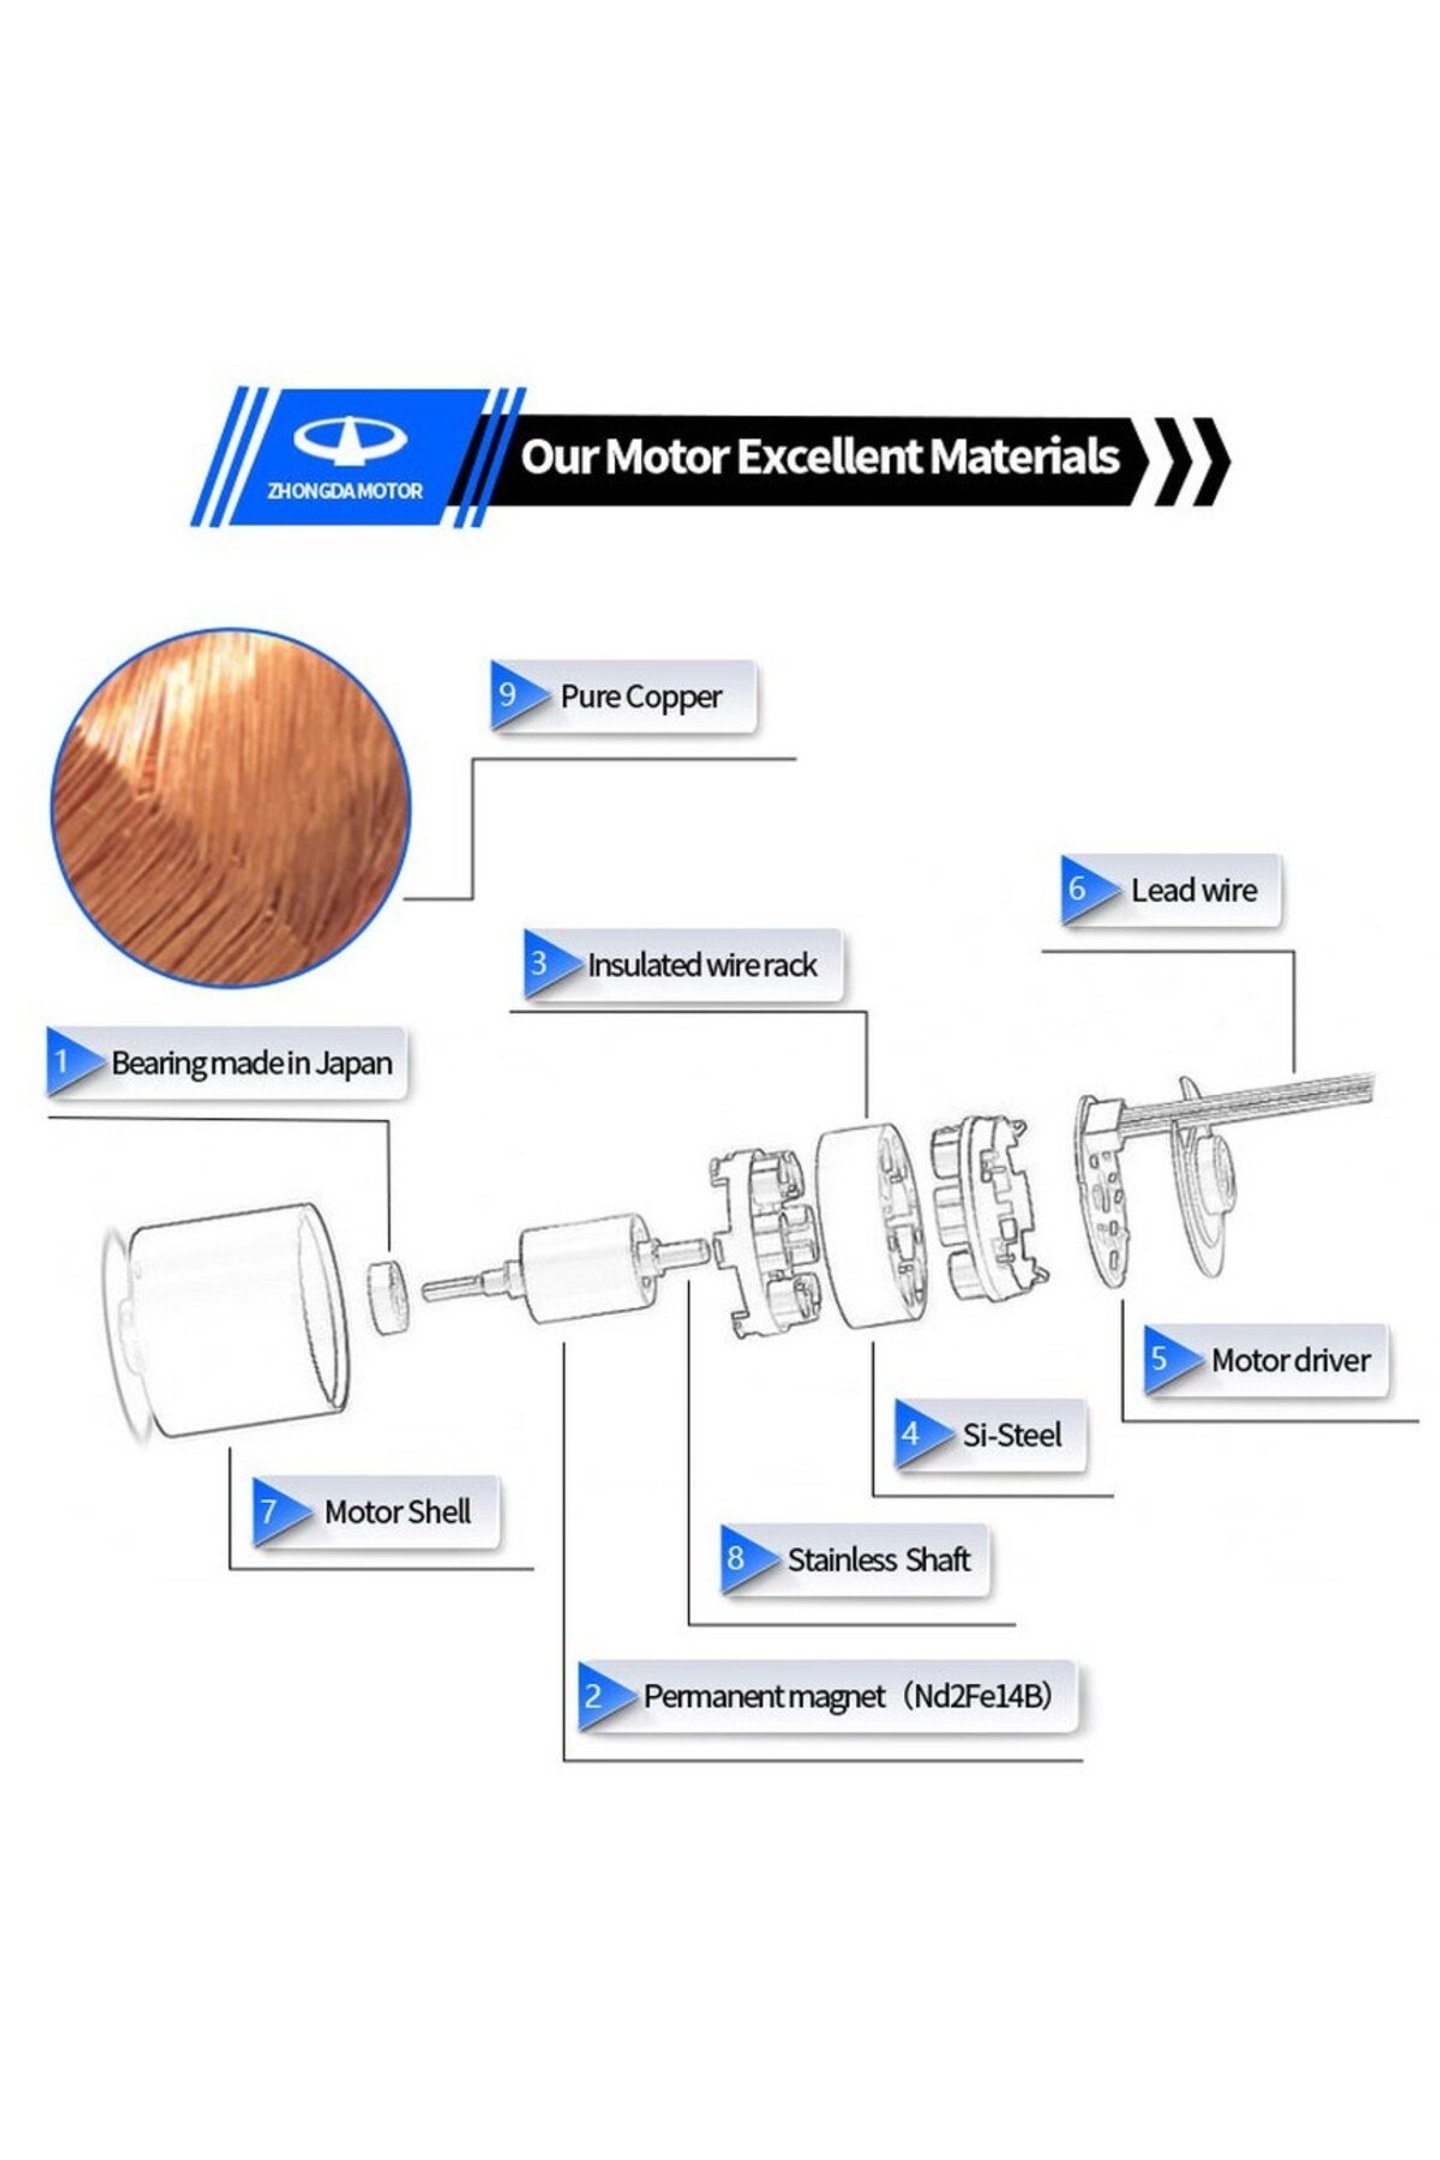
<br> JGA25-370 modelinin iç yapısında saf bakır emaye bobin sargıları, yüksek manyetik akı yoğunluğuna sahip NdFeB kalıcı mıknatıslar ve düşük sürtünmeli yataklama elemanları yer alır.
<br> Bu elektromekanik kompozisyon, enerjinin ısıya dönüşen kısmını asgari düzeyde tutarak sistemin elektriksel verimini üst seviyeye taşır.
<br> Metal dişli kutusu ise plastik dişlilerin karşılaştığı diş sıyırma, yüksek sıcaklıkta yumuşama ve darbeli yüklerde kırılma gibi dezavantajları tamamen bertaraf eder.
<br> Böylece kullanıcılar, uzun süreli çalışma periyotlarında mekanik bozulma endişesi taşımadan projelerinin ana tahrik ihtiyacını güvenle bu motora emanet edebilirler.
<br>
<br> Düz dişli kutusu mimarisi, motor şaftındaki eksenel hizalamayı kusursuz koruyarak redüksiyon kademeleri arasında minimum güç kaybı yaşanmasını sağlar.
<br> Gövde içine yerleştirilen hassas işlenmiş pirinç ve çelik dişliler, motorun devir sayısını adım adım düşürürken tork aktarımını homojen bir akışla çıkış miline iletir.
<br> Bu kararlı mekanik yapı, ani hızlanmalarda ve yön değişimlerinde iç dişlilerin birbirine kenetlenmesini koruyarak mekanik darbelere karşı üstün bir mukavemet gösterir.
<br> Geliştiriciler, yüksek güvenilirlik talep eden hareketli düzeneklerde bu motoru kullanarak bakım gereksinimlerini en aza indirir.
<br>
<br>
<b>Öne Çıkan Özellikler</b>
<br> JGA25-370 redüktörlü motorun mühendislik altyapısını ve sahada sağladığı mekanik yetenekleri tanımlayan başlıca nitelikler aşağıda detaylandırılmıştır.
<br> Tümüyle Metal Dişli Kutusu: Redüktör yapısının içinde yer alan tüm dişliler yüksek dayanımlı çelik ve pirinç alaşımlardan imal edilmiş olup aşınmaya ve yüksek yüklere karşı uzun ömürlü direnç sunar.
<br> Kompakt 25 mm Dış Çap: Dar mekanik alanlara, robot şaselerine ve küçük cihaz gövdelerine kolayca yerleşebilen 25 mm silindirik gövde tasarımı minimum hacimde maksimum mekanik güç üretir.
<br> 4 mm D Tipi Çıkış Şaftı: Mil üzerinde yer alan düzleştirilmiş D kesit yüzeyi, kasnak, dişli ve tekerlek bağlantılarında kullanılan sabitleme vidalarının kaymasını ve milin yuva içinde boşa dönmesini kesin olarak engeller.
<br> 12 Volt Nominal Çalışma Gerilimi: Yaygın endüstriyel adaptörler, 3S lityum polimer bataryalar ve akü sistemleriyle yüksek uyum sağlayan 12 V DC besleme altyapısıyla çalışır.
<br> 130 RPM Optimum Çıkış Devri: Dakikada 130 tam tur dönme hızı, mobil robotlarda hem kontrol edilebilir sürüş dinamiği hem de akıcı hareket kabiliyeti sunar.
<br> 0.9 kg.cm Nominal ve 4.4 kg.cm Zorlanma Torku: Mekanik engelleri aşmak, yokuş tırmanmak ve ağırlık taşımak için gerekli dönme momenti rezervini eksiksiz karşılar.
<br> Saf Bakır Sargılı Armatür: Rotor çekirdeğinde kullanılan yüksek saflıktaki bakır iletkenler, iç direnci düşürerek düşük ısınma ve yüksek elektriksel verimlilik sağlar.
<br> Çift Yönlü Dönüş Kabiliyeti: Besleme uçlarının polaritesi ters çevrilerek motorun dönüş yönü saat yönüne (CW) veya saat yönünün tersine (CCW) kolaylıkla aktarılabilir.
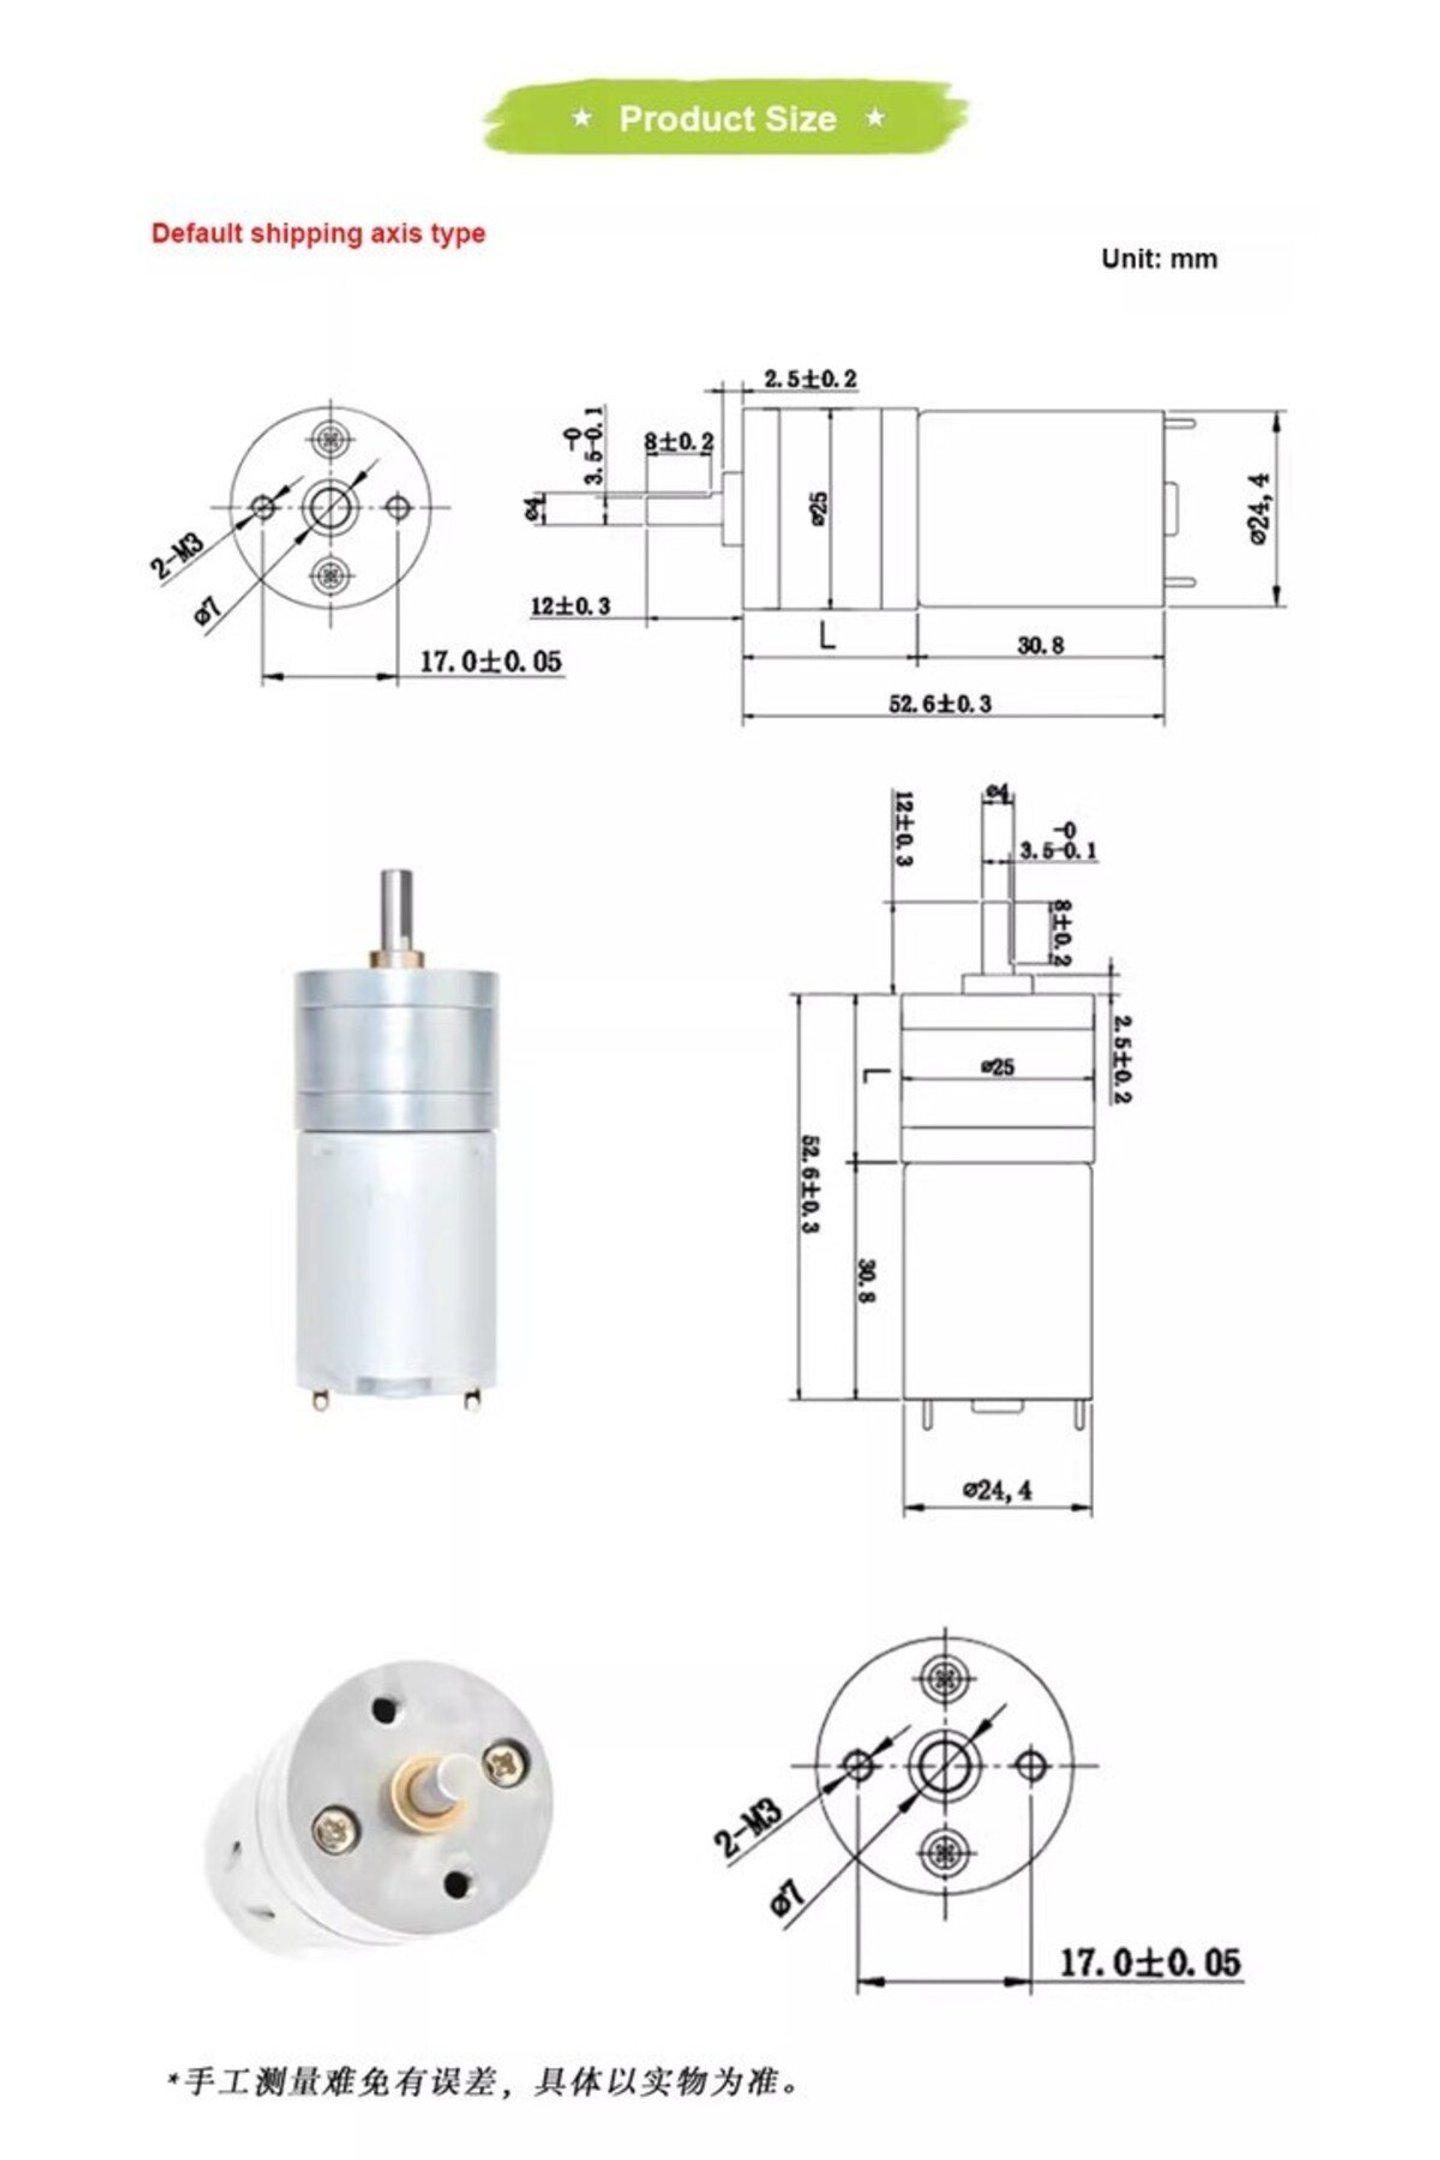
<br> Standart M3 Montaj Yuvaları: Ön yüzeyde 17 mm eksen mesafesiyle konumlandırılmış iki adet metrik 3 dişli delik, motor braketlerine ve şaselere rijit biçimde vidalanmasını mümkün kılar.
<br> Düşük Boşta Akım Sarfiyatı: Yüksüz durumda yaklaşık 70 mA ile 100 mA arasında son derece düşük akım çekerek bataryalı mobil düzeneklerde enerji tasarrufu sağlar.
<br> Merkez Rulman ve Bronz Yataklama: Çıkış milinin merkezinde yer alan yataklama elemanı, eksenel ve radyal salınımı sönümleyerek sessiz ve titreşimsiz bir çalışma karakteri sergiler.
<br> Geniş Besleme Voltajı Esnekliği: 6 V ile 15 V DC aralığında güvenle çalışabilme esnekliği sayesinde farklı voltaj kademelerinde hız ve tork ayarlaması yapılmasına olanak tanır.
<br>
<br>
<b>Kullanım Alanları</b>
<br> JGA25-370 redüktörlü DC motor, sahip olduğu kompakt boyutlar ve yüksek tork kapasitesi sayesinde akademiden endüstriyel prototiplemeye kadar uzanan geniş bir uygulama sahasına hitap eder.
<br> Robotik alanında özellikle otonom ve uzaktan kumandalı mobil araç projelerinde ana yürüyen aksam motoru olarak tercih edilir.
<br> Çizgi izleyen robotlar, mini sumo robotlar, labirent çözen mikro araçlar, arazi tipi robotik platformlar ve iki ya da dört tekerlekten çekişli eğitim robotları bu motorun dengeli hız ve çekiş gücünden doğrudan faydalanır.
<br> 130 RPM dönüş hızı, robotun parkur üzerindeki çizgileri veya sensör verilerini kaçırmadan tepki verebilmesine olanak tanıyan kontrollü bir doğrusal ilerleme hızı kazandırır.
<br>
<br> Akıllı ev otomasyonu ve bina mekaniği sistemlerinde küçük hacimli hareket düzeneklerinin tahrik edilmesinde sıkça görev alır.
<br> Otomatik perde ve panjur çekme mekanizmaları, akıllı evcil hayvan mama dağıtıcıları, motorlu pencere açkı düzenekleri ve şifreli akıllı kapı kilit mekanizmaları motorun kararlı torkuyla sorunsuz biçimde çalışır.
<br> Motorun metal şanzımanı, kapı dili veya perde mekanizmasının yaratabileceği anlık sıkışma ve direnç noktalarında diş atlamadan mekanik akışı sürdürür.
<br> Ayrıca akıllı çöp kutusu kapakları, otomatik sıvı sabun dispenserleri ve otomatik açılır kapanır dolap mekanizmaları gibi projelerde yer tasarrufu sağlayan yapısıyla öne çıkar.
<br>
<br> Üniversitelerin mekatronik, makine ve elektrik-elektronik mühendisliği laboratuvarlarında prototip geliştirme süreçlerinin vazgeçilmez bir eyleyicisidir.
<br> TÜBİTAK, Teknofest ve uluslararası robotik yarışmalarına hazırlanan proje ekipleri, mekanik güvenilirlikleri kanıtlanmış bu motorları aktarma organlarında yaygın biçimde değerlendirir.
<br> Minyatür konveyör bant modelleri, otomatik parça ayırma ve sıralama bantları, döner kamera ve sensör tarama tablaları ile döner sergi stantları motorun düşük devirli sürekli hareket yeteneğinden beslenir.
<br> Ayrıca güneş takip sistemleri gibi panelleri gün boyunca güneşe doğru yavaş ve kararlı biçimde döndürmesi gereken hassas açılı mekanizmalarda dişli boşluğu minimum düzeyde olan bu motorlar büyük avantaj sağlar.
<br>
<br> Hobi ve modelcilik dünyasında özel yapım uzaktan kumandalı araçlar, ölçekli iş makineleri, paletli araç maketleri, minyatür vinçler ve model bot mekanizmaları için kuvvetli bir tahrik kaynağıdır.
<br> Endüstriyel bakım atölyelerinde ise test düzenekleri, kablo sarım aparatları, etiket yapıştırma aparatları, otomatik numune karıştırıcılar ve sıvı transferi gerçekleştiren peristaltik pompa prototiplerinde güvenle kullanılır.
<br> Düşük gürültü seviyesi ve rijit metal gövdesi, cihazın ofis veya eğitim laboratuvarı gibi kapalı mekanlarda rahatsız edici ses oluşturmadan uzun süreler boyunca görev yapmasını mümkün kılar.
<br> Akıllı tarım projelerinde sera içi havalandırma kapaklarının açılması veya otomatik yemleme haznelerinin çevrilmesi gibi tork gerektiren işlerde de dayanıklılığı ile fark yaratır.
<br>
<br>
<b>Uyumluluk, Bağlantı ve Kullanım</b>
<br> JGA25-370 motorunun elektriksel ve mekanik entegrasyonu, temel doğru akım ilkelerine dayalı son derece pratik ve standart bir prosedür içerir.
<br> Motorun arka terminal kapak yapısı ve elektriksel bağlantı noktaları aşağıda açıklanmıştır.
<br> Pozitif Besleme Terminali (+): Motorun arka yüzeyinde yer alan lehim kulakçıklarından biridir; bu noktaya pozitif doğru akım gerilimi uygulandığında armatür belirlenen bir yönde dönmeye başlar.
<br> Negatif Besleme Terminali (-): Motorun ikinci lehim kulakçığıdır; besleme devresinin toprak veya negatif hattına bağlanarak elektriksel devreyi tamamlar.
<br>
<br> Bağlantı adımları sırasında önce motor gövdesinin mekanik şaseye veya montaj braketine sabitlenmesi gerçekleştirilir.
<br> Ön yüzde yer alan iki adet M3 dişli montaj deliği kullanılarak motor, şase üzerindeki deliklere uygun metrik 3 cıvatalarla sıkıca vidalanmalıdır; bu işlem yapılırken cıvata boyunun motor ön flanşından içeriye 3 milimetreden fazla girmemesine özen gösterilmelidir.
<br> Ardından 4 mm çapındaki D tipi çıkış şaftına uygun tekerlek göbeği, kaplin veya dişli parçası geçirilir ve D yüzeyine denk gelen setskur vidası alyan anahtar yardımıyla iyice sıkılarak mil ile tekerleğin tek parça halinde dönmesi sağlanır.
<br> Son olarak arka kısımdaki iki adet lehim terminaline uygun kesitteki esnek montaj kabloları lehimlenir veya geçmeli soketlerle irtibatlandırılır.
<br> Motorun dönüş yönünü tersine çevirmek gerektiğinde terminallere giren artı ve eksi kabloların yerini değiştirmek yeterlidir.
<br>
<br> Elektronik kontrol gerektiren akıllı projelerde bu motor doğrudan mikrodenetleyici pinlerine bağlanmamalıdır; çünkü mikrokontrolcü pinleri en fazla 20-40 mA akım verebilirken bu motor boşta bile 70 mA akım talep eder.
<br> Bu nedenle motor ile kontrol kartı arasında H-köprüsü mimarisine sahip bir motor sürücü donanımı kullanılmalıdır.
<br> JGA25-370 motoru, L298N çift kanallı motor sürücü kartları ile uyumludur.
<br> Ayrıca TB6612FNG yüksek verimli MOSFET motor sürücü modülleri ile uyumludur.
<br> L293D motor sürücü kalkanları ve entegreleri ile uyumludur.
<br> BTS7960 yüksek akımlı sürücü modülleri ve benzeri H-köprü devreleri ile uyumludur.
<br> Sürücü kartının motor çıkış klemenslerine bağlanan JGA25-370, mikrodenetleyiciden gönderilen darbe genişlik modülasyonu (PWM) sinyalleri ile 0 ile 130 RPM arasında kademesiz olarak hızlandırılıp yavaşlatılabilir.
<br> Kontrol platformları açısından incelendiğinde; Arduino geliştirme kartları ile uyumludur.
<br> Raspberry Pi tek kart bilgisayarlar ile uyumludur.
<br> ESP32 ve ESP8266 kablosuz mikrodenetleyici modülleri ile uyumludur.
<br> STM32 ARM tabanlı geliştirme kartları ile uyumludur.
<br> Fırçalı motorların anahtarlama anında ürettiği elektriksel parazitleri sönümlemek amacıyla iki terminal arasına 100 nF değerinde seramik bir dekuplaj kondansatörü lehimlenmesi, hassas mikrodenetleyici devrelerinin kararlı çalışması açısından tavsiye edilen mükemmel bir koruma yöntemidir.
<br>
<br>
<b>Avantajlar ve Faydalar</b>
<br> JGA25-370 modelinin sunduğu teknik avantajlar, kullanıcılara hem tasarım aşamasında hem de çalışma sahasında belirgin kazanımlar sağlar.
<br> En büyük avantajlardan biri, tümüyle metal malzemeden üretilmiş dişli kutusudur.
<br> Piyasada bulunan plastik dişlili redüktörler belirli bir tork yükü altında hızla diş kırılmasına veya yüksek sürtünme ısısıyla form kaybına uğrarken, bu motordaki çelik ve pirinç dişliler aşınmaya meydan okur.
<br> Bu durum projelerin bakım aralıklarını uzatır, dişli sıyırma kaynaklı mekanik kilitlenmeleri ortadan kaldırır ve uzun ömürlü bir operasyonel kararlılık sunar.
<br>
<br> Kompakt boyut ile yüksek tork çıktısı arasındaki oran kullanıcılara olağanüstü bir yer tasarrufu kazandırır.
<br> Sadece 25 mm çapında ve yaklaşık 52 mm gövde uzunluğundaki bir hacimden 4.4 kg.cm gibi güçlü bir kilitlenme torkunun alınabilmesi, robotik tasarımların hafif ve çevik kalmasını sağlar.
<br> Ağır ve hantal motorların yarattığı şase denge problemleri bu sayede kolayca aşılır; batarya paketlerinin taşıması gereken atıl ağırlık azaltılarak toplam enerji verimliliği yükseltilir.
<br>
<br> D kesitli 4 mm şaft yapısı mekanik aktarım güvenliğini en üst basamağa taşır.
<br> Silindirik millerde sabitleme vidaları zamanla gevşeyerek milin tekerlek içerisinde boşa dönmesine yol açabilir.
<br> D tipi düzleştirilmiş yüzey ise setskur vidasına mekanik bir kilit düzlemi oluşturarak en zorlu tork transferlerinde dahi kaymayı imkansız hale getirir.
<br> Bu özellik, sık sık yön değiştiren, ani ivmelenme ve ani frenleme yapan mobil robotlarda tekerleğin gevşeyip düşmesini tamamen engeller.
<br>
<br> Doğru akımla çalışan fırçalı motor yapısı, karmaşık fırçasız sürücü yazılımlarına veya karmaşık zamanlama algoritmalarına duyulan zorunluluğu ortadan kaldırır.
<br> Yeni başlayan meraklılar bile sadece iki kabloyu bir pile veya adaptöre bağlayarak motoru anında çalıştırabilir.
<br> Hız ayarı için basit bir potansiyometreli PWM kartı veya tek bir transistör devresi dahi yeterli olurken, yön değişimi basit bir çift kutuplu çift yönlü (DPDT) mekanik anahtarla bile gerçekleştirilebilir.
<br> Bu kullanım sadeliği hem geliştirme süresini belirgin şekilde kısaltır hem de proje maliyetlerini aşağı çeker.
<br>
<br>
<b>Kimler İçin Uygundur</b>
<br> JGA25-370 redüktörlü DC motor, çok katmanlı kullanıcı kitlelerinin farklı seviyedeki teknik beklentilerini karşılayacak biçimde tasarlanmıştır.
<br> Robotik kulüplerinde ve teknoloji atölyelerinde yarışma araçları inşa eden maker toplulukları için mükemmel bir yürüyen aksam seçeneğidir.
<br> Çizgi izleme, sumo güreşi, mini labirent çözme ve arazi keşif kategorilerinde yarışan takımlar, bu motorun tork ve devir kararlılığı sayesinde rakiplerine karşı belirgin bir sürüş üstünlüğü elde ederler.
<br>
<br> Mühendislik fakülteleri, meslek yüksekokulları ve teknik liselerde eğitim gören öğrenciler için ideal bir uygulamalı öğrenme aygıtıdır.
<br> Mekatronik sistem tasarımı, motor kontrol prensipleri, PWM algoritmaları, H-köprüsü sürücü topolojileri ve mekanik redüksiyon hesaplamaları konularını pratik olarak kavramak isteyen her öğrenci bu motorla laboratuvar deneylerini güvenle yapabilir.
<br> Aynı zamanda STEM atölyelerinde öğrencilerine robotik ve mekanik temel kavramları aktaran öğretmenler ve eğitmenler için dayanıklı ve yıpranmaya dirençli bir eğitim materyalidir.
<br>
<br> Kendi prototipini geliştiren Ar-Ge mühendisleri ve donanım geliştiricileri için seri üretim öncesi konsept doğrulama süreçlerinde hızlı bir çözümdür.
<br> Akıllı sera otomasyonları, otomatik dozajlama ve besleme düzenekleri, sıvı aktarım prototipleri ve mekanik taşıyıcı sistemler tasarlayan profesyoneller, standart ölçüleri ve güvenilir eğrileri nedeniyle bu modeli yaygın olarak kullanır.
<br>
<br> Evinde hobi projeleriyle ilgilenen, kendi otomatik ev düzeneklerini kurmak isteyen teknoloji meraklıları için de biçilmiş kaftandır.
<br> Akvaryum yemleme aparatından otomatik kedi maması kabına, akıllı perde sisteminden döner kamera aparatına kadar evdeki rutin işleri mekanikleştirmek isteyen herkes, montaj kolaylığı sayesinde bu motoru projelerine rahatlıkla dahil edebilir.
<br>
<br>
<b>Doğru Ürünü Seçerken Dikkat Edilecekler</b>
<br> Mekanik ve elektronik projeler için motor seçimi yapılırken projenin dinamik ihtiyaçlarının doğru analiz edilmesi hayati önem taşır.
<br> JGA25-370 modelini seçerken göz önünde bulundurulması gereken temel teknik kriterler aşağıda tarafsız biçimde özetlenmiştir.
<br> Çalışma Gerilimi ve Güç Kaynağı Kapasitesi: Bu motor 12 V DC nominal gerilimle çalışmak üzere optimize edilmiştir.
<br> Sisteminizi besleyecek adaptörün veya batarya grubunun nominal 12 volt sağlayabilmesi ve motor başına en az 1.5 - 2 Amper anlık akım verme kapasitesine sahip olması gerekir.
<br> Yetersiz akım kapasitesine sahip güç kaynakları, motor yüke bindiğinde gerilim çökmesine sebep olarak kontrol kartlarının reset atmasına yol açabilir.
<br>
<br> Devir Sayısı (RPM) ve Tork İhtiyacı Dengesi: 130 RPM, orta hız ve güçlü tork gerektiren sistemler için uygundur.
<br> Eğer projeniz saniyede çok yüksek mesafe kat etmesi gereken bir hız robotu ise daha yüksek devirli (örneğin 300 veya 500 RPM) modeller incelenmelidir.
<br> Buna karşılık çok ağır yükleri yavaşça kaldırması gereken bir kaldırma mekanizması tasarlanıyorsa, devri daha düşük torku daha yüksek olan (örneğin 30 veya 60 RPM) varyantlar tercih edilmelidir.
<br>
<br> Motor Sürücü Seçimi ve Akım Değerleri: Motorun boşta çektiği akım yaklaşık 70-100 mA seviyesinde olsa da ilk kalkış anında veya mekanik zorlanma altında (stall) akım değeri 1.8 Amper seviyesine kadar çıkabilir.
<br> Bu nedenle seçilecek motor sürücü kartının sürekli akım kapasitesinin en az 1.5 Amper, tepe akım kapasitesinin ise 2 Amper veya üzerinde olması gerekir.
<br> L298N gibi çift kanallı sürücüler kanal başına 2 Amper verebildiği için bu motorla son derece güvenli ve dengeli bir birliktelik oluşturur.
<br>
<br> Mekanik Bağlantı ve Şaft Ölçüleri: Motorun çıkış mili 4 mm çapında ve D tipi kesite sahiptir.
<br> Kullanılacak tekerlek, flanş, esnek kaplin veya kasnak parçalarının iç delik çapının tam olarak 4 mm olmasına ve D şaft sabitleme vidası barındırmasına dikkat edilmelidir.
<br> Standart 3 mm veya 5 mm delikli aksesuarlar bu motora doğrudan uyum sağlamaz.
<br>
<br> Montaj Alanı ve Vida Derinliği: Motorun silindirik gövde çapı 25 mm, toplam boyu mil hariç yaklaşık 52 mm'dir.
<br> Şase içinde bu boyutlara uygun montaj hacminin bulunması ve ön kapaktaki M3 vidalama deliklerine denk gelen 17 mm aralıklı deliklerin doğru delinmesi gerekir.
<br> Montaj esnasında cıvataların motor içine çok fazla itilmemesi, redüktörün iç dişlilerine temas edip mekanik hasar vermemesi için vida boyu titizlikle seçilmelidir.
<br>
<br>
<b>Güvenli Kullanım, Bakım ve Saklama</b>
<br> JGA25-370 redüktörlü DC motorunun uzun yıllar boyunca ilk günkü performansıyla çalışmasını sağlamak için belirli mekanik ve elektriksel güvenlik kurallarına uyulmalıdır.
<br> Elektriksel açıdan motor terminallerine uygulanan besleme voltajının 15 V DC seviyesini aşmamasına dikkat edilmelidir.
<br> Aşırı yüksek voltaj fırça ve kolektör yüzeylerinde ark oluşumunu artırarak erken aşınmaya ve aşırı ısınmaya sebep olur.
<br> Motorun mekanik olarak tamamen kilitlendiği durumlarda sistem uzun süre bu vaziyette bırakılmamalıdır.
<br> Kilitlenme anında motor üzerinden 1.8 Amper mertebesinde yüksek akım akar; bu durum birkaç dakika boyunca devam ederse sargı sıcaklığı yükselerek vernik yalıtımının bozulmasına veya motor sürücüsünün zarar görmesine yol açabilir.
<br>
<br> Mekanik montaj safhasında çıkış miline eksenel doğrultuda sert çekiç veya pres darbeleri vurulmamalıdır.
<br> Tekerlek veya kaplin takılırken mil arka taraftan uygun bir destekle tutulmalı, aşırı zorlama yapılmadan mil yuvasına oturtulmalıdır.
<br> Aksi takdirde redüktör kutusu içerisindeki ince pul yatakları ve dişli milleri eksenel darbe sebebiyle eğilebilir veya iç sürtünme artabilir.
<br> D şaft üzerine sıkılan sabitleme vidalarının vida kilitleyici sıvı damlatılarak sıkılması, vibrasyonlu çalışma koşullarında gevşemeleri kalıcı olarak önler.
<br>
<br> Çalışma ortamı bakımından motorun doğrudan suya, aşırı neme ve iletken metal tozlarına maruz kalması engellenmelidir.
<br> Açık terminal uçlarına iletken talaş veya çapak girmesi durumunda elektriksel kısa devreler yaşanabilir.
<br> Motorun iç dişli kutusu fabrika çıkışında uygun mekanik gres ile yağlanmış durumdadır ve normal şartlar altında harici bir yağlama gerektirmez.
<br> Ürünün uzun süre kullanılmayacağı durumlarda, kuru, doğrudan güneş ışığı almayan, oda sıcaklığında ve korozif kimyasal buharlardan arındırılmış bir ortamda muhafaza edilmesi tavsiye edilir.
<br>
<br>
<b>JGA25-370 Redüktörlü DC Motor Hakkında Sık Sorulan Sorular</b>
<br>
<b>JGA25-370 redüktörlü DC motor doğrudan bir pile veya adaptöre bağlanarak çalıştırılabilir mi?</b>
<br> Evet, 12 V DC gerilim sağlayan bir adaptöre, aküye veya lityum batarya paketine motorun iki kutbu bağlandığında motor doğrudan tam hızda dönmeye başlar.
<br> Ancak yön değiştirmek veya hız ayarı yapmak isteniyorsa araya bir motor sürücü veya anahtarlama devresi eklenmesi gerekir.
<br>
<br>
<b>Motorun dönüş yönü nasıl tersine çevrilir?</b>
<br> Fırçalı doğru akım motorlarında dönüş yönü besleme kutuplarının yönüne bağlıdır.
<br> Motorun iki terminaline uygulanan artı ve eksi gerilimin yerleri değiştirildiğinde motor anında ters yönde dönmeye başlar.
<br>
<br>
<b>Bu motoru Arduino veya Raspberry Pi ile doğrudan kontrol edebilir miyim?</b>
<br> Mikrodenetleyici kartlarının çıkış pinleri motorun ihtiyaç duyduğu akımı sağlayamaz ve doğrudan bağlantı kontrol kartına kalıcı hasar verir.
<br> Bu nedenle mikrodenetleyici ile motor arasına L298N veya TB6612FNG gibi uygun bir H-köprüsü motor sürücü modülü yerleştirilmelidir.
<br>
<br>
<b>JGA25-370 motorunun hız ayarı nasıl yapılır?</b>
<br> Motor hızı, motor sürücü devresine mikrodenetleyiciden uygulanan darbe genişlik modülasyonu yani PWM sinyalleri ile hassas biçimde ayarlanır.
<br> Ayrıca bağımsız çalışan projelerde harici potansiyometreli bir DC motor hız kontrol kartı kullanılarak da voltaj kademesi ayarlanabilir.
<br>
<br>
<b>130 RPM ne anlama gelir ve yük altında bu devir değişir mi?</b>
<br> 130 RPM, motorun 12 Volt altında yüksüz durumdayken bir dakikada 130 tam tur attığını ifade eder.
<br> Motor belirli bir mekanik yüke bağlandığında dönüş hızı yükün ağırlığına bağlı olarak yaklaşık 100 RPM seviyelerine doğru dengelenir.
<br>
<br>
<b>Motorun şaft tipi ve çapı nedir, hangi tekerlekler uyum sağlar?</b>
<br> Motor çıkış şaftı 4 mm dış çapa sahiptir ve bir yüzeyi düzleştirilmiş D tipi kesite sahiptir.
<br> İç delik çapı 4 mm olan ve mil üzerindeki düzlüğe sabitleme vidasıyla kilitlenen tüm robot tekerlekleri, kaplinler ve kasnaklar bu motora tam uyum sağlar.
<br>
<br>
<b>Redüktör kutusu içerisindeki dişliler metal midir yoksa plastik midir?</b>
<br> JGA25-370 modelinin redüktör kutusunda yer alan tüm pinyon ve aktarma dişlileri tamamen sertleştirilmiş çelik ve pirinç alaşımlı metalden üretilmiştir.
<br> Plastik parça içermeyen bu dişli dizilimi yüksek tork altında diş sıyırmasını önler ve uzun mekanik ömür sunar.
<br>
<br>
<b>Motorun montajı için hangi vidalar kullanılmalıdır?</b>
<br> Motorun ön flanşında 17 mm eksen aralığına sahip iki adet metrik 3 yani M3 vida yuvası yer alır.
<br> Montaj için standart M3 cıvatalar kullanılmalıdır ve vidaların motor gövdesine 3 milimetreden fazla girmemesine dikkat edilmelidir.
<br>
<br>
<b>Motor 6 Volt veya 9 Volt ile çalıştırılabilir mi?</b>
<br> Evet, motor 6 V ile 15 V DC aralığında güvenle dönebilir.
<br> Ancak 12 Volt altındaki daha düşük gerilimlerde motorun devir sayısı ve tork kapasitesi uygulanan voltajla doğru orantılı olarak azalır.
<br>
<br>
<b>Bu motor üzerinde konum veya hız sayıcı enkoder var mıdır?</b>
<br> İncelenen bu standart JGA25-370 modelinde arka kapakta dahili enkoder devresi bulunmamaktadır; doğrudan iki kutuplu güç terminalleri yer alır.
<br> Enkoder ihtiyacı olan projelerde çıkış miline harici optik diskler takılabilir veya enkoderli varyantlar değerlendirilebilir.
<br>
<br>
<b>Motor zorlandığında veya mil kilitlendiğinde ne kadar akım çeker?</b>
<br> Motorun kilitlenme anındaki zorlanma akımı 12 Volt beslemede yaklaşık 1.5 Amper ile 1.8 Amper arasındadır.
<br> Güç kaynağı ve motor sürücü donanımının bu tepe akım değerini kaldırabilecek kapasitede seçilmesi tavsiye edilir.
<br>
<br>
<b>Motor çalışırken çok fazla ısınır mı?</b>
<br> Nominal tork ve akım sınırları dahilinde çalışırken motor gövdesinde hafif ve normal bir ısınma gözlenir.
<br> Aşırı ağır yük altında uzun süre kilitli kalmadığı sürece metal gövde ısıyı havaya hızla dağıtarak motorun güvenli sıcaklıkta kalmasını sağlar.
<br>
<br>
<b>Paket İçeriği</b>
<br> 1 adet 12V 25mm 130 RPM Redüktörlü DC Motor (JGA25-370)
<br>
<br>
<b>Teknik Özellikler</b>
<br>
<b>Model:</b> JGA25-370
<br>
<b>Eşdeğer Model Kodu:</b> 25GA370
<br>
<b>Ürün Tipi:</b> Fırçalı Düz Redüktörlü Doğru Akım Motoru
<br>
<b>Motor Çekirdek Tipi:</b> 370 Serisi Kalıcı Mıknatıslı DC Motor
<br>
<b>Sargı Malzemesi:</b> Saf Bakır Emaye İletken
<br>
<b>Nominal Çalışma Gerilimi:</b> 12 V DC
<br>
<b>Tavsiye Edilen Çalışma Gerilimi Aralığı:</b> 6 V DC - 15 V DC
<br>
<b>Boşta Dönüş Hızı:</b> 130 RPM (±%10 Tolerans, 12 V DC Altında)
<br>
<b>Boşta Çektiği Akım:</b> 0.07 A - 0.10 A (70 mA - 100 mA)
<br>
<b>Yük Altındaki Nominal Hız:</b> 100 RPM
<br>
<b>Nominal Yük Akımı:</b> 0.3 A - 0.4 A (300 mA - 400 mA)
<br>
<b>Nominal Çalışma Torku:</b> 0.9 kg.cm (Yaklaşık 0.088 N.m)
<br>
<b>Zorlanma Kilitlenme Torku:</b> 4.4 kg.cm (Yaklaşık 0.43 N.m)
<br>
<b>Zorlanma Kilitlenme Akımı:</b> 1.5 A - 1.8 A
<br>
<b>Dişli Redüksiyon Oranı:</b> Yaklaşık 46.8:1 Düz Dişli Dizilimi
<br>
<b>Dişli Mekanizması Malzemesi:</b> Tümüyle Metal (Çelik ve Pirinç Alaşımlı)
<br>
<b>Dönüş Yönü Kabiliyeti:</b> Çift Yönlü (Besleme Kutupları Yer Değiştirilerek CW / CCW)
<br>
<b>Hız Denetim Yöntemi:</b> Darbe Genişlik Modülasyonu (PWM) veya Doğru Akım Voltaj Ayarı
<br>
<b>Çıkış Mili Tipi:</b> D Tipi Kesitli Şaft (Tek Tarafı Düzleştirilmiş Mil)
<br>
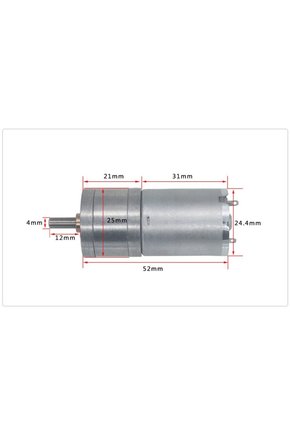
<b>Çıkış Mili Dış Çapı:</b> 4.0 mm
<br>
<b>Çıkış Mili D Kesit Kalınlığı:</b> 3.5 mm (±0.1 mm)
<br>
<b>Çıkış Mili D Düzlük Boyu:</b> 8.0 mm - 10.0 mm
<br>
<b>Çıkış Mili Toplam Uzunluğu:</b> 12.0 mm (±0.3 mm)
<br>
<b>Redüktör Gövde Dış Çapı:</b> 25.0 mm
<br>
<b>Motor Gövde Dış Çapı:</b> 24.4 mm
<br>
<b>Redüktör Silindirik Gövde Uzunluğu:</b> 20.0 mm (19.0 mm - 21.0 mm tolerans aralığı)
<br>
<b>Motor Gövde Uzunluğu:</b> 30.8 mm - 31.0 mm
<br>
<b>Toplam Gövde Uzunluğu (Mil Hariç):</b> 52.0 mm - 52.6 mm
<br>
<b>Ön Montaj Yuvaları:</b> 2 Adet M3 Metrik Dişli Delik
<br>
<b>Montaj Delik Eksen Aralığı:</b> 17.0 mm (±0.05 mm Vida Merkez Mesafesi)
<br>
<b>Merkez Flanş / Burç Çapı:</b> 7.0 mm (2.5 mm Dış Çıkıntı)
<br>
<b>Elektriksel Bağlantı Tipi:</b> 2 Adet Arka Lehimleme Terminali
<br>
<b>Uyumlu Motor Sürücüler:</b> L298N, TB6612FNG, L293D ve Eşdeğer H-Köprüsü Sürücü Modülleri ile uyumludur
<br>
<b>Uyumlu Kontrol Platformları:</b> Arduino, Raspberry Pi, ESP32 ve STM32 Geliştirme Kartları ile uyumludur
<br>
<b>Gövde Malzemesi:</b> Çinko ve Alüminyum Alaşımlı Redüktör Muhafazası, Galvanizli Çelik Motor Gövdesi
<br>
<b>Ağırlık:</b> Yaklaşık 88 g - 95 g
<br>
<b>Çalışma Sıcaklığı Aralığı:</b> -10°C ile +60°C Arası Ortam Koşulları
<br>
<b>Menşei:</b> Çin Halk Cumhuriyeti
</div>
Ürün Kodu : 2218-1718712152376
Ürün Açıklaması
- 14 gün içinde ücretsiz iade.
- Bu ürün EmAyCenter mağazası tarafından gönderilecektir
- Stüdyo çekimlerinde renkler ışık farklılığından dolayı değişiklik gösterebilir.
İlginizi Çekebilecek Ürünler
8045 Siyah Drone ve Multikopter Pervane Seti 8x4.5 İki Adet
226,77 TL
GA12-N20 12V 4000 RPM Redüktörlü DC Motor 12mm Metal Dişli D Şaft Yüksek Devirli Mikro Mekanizma ve
464,78 TL
4S 30A LiFePO4 BMS Balanslı Batarya Koruma ve Şarj Devre Kartı 3.2V (HX-4S-F30A)
315,78 TL
Okul ve Deney İçin 40mm Cam Mercekli Öğrenci El Büyüteci - 9.5cm
201,77 TL
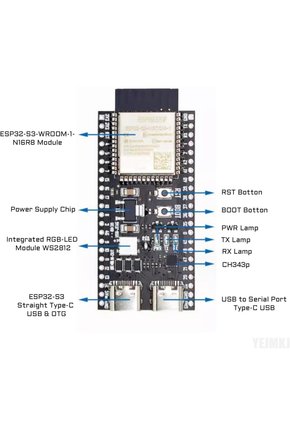
ESP32-S3-DevKitC-1 N16R8 Geliştirme Kartı - 16MB Flash 8MB PSRAM WiFi & Bluetooth 5.0
910,77 TL
ESP32-S3-CAM N16R8 Gelistirme Kiti 2.8 Inc Dokunmatik TFT Ekranli Sensorlu Genisletme Seti
2.893,78 TL
12V 12mm 120 RPM Redüktörlü Mikro DC Motor
464,78 TL
24V Adaptörlü Ultrasonik Sis Yapıcı Su Altı Buhar ve Sis Efekti Atomizer Seti
872,78 TL
Dijital Ekranlı Çift USB 5V 2.4A Type-C ve MicroUSB Powerbank Modülü
340,78 TL
MG379 Dijital Mikroskop 500X Katlanabilir Masaüstü ve El Büyüteci 2.0 Inç IPS Ekran 8 LED Işıklı Oto
3.288,78 TL
Arduino Pro Mini 3.3V + KABLO
452,77 TL
1kg Yük Hücresi ve HX711 Ağırlık Sensörü Modül Seti
315,78 TL
Ürün Yorumları & Değerlendirme (0)
Ortalama Puan
0
Bu ürüne henüz yorum yazılmadı. İlk yorumu yazmak ister misin?
Yorum Yaz