JGA25-370 12V 12 RPM Redüktörlü DC Motor 25mm Metal Dişli D Şaft 4mm Mil Yüksek Torklu Düşük Devirli Robotik ve Otomasyon Motoru
Hassas Hız ve Yüksek Tork Sağlayan 25mm Metal Gövdeli Dişli Motor Prototip ve Mekanizma Çözümü
Ürün Açıklaması JGA25-370 12V 12 RPM Redüktörlü DC Motor, 12V gerilimle çalışan, dakikada 12 devir hız ve yüksek tork sağlayan 25mm metal dişli kutulu bir elektrik motorudur. Yüksek verimli doğru akım motor mimarisi ile çok kademeli silindirik dişli mekanizmasını kompakt bir gövdede birleştiren bu donanım, düşük hızlarda kararlı ve güçlü hareket gerektiren mekanik sistemler için özel olarak geliştirilmiştir. Gövde üzerinde yer alan hassas işlenmiş metal dişliler, motorun iç çekirdeğinde üretilen yüksek devirli kinetik enerjiyi dengeli bir torka dönüştürerek mekanik kayıpları en aza indirir.
Sağlam metal dış kılıfı, aşınmaya karşı dirençli dişli takımı ve 4 mm çapındaki D kesitli çıkış mili, ağır mekanik yükler altında bile kayma ve deformasyon oluşmasını engeller. Çift yönlü rotasyon kabiliyeti sayesinde gerilim kutup yönü değiştirilerek saat yönünde veya saat yönünün tersine kolaylıkla hareket ettirilebilir. Harici motor sürücüleri üzerinden darbe genişlik modülasyonu yöntemiyle hız ayarı yapılmasına imkan tanıyan bu motor, robotik projelerden akıllı otomasyon sistemlerine kadar pek çok alanda uzun ömürlü ve güvenilir bir tahrik bileşeni olarak öne çıkar.
Düşük enerji sarfiyatı ve yüksek döndürme momenti dengesini başarıyla kuran bu elektro-mekanik tahrik ünitesi, hem endüstriyel Ar-Ge prototiplerinde hem de hobi ve eğitim projelerinde yüksek verim sunar. Standart metrik vida delikleri ve kompakt silindirik yapısı sayesinde dar alanlara kolaylıkla entegre edilebilir; sessiz, titreşimsiz ve stabil bir dönüş performansı sergileyerek projelerinizde mekanik güvenilirlik sağlar.
12V 25mm 12 RPM Redüktörlü DC Motor Nedir ve Ne İşe Yarar? 12V 25mm 12 RPM redüktörlü DC motor, elektrik enerjisini mekanik dönme hareketine çeviren bir doğru akım motoru ile bu hareketin hızını düşürüp döndürme momentini katlayarak artıran entegre bir dişli kutusunun birleşiminden oluşan elektromekanik bir tahrik elemanıdır. Standart bir DC motor çekirdeği, nominal besleme gerilimi uygulandığında dakikada binlerce devir gibi oldukça yüksek hızlarda dönerken görece düşük bir tork üretir. Birçok robotik düzenek, otomasyon ünitesi ve mekanik prototip ise bu yüksek hıza değil; kontrollü, yavaş ve karşı kuvvetlere direnebilecek seviyede yüksek bir döndürme gücüne ihtiyaç duyar. Redüktör mekanizması, motor miline bağlanan çok kademeli dişli dizisi sayesinde bu dönüş hızını dakikada tam 12 devir seviyesine indirger ve torku aynı oranda yükselterek sisteme aktarır.
Motorun temel çalışma ilkesi, manyetik alan içerisinde yer alan iletken sargılardan doğru akım geçirilmesiyle ortaya çıkan elektromanyetik kuvvete dayanır. Motor gövdesinin iç çeperinde yer alan sabit kalıcı mıknatıslar ile dönen rotor üzerindeki bakır bobinler arasında oluşan manyetik etkileşim, armatür milinin sürekli bir dönme hareketi üretmesini sağlar. Kolektör dilimleri ve grafit karbon fırçalar, rotorun her yarım turunda akım yönünü periyodik olarak değiştirerek hareketin kesintisiz ve tek bir doğrultuda devam etmesine olanak tanır. Fırçalı doğru akım teknolojisi, ek bir karmaşık kontrol devresine ihtiyaç duymadan doğrudan klemensler arasına uygulanan doğru akım gerilimiyle kararlı bir çalışma karakteri sergiler.
Redüktör bölümü ise motor gövdesinin ön yüzeyine entegre edilmiş 25 mm dış çapa sahip silindirik bir dişli kutusundan meydana gelir. Bu dişli kutusu içerisinde farklı diş sayılarına sahip çok kademeli metal düz dişliler yer alır. Motorun ana milinden alınan yüksek devirli hareket, her dişli kademesinde belirli bir çevrim oranına bölünerek adım adım yavaşlatılır. Hızdaki bu planlı azalma, enerjinin mekanik korunumu ilkesi gereğince çıkış milinde yüksek bir döndürme momenti olarak açığa çıkar. Dakikada 12 devir gibi son derece düşük bir hız elde edilirken, sistem yaklaşık 8 ila 10 kg.cm seviyelerine ulaşan güçlü bir tork kapasitesi kazanır. Bu durum, motorun ağır mekanik düzenekleri, kapakları, makaraları ve aktarma organlarını herhangi bir zorlanma yaşamadan rahatlıkla hareket ettirebilmesini mümkün kılar.
Redüktörlü DC motorlar, kullanıcıya hız kontrolü ve yön tayini konularında büyük bir esneklik sunar. Motor klemenslerine uygulanan doğru akım geriliminin artı ve eksi kutup yönleri yer değiştirildiğinde motorun dönüş yönü anında tersine döner. Aynı zamanda uygulanan ortalama gerilim seviyesi darbe genişlik modülasyonu tekniğiyle ayarlanarak dönüş hızı sıfır ile 12 RPM arasında kademesiz biçimde kontrol edilebilir. Bu özellikler sayesinde motor; hassas konumlandırma gerektiren mekanizmalarda, sabit hızla dönmesi arzu edilen sergileme platformlarında ve yüksek çekme gücü gerektiren minyatür taşıyıcı sistemlerde temel güç kaynağı olarak vazgeçilmez bir işlev üstlenir.
Öne Çıkan Özellikler Kompakt boyutları, sağlam mekanik bileşenleri ve dengeli elektriksel karakteristiği ile öne çıkan 12V 25mm 12 RPM redüktörlü DC motorun temel donanım nitelikleri aşağıda ayrıntılı olarak sıralanmıştır:
Nominal 12V DC Çalışma Gerilimi: Motor, 12 volt doğru akım beslemesi altında nominal devir ve tork değerlerini kararlı biçimde sunacak şekilde tasarlanmış elektromanyetik sargılara sahiptir. Düşük Çıkış Hızı (12 RPM): Çok kademeli hassas dişli oranı sayesinde çıkış mili dakikada 12 tam tur döner ve son derece kararlı, sarsıntısız bir yavaş dönüş sağlar. Yüksek Döndürme Torku Kapasitesi: Yüksek redüksiyon çevrim oranı sayesinde 8 ila 10 kg.cm anma torku üreterek ağır mekanik yükleri zorlanmadan hareket ettirir. Tamamı Sertleştirilmiş Metal Dişli Mekanizması: Aşınmaya dayanıklı sertleştirilmiş metal alaşım dişliler, plastik dişlilere kıyasla sıyrılma ve kırılmalara karşı üstün mekanik dayanıklılık sergiler. Kompakt 25 mm Gövde Çapı: Silindirik ve ince gövde yapısı, robot şasileri ve dar cihaz kabinleri içerisine kolayca yerleştirilmesine olanak tanır. 4 mm D Tipi Çıkış Mili Profili: Düzleştirilmiş D kesitli şaft profili, tekerlek göbekleri, kaplinler ve kasnakların mil üzerinde kaymasını ve boşa dönmesini kesin olarak engeller. Entegre Bronz Yatak Destekli Ön Flanş: Çıkış milinin çevresinde yer alan 7 mm çapındaki bronz yatak bileziği, radyal kuvvetleri dengeli şekilde karşılayarak sarsıntıyı önler. Standart M3 Metrik Montaj Yuvaları: Ön kapak üzerinde 17 mm eksen mesafesiyle yer alan iki adet metrik M3 dişli vida yuvası, mekanik gövdelere sağlam sabitleme imkanı verir. Düşük Boşta Akım Sarfiyatı ve Enerji Tasarrufu: Yüksüz çalışma durumunda yalnızca 50 ila 80 mA civarında akım çekerek enerji tasarruflu bir çalışma profili sergiler. Çift Yönlü Rotasyon (CW ve CCW) Yeteneği: Klemens bağlantı polaritesinin ters çevrilmesiyle motor mili saat yönünde veya tersi yönde sorunsuz bir şekilde dönebilir. Darbe Genişlik Modülasyonu (PWM) Uyumluluğu: Harici motor sürücü kartları üzerinden iletilen PWM sinyalleriyle dönüş hızı son derece hassas biçimde ölçeklenebilir. Metal Gövde ile Etkin Isı Dağılımı: Dış metal gövde kabuğu, iç bileşenlerin ürettiği ısıyı dış ortama ileterek termal dengenin korunmasına yardımcı olur.
Kullanım Alanları 12V 25mm 12 RPM redüktörlü DC motor, düşük dönüş hızı ve yüksek çekiş gücü gerektiren sayısız mühendislik, mekatronik ve robotik projesinde yaygın biçimde tercih edilmektedir. Robotik alanında özellikle ağır hizmet tipi paletli ve tekerlekli mobil platformların tahrik sistemlerinde önemli bir yer tutar. Düşük devir sayısı, arazi robotlarının ve engelleri aşması gereken keşif araçlarının patinaj yapmadan, yüksek tork ile zemin tutuşu sağlayarak tırmanmasını mümkün kılar. Bunun yanı sıra çok eksenli robot kollarının taban rotasyonlarında, omuz veya dirsek eklemlerinde ve yüksek kavrama kuvveti üretmesi beklenen mekanik tutucu ünitelerinde hassas ve güçlü hareket aktarımı gerçekleştirir.
Akıllı ev ve bina otomasyonu uygulamaları, bu motorun sessiz ve kontrollü hareket yeteneğinden kapsamlı biçimde yararlanır. Otomatik perde ve stor sistemleri, motorlu panjur prototipleri, sürgülü pencere kilitleri ve akıllı kapı açma mekanizmaları bu motorun tork kapasitesiyle güvenli şekilde tahrik edilir. Ayrıca evcil hayvanlar için geliştirilen otomatik mama ve yem dağıtıcı düzeneklerinde, helezon vida mekanizmasını dakikada 12 devir gibi kontrollü bir hızla çevirerek gıdanın sıkışmadan, porsiyonlar halinde ve düzenli bir akışla hazneye boşaltılmasını sağlar.
Endüstriyel otomasyon laboratuvarları, konveyör hatları ve prototipleme atölyeleri için vazgeçilmez bir tahrik bileşenidir. Küçük ölçekli üretim hatlarında ürünlerin bir istasyondan diğerine sarsıntısız biçimde taşınmasını sağlayan minyatür konveyör bant sistemlerinde bant tahrik tamburunu doğrudan veya zincir dişliyle çevirir. Konveyör üzerinde ilerleyen parçaları belirli hatlara yönlendiren mekanik itici kollar, pnömatik yerine elektrikli döner aktüatör kullanılan test düzenekleri ve parça sıralama mekanizmaları bu motorun kararlı torku sayesinde yüksek tekrarlanabilirlikle çalışır.
Görsel sergileme ve fotoğrafçılık ekipmanlarında yavaş ve kesintisiz dönüş kritik bir gereksinimdir. Mağaza vitrinlerinde yer alan döner ürün sergileme tablaları, 360 derece ürün çekimi yapan döner fotoğrafçılık stantları ve hareketli maket platformları dakikada 12 devirlik hız sayesinde gözü yormayan, pürüzsüz ve titreşimsiz bir görsel sunum sağlar. Benzer biçimde alternatif enerji alanında geliştirilen iki eksenli güneş takip sistemlerinde, fotovoltaik panellerin gün boyunca güneşi milimetrik açılarla izlemesini sağlayan döner mekanik dişli aktarımlarında bu motorun düşük devri yüksek kontrol hassasiyeti sunar.
Laboratuvar ortamları, akıllı tarım sistemleri ve hobi modelleri de motorun sunduğu avantajlardan faydalanır. Hassas sıvı transferi gerçekleştiren minyatür peristaltik pompa düzeneklerinde, hortumu sıkıştıran silindirlerin sabit ve yavaş hızla dönmesi sıvı debisinin kusursuz ayarlanmasını sağlar. Akıllı sera sistemlerinde otomatik havalandırma pencerelerinin ve gölgelik mekanizmalarının açılıp kapanmasında, sıvı kontrol vanalarının motorize edilmesinde ve ölçekli model gemi veya iş makinelerinde yüksek gerçekçilik ve güç gerektiren döner düzeneklerde güvenle kullanılmaktadır.
Uyumluluk, Bağlantı ve Kullanım Motorun elektriksel entegrasyonu ve mekanik bağlantısı oldukça yalın bir mimariye sahiptir. Arka kapak üzerinde yer alan iki adet lehim terminali motorun enerji besleme klemensleridir:
Pozitif Klemens (+): Motorun ileri yönde saat yönünde dönmesi için pozitif DC besleme geriliminin bağlandığı terminaldir. Negatif Klemens (-): Elektrik devresini tamamlayan negatif veya toprak şase hattının bağlandığı terminaldir.
Motorun dönüş yönünü değiştirmek için bu iki klemens arasındaki gerilim kutuplarının ters çevrilmesi yeterlidir. Pozitif uca negatif, negatif uca pozitif gerilim verildiğinde motor anında saat yönünün tersine dönmeye başlar. Bu çift yönlü hareket kabiliyetini mikrodenetleyici tabanlı projelerde yazılımsal olarak kontrol edebilmek için bir H-köprüsü motor sürücü devresi kullanılması zorunludur. Doğru akım motorları ilk kalkış anında ve yük altına girdiklerinde mikrodenetleyicilerin doğrudan sağlayabileceği akım sınırlarının çok üzerinde akım çeker. Bu nedenle motor klemensleri kesinlikle doğrudan Arduino, Raspberry Pi, ESP32 veya STM32 gibi geliştirme kartlarının giriş çıkış pinlerine bağlanmamalıdır; araya mutlaka uygun akım kapasitesine sahip bir motor sürücü yerleştirilmelidir.
Sistem kurulumunda L298N, L293D, TB6612FNG veya BTS7960 gibi yaygın H-köprüsü motor sürücü modülleri güvenle tercih edilebilir. Bağlantı yapılırken önce motorun iki klemensi sürücü modülünün motor çıkış terminallerine bağlanır. Ardından harici bir 12V DC güç kaynağından alınan pozitif ve negatif besleme hatları motor sürücüsünün güç girişine verilir. Bu aşamada dikkat edilmesi gereken en kritik husus, harici güç kaynağının negatif şase hattı ile kontrol kartının toprak hattının birbirine bağlanarak ortak bir referans seviyesi oluşturulmasıdır. Son olarak kontrol kartının dijital çıkış pinleri sürücünün yön kontrol girişlerine, PWM destekli bir pini ise hız kontrol girişine bağlanarak donanım kullanıma hazır hale getirilir.
Dönüş hızının hassas şekilde ayarlanabilmesi için darbe genişlik modülasyonu tekniği kullanılır. Mikrodenetleyiciden gönderilen PWM sinyalinin doluluk oranı yüzde 0 ile yüzde 100 arasında değiştirilerek motora aktarılan ortalama voltaj ölçeklenir ve böylece motorun hızı kademesiz olarak ayarlanabilir. Fırçalı motorların anahtarlama anında ürettiği elektriksel parazitlerin mikrodenetleyici sinyallerini etkilemesini önlemek amacıyla, motorun iki klemensi arasına 100 nF değerinde bir seramik dekuplaj kondansatörü lehimlenmesi ve sürücü devresinde ters endüktif gerilim darbelerini sönümleyen hızlı diyotların bulunması tavsiye edilir.
Mekanik montaj tarafında ise ön kapaktaki 17 mm aralıklı iki adet M3 vida deliği kullanılır. Motor bir L montaj braketine veya şasi paneline sabitlenirken vidaların redüktör içine çok fazla girmemesine dikkat edilmelidir; vidanın dişli kutusuna 3 milimetreden fazla girmesi iç dişlilere temas ederek mekanizmanın kilitlenmesine yol açabilir. Çıkış miline tekerlek, kasnak veya kaplin takılırken 4 mm D tipi şaft yuvası kullanılmalı ve sabitleme vidası düz yüzeye denk getirilerek sıkılmalıdır.
Arduino geliştirme kartları ile uyumludur. Raspberry Pi tek kart bilgisayarları ile uyumludur. ESP32 geliştirme kartları ile uyumludur. STM32 geliştirme kartları ile uyumludur.
Avantajlar ve Faydalar 12V 25mm 12 RPM redüktörlü DC motor, mekanik projelerde karşılaşılan hız, tork, boyut ve dayanıklılık zorluklarına karşı çok yönlü pratik avantajlar sunar. Bu avantajların başında, dişli kutusunun tamamında yüksek kaliteli metal alaşım dişlilerin kullanılmış olması gelir. Plastik veya naylon dişlili motorlar ani yük artışlarında, kalkış zorlanmalarında ve sürekli sürtünme koşullarında kolaylıkla diş sıyırarak kullanılmaz hale gelebilir. Bu motorun sertleştirilmiş metal dişli takımı ise yüksek mekanik tork altında formunu ve diş profilini koruyarak uzun kullanım ömrü boyunca aşınmadan kararlı çalışmayı sürdürür.
Motorun 25 mm gibi son derece dar ve kompakt silindirik dış çapı, yer tasarrufunun kritik olduğu projelerde benzersiz bir entegrasyon kolaylığı sağlar. Genellikle yüksek tork elde etmek için büyük gövdeli, ağır ve hantal motorlara ihtiyaç duyulur. Bu ürün ise 37 mm veya daha geniş gövdeli motorların kapladığı alanın çok altında bir hacim kaplayarak dar robot şasileri, ince cihaz panelleri ve gizli mekanizma yuvaları içerisine zahmetsizce sığar. Bu sayede projenin toplam ağırlığı ve hacmi minimum düzeyde tutulabilir.
Dakikada 12 devirlik son derece düşük çıkış hızı, harici dişli, kayış, kasnak veya zincir gibi ek redüksiyon mekanizmalarına olan ihtiyacı tamamen ortadan kaldırır. Standart bir yüksek devirli motoru yavaşlatmak için tasarlanacak harici mekanik düzenekler hem sistemin karmaşıklığını artırır hem de mekanik sürtünme kayıplarını çoğaltır. Bu entegre redüksiyonlu yapı, doğrudan çıkış milinden istenen yavaş ve güçlü hareketi sağlayarak tasarım sürecini sadeleştirir, montaj süresini kısaltır ve mekanik boşluk oranını düşürür.
D kesitli 4 mm çıkış mili tasarımı, mekanik güç aktarımında karşılaşılan mil üzerinde kayma problemini kökünden çözer. Tam dairesel millerde setskur vidalar zamanla gevşeyerek yük altında milin boşa dönmesine neden olurken, D şaftın düz yüzeyine kilitlenen vidalar ve kaplinler en zorlu moment aktarımlarında dahi sıfır kayma ile tam bir mekanik kenetlenme oluşturur. Ön kapaktaki bronz yatak bileziği ise milden gelen radyal ve eksenel baskıları karşılayarak gövde içindeki dişlilerin eksenel sapma yaşamasını engeller.
Enerji verimliliği açısından da önemli bir kazanım sunar. Boşta yalnızca 50 ila 80 mA akım tüketmesi, batarya veya akü ile çalışan mobil sistemlerde enerji kaynaklarının hızla tükenmesinin önüne geçer. Yüksek tork ihtiyacını optimize edilmiş bir akım-güç dengesiyle karşılayan motor, küçük kapasiteli 12V aküler veya lityum batarya paketleri ile uzun süreler boyunca kesintisiz operasyon yürütülmesine zemin hazırlar.
Kimler İçin Uygundur Geniş çalışma toleransı, standart elektriksel arayüzü ve sağlam mekanik nitelikleri sayesinde bu motor, teknik seviyesi farklı pek çok kullanıcı profiline hitap etmektedir. Mekatronik, makine, elektrik-elektronik ve kontrol mühendisliği bölümlerinde eğitim gören üniversite öğrencileri için bitirme projelerinde, robotik yarışmalarında ve laboratuvar deneylerinde güvenilir bir güç kaynağıdır. Özellikle arazi robotları, çizgi izleyen ağır platformlar ve robot kol projeleri geliştiren takımlar, motorun sunduğu yüksek tork ve kolay kontrol edilebilir sürücü uyumluluğundan yoğun şekilde faydalanır.
Elektronik ve mekanik dünyasına ilgi duyan maker toplulukları, hobi meraklıları ve kendin yap üreticileri için ideal bir bileşendir. Arduino, Raspberry Pi veya ESP32 tabanlı projeler geliştiren meraklılar, karmaşık mekanik hesaplamalarla uğraşmadan hazır bir tahrik çözümü elde ederler. Otomatik ev düzenekleri, akvaryum yemleme sistemleri, döner vitrin aparatları ve akıllı sera pencereleri gibi gündelik hayatı kolaylaştıran hobi düzeneklerinde pratik şekilde uygulanabilir.
Endüstriyel ürün tasarımcıları, Ar-Ge mühendisleri ve prototip geliştirme uzmanları için seri üretim öncesi fonksiyonel modellerin oluşturulmasında mükemmel bir çözümdür. Yeni geliştirilen bir cihazın mekanik kilit sistemi, otomatik kapak tahriki, numune taşıyıcı döner tablası veya minyatür aktarma organı bu motor kullanılarak hızla test edilebilir ve işlevselliği doğrulanabilir.
Teknik liselerde ve STEM merkezlerinde robotik eğitimi veren öğretmenler ve eğitmenler için sağlamlığı sayesinde ders müfredatlarında ve atölye çalışmalarında güvenle kullanılabilecek dayanıklı bir eğitim aracıdır. Öğrencilerin dişli redüksiyon oranları, tork-hız ilişkisi, motor sürücü prensipleri ve darbe genişlik modülasyonu mantığını somut bir mekanizma üzerinde deneyimleyerek kavramalarına katkı sağlar.
Doğru Ürünü Seçerken Dikkat Edilecekler Mekanik ve elektronik bir projede kullanılacak motorun sisteme tam uyum sağlaması, projenin başarısı ve donanımın uzun ömürlü olması açısından kritik önem taşır. Bu motoru seçerken göz önünde bulundurulması gereken ilk temel kriter, projenin hız ve tork dengesidir. Dakikada 12 devirlik hız, saniyede yaklaşık 0.2 turluk bir dönme hareketine karşılık gelir. Eğer uygulamanız hızlı yer değiştirme veya yüksek devirli bir tahrik gerektiriyorsa bu motor yavaş kalacaktır. Ancak yüksek çekme kuvveti, ağır bir kapağı yavaşça kaldırma veya sarsıntısız bir sergileme dönüşü hedefleniyorsa 12 RPM ideal bir çalışma noktasıdır.
İkinci önemli kriter, tork gereksinimlerinin doğru hesaplanması ve anma torku ile zorlanma torku arasındaki farkın dikkate alınmasıdır. Motorun anma torku 8 ila 10 kg.cm aralığındadır. Bu değer, motor milinden 1 santimetre uzaklıktaki bir noktaya yaklaşık 8 ila 10 kilogramlık bir döndürme kuvveti uygulanabileceğini ifade eder. Sistemin maruz kalacağı sürekli çalışma yükünün anma torkunun altında kalması sağlanmalıdır. Motorun sürekli olarak zorlanma sınırında çalıştırılması aşırı ısınmaya ve dişli ömrünün kısalmasına yol açabileceğinden, mekanik tasarımda en az yüzde 20 ila 30 oranında bir tork güvenlik payı bırakılması önerilir.
Güç kaynağı seçimi ve akım kapasitesi de titizlikle değerlendirilmelidir. Motor boşta yaklaşık 80 mA çekerken, kalkış anında ve yük altında zorlandığında akım tüketimi 0.45A ila 1.0A seviyelerine kadar tırmanabilir. Bu sebeple motora enerji sağlayacak 12V güç adaptörünün veya bataryanın en az 1.5A veya 2A akım verebilecek kapasitede seçilmesi gerekir. Yetersiz akım kapasitesine sahip güç kaynakları, motor yüke girdiğinde voltaj çökmesine neden olarak kontrol kartının kararsız çalışmasına yol açabilir.
Mekanik bağlantı boyutlarının uyumluluğu da kontrol edilmelidir. Çıkış milinin 4 mm D kesitli olduğu göz önünde bulundurularak, mile takılacak tekerlek, kasnak veya kaplinin iç delik çapının tam 4 mm olması sağlanmalıdır. Ayrıca gövde ön flanşında yer alan M3 montaj vida deliklerinin 17 mm eksen mesafesi, kullanılacak motor tutucu braketin veya gövde panelinin montaj delikleriyle tam örtüşmelidir.
Güvenli Kullanım, Bakım ve Saklama Motorun yüksek performansını ve uzun mekanik ömrünü muhafaza edebilmek için montaj, kullanım ve bakım aşamalarında belirli kurallara titizlikle uyulmalıdır. Motorun çıkış milini mekanik olarak elle veya harici bir aletle zorla döndürmeye çalışmaktan kesinlikle kaçınılmalıdır. Redüktörün iç çevrim oranı son derece yüksek olduğundan, çıkış milinden motora doğru uygulanan ters döndürme kuvveti dişliler üzerinde muazzam bir tork baskısı oluşturur ve dişlerin kırılmasına sebep olabilir. Dönüş yönü yalnızca elektriksel olarak klemens polaritesi üzerinden değiştirilmelidir.
Arka kapakta yer alan besleme klemenslerine kablo lehimlenirken termal aşırı yüklemeden kaçınılmalıdır. Lehim havyasının ucu 300 ila 350 derece aralığında tutulmalı ve klemens üzerinde en fazla 2 ila 3 saniye temas ettirilmelidir. Klemens gövdesinin aşırı ısıtılması, iç kısımdaki fırça tutucu plastik yatakların deforme olmasına ve fırçaların temas açısının bozularak motorun çalışmaz hale gelmesine yol açabilir. Lehimleme sonrasında klemensler daralan makaron veya elektriksel yalıtım malzemeleriyle kaplanarak kısa devre riskleri engellenmelidir.
Motorun dişli kutusu fabrika çıkışında uygun mekanik gres ile yağlanmış ve kapalı bir yapıya kavuşturulmuştur. Bu nedenle redüktör içine harici yağ, solvent, tiner veya pas sökücü kimyasallar püskürtülmemelidir; bu tür maddeler mevcut koruyucu yağı çözerek dişlilerin kuru sürtünmeyle aşınmasına zemin hazırlar. Motorun aşırı tozlu, metal talaşı bulunan veya su sıçramasına açık ortamlarda kullanılması durumunda harici bir koruyucu muhafaza kutusu içine alınması tavsiye edilir.
Kullanılmayan motorlar nemsiz, doğrudan güneş ışığı almayan, ortam sıcaklığının 10 ila 30 derece arasında olduğu kuru alanlarda saklanmalıdır. Aşırı nem klemens uçlarında oksitlenmeye ve gövde içinde korozyona yol açabilir. Ayrıca motoru bloke edecek seviyede aşırı mekanik sıkışmaların yaşanabileceği mekanizmalarda, sürücü devresine yazılımsal akım kesme koruması veya hatta uygun değerde bir sigorta eklenmesi sargıların korunması adına faydalı bir güvenlik adımıdır.
12V 25mm 12 RPM Redüktörlü DC Motor Hakkında Sık Sorulan Sorular Motor hangi voltaj aralığında çalışır ve 6V ya da 9V ile çalıştırılabilir mi? Motorun nominal çalışma gerilimi 12V DC olmakla birlikte, motor 6V ile 12V DC aralığındaki gerilimlerde de güvenle çalışabilir. Ancak besleme gerilimi 6V veya 9V seviyelerine düşürüldüğünde motorun dönüş hızı ve ürettiği döndürme torku da uygulanan gerilimle doğru orantılı olarak azalacaktır.
Motorun çıkış mili ölçüleri ve profili nedir? Motorun çıkış mili 4 mm dış çapa sahiptir ve D-şaft formunda üretilmiştir. Milin dairesel olmayan kesit düzlük ölçüsü 3.5 mm olup, toplam mil çıkıntı boyu 12 mm ve düz D yüzey boyu 8 mm uzunluğundadır.
Motorun dönüş yönü nasıl değiştirilir? Doğru akım çalışma prensibi gereği motorun dönüş yönü klemens uçlarına uygulanan gerilimin kutup bağlantıları yer değiştirilerek kolaylıkla tersine çevrilir. Otomasyon ve robotik projelerde bu işlem bir H-köprüsü motor sürücü devresi üzerinden yazılımsal olarak kontrol edilir.
Motorun dönüş hızı nasıl kontrol edilebilir? Motor hızını ayarlamak için harici bir motor sürücü kartı üzerinden darbe genişlik modülasyonu tekniği uygulanır. Giriş sinyalinin görev periyodu değiştirilerek motora giden ortalama gerilim seviyesi ayarlanır ve hız sıfır ile 12 RPM arasında hassas şekilde ölçeklenir.
Motor doğrudan Arduino veya Raspberry Pi pinlerine bağlanabilir mi? Hayır, motor doğrudan mikrodenetleyici pinlerine kesinlikle bağlanmamalıdır. Motorun çektiği akım mikrokontrolcü pinlerinin sağlayabileceği güvenli sınırların üzerinde olduğundan araya mutlaka L298N, TB6612FNG veya benzeri harici bir motor sürücü devresi yerleştirilmelidir.
Redüktör kutusu içerisindeki dişliler metal midir? Evet, 25 mm redüktör gövdesi içerisinde yer alan tüm dişliler sertleştirilmiş metal alaşım malzemeden imal edilmiştir. Plastik dişli içermeyen bu sağlam mekanizma, yüksek tork altında diş sıyırmalarına ve mekanik aşınmalara karşı üstün direnç gösterir.
Motor için nasıl bir güç kaynağı veya adaptör tercih edilmelidir? Motorun nominal 12V DC gerilimde çalışabilmesi için regüleli bir 12V DC güç kaynağı kullanılmalıdır. Motorun ilk kalkış ve zorlanma anında çekeceği tepe akımları rahatça karşılayabilmek adına en az 1.5A veya 2A akım kapasitesine sahip bir adaptör seçilmesi önerilir.
Montaj için hangi vida tipi ve delik aralığı uygundur? Motorun ön yüzeyinde merkezden 17.0 mm eksen mesafesine sahip iki adet metrik M3 dişli vida yuvası bulunmaktadır. Montaj esnasında dişli kutusunun içine 3 milimetreden fazla girmeyecek M3 cıvatalar kullanılmalıdır.
Motor enerjisi kesildiğinde çıkış mili kendiliğinden kilitlenir mi? Bu motor düz dişli mekanizmasına sahip olduğu için sonsuz vida tipi redüktörler gibi mutlak mekanik kilitleme yapmaz. Ancak yüksek dişli oranı nedeniyle çıkış milini harici bir yükle geriye doğru döndürmek oldukça zordur ve önemli bir mekanik direnç sergiler.
12 RPM dönüş hızı motor yük altına girdiğinde düşer mi? Yüksüz durumda dakikada 12 tur dönen motor, mekanik yük altına girdiğinde iç elektriksel sürtünme ve karşı tork nedeniyle devir sayısında küçük oranda bir yavaşlama yaşayabilir. Bu düşüşü telafi etmek için sürücü devresi üzerinden PWM doluluk oranı biraz artırılabilir.
Motor üzerinde hız veya konum ölçümü için enkoder bulunmakta mıdır? Standart model üzerinde entegre bir manyetik veya optik enkoder bulunmamaktadır. Pozisyon veya tam tur geri bildirimi gerektiren projelerde çıkış miline veya motorun arka kısmına harici enkoder diskleri veya optik sensörler entegre edilebilir.
Motorun aşırı ısınmasını engellemek ve sargılarını korumak için nelere dikkat edilmelidir? Motorun mekanik olarak tamamen kilitlendiği zorlanma durumunda uzun süre enerjili bırakılmaması gerekir. Zorlanma anında motor nominal akımın çok üzerinde akım çekeceğinden sargılarda aşırı ısı birikir; bunu önlemek için sürücü devresi üzerinden akım sınırlaması uygulanmalıdır.
Paket İçeriği 1 adet 12V 25mm 12 RPM Redüktörlü DC Motor
Teknik Özellikler Model: JGA25-370 Ürün Tipi: Redüktörlü DC Motor Gövde Tipi: Fırçalı Doğru Akım Motoru Redüktör Tipi: Çok Kademeli Düz Dişli Kutusu (Spur Gearbox) Dişli Malzemesi: Sertleştirilmiş Metal Alaşım Nominal Çalışma Gerilimi: 12 V DC Çalışma Gerilimi Aralığı: 6 V - 12 V DC Yüksüz Çıkış Hızı: 12 RPM (Dakikada 12 Devir) Boşta Çekilen Akım: 50 mA - 80 mA Zorlanma (Stall) Akımı: 0.45 A - 1.0 A Anma Torku: 8 - 10 kg.cm Redüktör Dış Çapı: 25.0 mm Motor Gövde Çapı: 24.4 mm Motor Gövde Uzunluğu: 30.8 mm Toplam Gövde Uzunluğu: 52.6 ± 0.3 mm Çıkış Mili Tipi: D-Şaft (Yarıklı Mil) Çıkış Mili Çapı: 4.0 mm D Kesit Düzlük Ölçüsü: 3.5 ± 0.1 mm Çıkış Mili Uzunluğu: 12.0 ± 0.3 mm D Kesit Düzlük Uzunluğu: 8.0 ± 0.2 mm Ön Bilezik Rulman Çapı: 7.0 mm Ön Bilezik Yüksekliği: 2.5 ± 0.2 mm Montaj Vida Delikleri: 2 Adet M3 Metrik Diş Montaj Delik Eksen Mesafesi: 17.0 ± 0.05 mm Rotasyon Yönü: Çift Yönlü (CW / CCW - Klemens Kutupları ile) Hız Kontrol Desteği: PWM ile Kademesiz Hız Kontrolü Ağırlık: Yaklaşık 90 g - 95 g Uyumlu Platformlar: Arduino geliştirme kartları ile uyumludur, Raspberry Pi sistemleri ile uyumludur, ESP32 geliştirme kartları ile uyumludur, STM32 geliştirme kartları ile uyumludur
">
JGA25-370 12V 12 RPM Redüktörlü DC Motor 25mm Metal Dişli D Şaft 4mm Mil Yüksek Torklu Düşük Devirli Robotik ve Otomasyon Motoru
Hassas Hız ve Yüksek Tork Sağlayan 25mm Metal Gövdeli Dişli Motor Prototip ve Mekanizma Çözümü
Ürün Açıklaması JGA25-370 12V 12 RPM Redüktörlü DC Motor, 12V gerilimle çalışan, dakikada 12 devir hız ve yüksek tork sağlayan 25mm metal dişli kutulu bir elektrik motorudur. Yüksek verimli doğru akım motor mimarisi ile çok kademeli silindirik dişli mekanizmasını kompakt bir gövdede birleştiren bu donanım, düşük hızlarda kararlı ve güçlü hareket gerektiren mekanik sistemler için özel olarak geliştirilmiştir. Gövde üzerinde yer alan hassas işlenmiş metal dişliler, motorun iç çekirdeğinde üretilen yüksek devirli kinetik enerjiyi dengeli bir torka dönüştürerek mekanik kayıpları en aza indirir.
Sağlam metal dış kılıfı, aşınmaya karşı dirençli dişli takımı ve 4 mm çapındaki D kesitli çıkış mili, ağır mekanik yükler altında bile kayma ve deformasyon oluşmasını engeller. Çift yönlü rotasyon kabiliyeti sayesinde gerilim kutup yönü değiştirilerek saat yönünde veya saat yönünün tersine kolaylıkla hareket ettirilebilir. Harici motor sürücüleri üzerinden darbe genişlik modülasyonu yöntemiyle hız ayarı yapılmasına imkan tanıyan bu motor, robotik projelerden akıllı otomasyon sistemlerine kadar pek çok alanda uzun ömürlü ve güvenilir bir tahrik bileşeni olarak öne çıkar.
Düşük enerji sarfiyatı ve yüksek döndürme momenti dengesini başarıyla kuran bu elektro-mekanik tahrik ünitesi, hem endüstriyel Ar-Ge prototiplerinde hem de hobi ve eğitim projelerinde yüksek verim sunar. Standart metrik vida delikleri ve kompakt silindirik yapısı sayesinde dar alanlara kolaylıkla entegre edilebilir; sessiz, titreşimsiz ve stabil bir dönüş performansı sergileyerek projelerinizde mekanik güvenilirlik sağlar.
12V 25mm 12 RPM Redüktörlü DC Motor Nedir ve Ne İşe Yarar? 12V 25mm 12 RPM redüktörlü DC motor, elektrik enerjisini mekanik dönme hareketine çeviren bir doğru akım motoru ile bu hareketin hızını düşürüp döndürme momentini katlayarak artıran entegre bir dişli kutusunun birleşiminden oluşan elektromekanik bir tahrik elemanıdır. Standart bir DC motor çekirdeği, nominal besleme gerilimi uygulandığında dakikada binlerce devir gibi oldukça yüksek hızlarda dönerken görece düşük bir tork üretir. Birçok robotik düzenek, otomasyon ünitesi ve mekanik prototip ise bu yüksek hıza değil; kontrollü, yavaş ve karşı kuvvetlere direnebilecek seviyede yüksek bir döndürme gücüne ihtiyaç duyar. Redüktör mekanizması, motor miline bağlanan çok kademeli dişli dizisi sayesinde bu dönüş hızını dakikada tam 12 devir seviyesine indirger ve torku aynı oranda yükselterek sisteme aktarır.
Motorun temel çalışma ilkesi, manyetik alan içerisinde yer alan iletken sargılardan doğru akım geçirilmesiyle ortaya çıkan elektromanyetik kuvvete dayanır. Motor gövdesinin iç çeperinde yer alan sabit kalıcı mıknatıslar ile dönen rotor üzerindeki bakır bobinler arasında oluşan manyetik etkileşim, armatür milinin sürekli bir dönme hareketi üretmesini sağlar. Kolektör dilimleri ve grafit karbon fırçalar, rotorun her yarım turunda akım yönünü periyodik olarak değiştirerek hareketin kesintisiz ve tek bir doğrultuda devam etmesine olanak tanır. Fırçalı doğru akım teknolojisi, ek bir karmaşık kontrol devresine ihtiyaç duymadan doğrudan klemensler arasına uygulanan doğru akım gerilimiyle kararlı bir çalışma karakteri sergiler.
Redüktör bölümü ise motor gövdesinin ön yüzeyine entegre edilmiş 25 mm dış çapa sahip silindirik bir dişli kutusundan meydana gelir. Bu dişli kutusu içerisinde farklı diş sayılarına sahip çok kademeli metal düz dişliler yer alır. Motorun ana milinden alınan yüksek devirli hareket, her dişli kademesinde belirli bir çevrim oranına bölünerek adım adım yavaşlatılır. Hızdaki bu planlı azalma, enerjinin mekanik korunumu ilkesi gereğince çıkış milinde yüksek bir döndürme momenti olarak açığa çıkar. Dakikada 12 devir gibi son derece düşük bir hız elde edilirken, sistem yaklaşık 8 ila 10 kg.cm seviyelerine ulaşan güçlü bir tork kapasitesi kazanır. Bu durum, motorun ağır mekanik düzenekleri, kapakları, makaraları ve aktarma organlarını herhangi bir zorlanma yaşamadan rahatlıkla hareket ettirebilmesini mümkün kılar.
Redüktörlü DC motorlar, kullanıcıya hız kontrolü ve yön tayini konularında büyük bir esneklik sunar. Motor klemenslerine uygulanan doğru akım geriliminin artı ve eksi kutup yönleri yer değiştirildiğinde motorun dönüş yönü anında tersine döner. Aynı zamanda uygulanan ortalama gerilim seviyesi darbe genişlik modülasyonu tekniğiyle ayarlanarak dönüş hızı sıfır ile 12 RPM arasında kademesiz biçimde kontrol edilebilir. Bu özellikler sayesinde motor; hassas konumlandırma gerektiren mekanizmalarda, sabit hızla dönmesi arzu edilen sergileme platformlarında ve yüksek çekme gücü gerektiren minyatür taşıyıcı sistemlerde temel güç kaynağı olarak vazgeçilmez bir işlev üstlenir.
Öne Çıkan Özellikler Kompakt boyutları, sağlam mekanik bileşenleri ve dengeli elektriksel karakteristiği ile öne çıkan 12V 25mm 12 RPM redüktörlü DC motorun temel donanım nitelikleri aşağıda ayrıntılı olarak sıralanmıştır:
Nominal 12V DC Çalışma Gerilimi: Motor, 12 volt doğru akım beslemesi altında nominal devir ve tork değerlerini kararlı biçimde sunacak şekilde tasarlanmış elektromanyetik sargılara sahiptir. Düşük Çıkış Hızı (12 RPM): Çok kademeli hassas dişli oranı sayesinde çıkış mili dakikada 12 tam tur döner ve son derece kararlı, sarsıntısız bir yavaş dönüş sağlar. Yüksek Döndürme Torku Kapasitesi: Yüksek redüksiyon çevrim oranı sayesinde 8 ila 10 kg.cm anma torku üreterek ağır mekanik yükleri zorlanmadan hareket ettirir. Tamamı Sertleştirilmiş Metal Dişli Mekanizması: Aşınmaya dayanıklı sertleştirilmiş metal alaşım dişliler, plastik dişlilere kıyasla sıyrılma ve kırılmalara karşı üstün mekanik dayanıklılık sergiler. Kompakt 25 mm Gövde Çapı: Silindirik ve ince gövde yapısı, robot şasileri ve dar cihaz kabinleri içerisine kolayca yerleştirilmesine olanak tanır. 4 mm D Tipi Çıkış Mili Profili: Düzleştirilmiş D kesitli şaft profili, tekerlek göbekleri, kaplinler ve kasnakların mil üzerinde kaymasını ve boşa dönmesini kesin olarak engeller. Entegre Bronz Yatak Destekli Ön Flanş: Çıkış milinin çevresinde yer alan 7 mm çapındaki bronz yatak bileziği, radyal kuvvetleri dengeli şekilde karşılayarak sarsıntıyı önler. Standart M3 Metrik Montaj Yuvaları: Ön kapak üzerinde 17 mm eksen mesafesiyle yer alan iki adet metrik M3 dişli vida yuvası, mekanik gövdelere sağlam sabitleme imkanı verir. Düşük Boşta Akım Sarfiyatı ve Enerji Tasarrufu: Yüksüz çalışma durumunda yalnızca 50 ila 80 mA civarında akım çekerek enerji tasarruflu bir çalışma profili sergiler. Çift Yönlü Rotasyon (CW ve CCW) Yeteneği: Klemens bağlantı polaritesinin ters çevrilmesiyle motor mili saat yönünde veya tersi yönde sorunsuz bir şekilde dönebilir. Darbe Genişlik Modülasyonu (PWM) Uyumluluğu: Harici motor sürücü kartları üzerinden iletilen PWM sinyalleriyle dönüş hızı son derece hassas biçimde ölçeklenebilir. Metal Gövde ile Etkin Isı Dağılımı: Dış metal gövde kabuğu, iç bileşenlerin ürettiği ısıyı dış ortama ileterek termal dengenin korunmasına yardımcı olur.
Kullanım Alanları 12V 25mm 12 RPM redüktörlü DC motor, düşük dönüş hızı ve yüksek çekiş gücü gerektiren sayısız mühendislik, mekatronik ve robotik projesinde yaygın biçimde tercih edilmektedir. Robotik alanında özellikle ağır hizmet tipi paletli ve tekerlekli mobil platformların tahrik sistemlerinde önemli bir yer tutar. Düşük devir sayısı, arazi robotlarının ve engelleri aşması gereken keşif araçlarının patinaj yapmadan, yüksek tork ile zemin tutuşu sağlayarak tırmanmasını mümkün kılar. Bunun yanı sıra çok eksenli robot kollarının taban rotasyonlarında, omuz veya dirsek eklemlerinde ve yüksek kavrama kuvveti üretmesi beklenen mekanik tutucu ünitelerinde hassas ve güçlü hareket aktarımı gerçekleştirir.
Akıllı ev ve bina otomasyonu uygulamaları, bu motorun sessiz ve kontrollü hareket yeteneğinden kapsamlı biçimde yararlanır. Otomatik perde ve stor sistemleri, motorlu panjur prototipleri, sürgülü pencere kilitleri ve akıllı kapı açma mekanizmaları bu motorun tork kapasitesiyle güvenli şekilde tahrik edilir. Ayrıca evcil hayvanlar için geliştirilen otomatik mama ve yem dağıtıcı düzeneklerinde, helezon vida mekanizmasını dakikada 12 devir gibi kontrollü bir hızla çevirerek gıdanın sıkışmadan, porsiyonlar halinde ve düzenli bir akışla hazneye boşaltılmasını sağlar.
Endüstriyel otomasyon laboratuvarları, konveyör hatları ve prototipleme atölyeleri için vazgeçilmez bir tahrik bileşenidir. Küçük ölçekli üretim hatlarında ürünlerin bir istasyondan diğerine sarsıntısız biçimde taşınmasını sağlayan minyatür konveyör bant sistemlerinde bant tahrik tamburunu doğrudan veya zincir dişliyle çevirir. Konveyör üzerinde ilerleyen parçaları belirli hatlara yönlendiren mekanik itici kollar, pnömatik yerine elektrikli döner aktüatör kullanılan test düzenekleri ve parça sıralama mekanizmaları bu motorun kararlı torku sayesinde yüksek tekrarlanabilirlikle çalışır.
Görsel sergileme ve fotoğrafçılık ekipmanlarında yavaş ve kesintisiz dönüş kritik bir gereksinimdir. Mağaza vitrinlerinde yer alan döner ürün sergileme tablaları, 360 derece ürün çekimi yapan döner fotoğrafçılık stantları ve hareketli maket platformları dakikada 12 devirlik hız sayesinde gözü yormayan, pürüzsüz ve titreşimsiz bir görsel sunum sağlar. Benzer biçimde alternatif enerji alanında geliştirilen iki eksenli güneş takip sistemlerinde, fotovoltaik panellerin gün boyunca güneşi milimetrik açılarla izlemesini sağlayan döner mekanik dişli aktarımlarında bu motorun düşük devri yüksek kontrol hassasiyeti sunar.
Laboratuvar ortamları, akıllı tarım sistemleri ve hobi modelleri de motorun sunduğu avantajlardan faydalanır. Hassas sıvı transferi gerçekleştiren minyatür peristaltik pompa düzeneklerinde, hortumu sıkıştıran silindirlerin sabit ve yavaş hızla dönmesi sıvı debisinin kusursuz ayarlanmasını sağlar. Akıllı sera sistemlerinde otomatik havalandırma pencerelerinin ve gölgelik mekanizmalarının açılıp kapanmasında, sıvı kontrol vanalarının motorize edilmesinde ve ölçekli model gemi veya iş makinelerinde yüksek gerçekçilik ve güç gerektiren döner düzeneklerde güvenle kullanılmaktadır.
Uyumluluk, Bağlantı ve Kullanım Motorun elektriksel entegrasyonu ve mekanik bağlantısı oldukça yalın bir mimariye sahiptir. Arka kapak üzerinde yer alan iki adet lehim terminali motorun enerji besleme klemensleridir:
Pozitif Klemens (+): Motorun ileri yönde saat yönünde dönmesi için pozitif DC besleme geriliminin bağlandığı terminaldir. Negatif Klemens (-): Elektrik devresini tamamlayan negatif veya toprak şase hattının bağlandığı terminaldir.
Motorun dönüş yönünü değiştirmek için bu iki klemens arasındaki gerilim kutuplarının ters çevrilmesi yeterlidir. Pozitif uca negatif, negatif uca pozitif gerilim verildiğinde motor anında saat yönünün tersine dönmeye başlar. Bu çift yönlü hareket kabiliyetini mikrodenetleyici tabanlı projelerde yazılımsal olarak kontrol edebilmek için bir H-köprüsü motor sürücü devresi kullanılması zorunludur. Doğru akım motorları ilk kalkış anında ve yük altına girdiklerinde mikrodenetleyicilerin doğrudan sağlayabileceği akım sınırlarının çok üzerinde akım çeker. Bu nedenle motor klemensleri kesinlikle doğrudan Arduino, Raspberry Pi, ESP32 veya STM32 gibi geliştirme kartlarının giriş çıkış pinlerine bağlanmamalıdır; araya mutlaka uygun akım kapasitesine sahip bir motor sürücü yerleştirilmelidir.
Sistem kurulumunda L298N, L293D, TB6612FNG veya BTS7960 gibi yaygın H-köprüsü motor sürücü modülleri güvenle tercih edilebilir. Bağlantı yapılırken önce motorun iki klemensi sürücü modülünün motor çıkış terminallerine bağlanır. Ardından harici bir 12V DC güç kaynağından alınan pozitif ve negatif besleme hatları motor sürücüsünün güç girişine verilir. Bu aşamada dikkat edilmesi gereken en kritik husus, harici güç kaynağının negatif şase hattı ile kontrol kartının toprak hattının birbirine bağlanarak ortak bir referans seviyesi oluşturulmasıdır. Son olarak kontrol kartının dijital çıkış pinleri sürücünün yön kontrol girişlerine, PWM destekli bir pini ise hız kontrol girişine bağlanarak donanım kullanıma hazır hale getirilir.
Dönüş hızının hassas şekilde ayarlanabilmesi için darbe genişlik modülasyonu tekniği kullanılır. Mikrodenetleyiciden gönderilen PWM sinyalinin doluluk oranı yüzde 0 ile yüzde 100 arasında değiştirilerek motora aktarılan ortalama voltaj ölçeklenir ve böylece motorun hızı kademesiz olarak ayarlanabilir. Fırçalı motorların anahtarlama anında ürettiği elektriksel parazitlerin mikrodenetleyici sinyallerini etkilemesini önlemek amacıyla, motorun iki klemensi arasına 100 nF değerinde bir seramik dekuplaj kondansatörü lehimlenmesi ve sürücü devresinde ters endüktif gerilim darbelerini sönümleyen hızlı diyotların bulunması tavsiye edilir.
Mekanik montaj tarafında ise ön kapaktaki 17 mm aralıklı iki adet M3 vida deliği kullanılır. Motor bir L montaj braketine veya şasi paneline sabitlenirken vidaların redüktör içine çok fazla girmemesine dikkat edilmelidir; vidanın dişli kutusuna 3 milimetreden fazla girmesi iç dişlilere temas ederek mekanizmanın kilitlenmesine yol açabilir. Çıkış miline tekerlek, kasnak veya kaplin takılırken 4 mm D tipi şaft yuvası kullanılmalı ve sabitleme vidası düz yüzeye denk getirilerek sıkılmalıdır.
Arduino geliştirme kartları ile uyumludur. Raspberry Pi tek kart bilgisayarları ile uyumludur. ESP32 geliştirme kartları ile uyumludur. STM32 geliştirme kartları ile uyumludur.
Avantajlar ve Faydalar 12V 25mm 12 RPM redüktörlü DC motor, mekanik projelerde karşılaşılan hız, tork, boyut ve dayanıklılık zorluklarına karşı çok yönlü pratik avantajlar sunar. Bu avantajların başında, dişli kutusunun tamamında yüksek kaliteli metal alaşım dişlilerin kullanılmış olması gelir. Plastik veya naylon dişlili motorlar ani yük artışlarında, kalkış zorlanmalarında ve sürekli sürtünme koşullarında kolaylıkla diş sıyırarak kullanılmaz hale gelebilir. Bu motorun sertleştirilmiş metal dişli takımı ise yüksek mekanik tork altında formunu ve diş profilini koruyarak uzun kullanım ömrü boyunca aşınmadan kararlı çalışmayı sürdürür.
Motorun 25 mm gibi son derece dar ve kompakt silindirik dış çapı, yer tasarrufunun kritik olduğu projelerde benzersiz bir entegrasyon kolaylığı sağlar. Genellikle yüksek tork elde etmek için büyük gövdeli, ağır ve hantal motorlara ihtiyaç duyulur. Bu ürün ise 37 mm veya daha geniş gövdeli motorların kapladığı alanın çok altında bir hacim kaplayarak dar robot şasileri, ince cihaz panelleri ve gizli mekanizma yuvaları içerisine zahmetsizce sığar. Bu sayede projenin toplam ağırlığı ve hacmi minimum düzeyde tutulabilir.
Dakikada 12 devirlik son derece düşük çıkış hızı, harici dişli, kayış, kasnak veya zincir gibi ek redüksiyon mekanizmalarına olan ihtiyacı tamamen ortadan kaldırır. Standart bir yüksek devirli motoru yavaşlatmak için tasarlanacak harici mekanik düzenekler hem sistemin karmaşıklığını artırır hem de mekanik sürtünme kayıplarını çoğaltır. Bu entegre redüksiyonlu yapı, doğrudan çıkış milinden istenen yavaş ve güçlü hareketi sağlayarak tasarım sürecini sadeleştirir, montaj süresini kısaltır ve mekanik boşluk oranını düşürür.
D kesitli 4 mm çıkış mili tasarımı, mekanik güç aktarımında karşılaşılan mil üzerinde kayma problemini kökünden çözer. Tam dairesel millerde setskur vidalar zamanla gevşeyerek yük altında milin boşa dönmesine neden olurken, D şaftın düz yüzeyine kilitlenen vidalar ve kaplinler en zorlu moment aktarımlarında dahi sıfır kayma ile tam bir mekanik kenetlenme oluşturur. Ön kapaktaki bronz yatak bileziği ise milden gelen radyal ve eksenel baskıları karşılayarak gövde içindeki dişlilerin eksenel sapma yaşamasını engeller.
Enerji verimliliği açısından da önemli bir kazanım sunar. Boşta yalnızca 50 ila 80 mA akım tüketmesi, batarya veya akü ile çalışan mobil sistemlerde enerji kaynaklarının hızla tükenmesinin önüne geçer. Yüksek tork ihtiyacını optimize edilmiş bir akım-güç dengesiyle karşılayan motor, küçük kapasiteli 12V aküler veya lityum batarya paketleri ile uzun süreler boyunca kesintisiz operasyon yürütülmesine zemin hazırlar.
Kimler İçin Uygundur Geniş çalışma toleransı, standart elektriksel arayüzü ve sağlam mekanik nitelikleri sayesinde bu motor, teknik seviyesi farklı pek çok kullanıcı profiline hitap etmektedir. Mekatronik, makine, elektrik-elektronik ve kontrol mühendisliği bölümlerinde eğitim gören üniversite öğrencileri için bitirme projelerinde, robotik yarışmalarında ve laboratuvar deneylerinde güvenilir bir güç kaynağıdır. Özellikle arazi robotları, çizgi izleyen ağır platformlar ve robot kol projeleri geliştiren takımlar, motorun sunduğu yüksek tork ve kolay kontrol edilebilir sürücü uyumluluğundan yoğun şekilde faydalanır.
Elektronik ve mekanik dünyasına ilgi duyan maker toplulukları, hobi meraklıları ve kendin yap üreticileri için ideal bir bileşendir. Arduino, Raspberry Pi veya ESP32 tabanlı projeler geliştiren meraklılar, karmaşık mekanik hesaplamalarla uğraşmadan hazır bir tahrik çözümü elde ederler. Otomatik ev düzenekleri, akvaryum yemleme sistemleri, döner vitrin aparatları ve akıllı sera pencereleri gibi gündelik hayatı kolaylaştıran hobi düzeneklerinde pratik şekilde uygulanabilir.
Endüstriyel ürün tasarımcıları, Ar-Ge mühendisleri ve prototip geliştirme uzmanları için seri üretim öncesi fonksiyonel modellerin oluşturulmasında mükemmel bir çözümdür. Yeni geliştirilen bir cihazın mekanik kilit sistemi, otomatik kapak tahriki, numune taşıyıcı döner tablası veya minyatür aktarma organı bu motor kullanılarak hızla test edilebilir ve işlevselliği doğrulanabilir.
Teknik liselerde ve STEM merkezlerinde robotik eğitimi veren öğretmenler ve eğitmenler için sağlamlığı sayesinde ders müfredatlarında ve atölye çalışmalarında güvenle kullanılabilecek dayanıklı bir eğitim aracıdır. Öğrencilerin dişli redüksiyon oranları, tork-hız ilişkisi, motor sürücü prensipleri ve darbe genişlik modülasyonu mantığını somut bir mekanizma üzerinde deneyimleyerek kavramalarına katkı sağlar.
Doğru Ürünü Seçerken Dikkat Edilecekler Mekanik ve elektronik bir projede kullanılacak motorun sisteme tam uyum sağlaması, projenin başarısı ve donanımın uzun ömürlü olması açısından kritik önem taşır. Bu motoru seçerken göz önünde bulundurulması gereken ilk temel kriter, projenin hız ve tork dengesidir. Dakikada 12 devirlik hız, saniyede yaklaşık 0.2 turluk bir dönme hareketine karşılık gelir. Eğer uygulamanız hızlı yer değiştirme veya yüksek devirli bir tahrik gerektiriyorsa bu motor yavaş kalacaktır. Ancak yüksek çekme kuvveti, ağır bir kapağı yavaşça kaldırma veya sarsıntısız bir sergileme dönüşü hedefleniyorsa 12 RPM ideal bir çalışma noktasıdır.
İkinci önemli kriter, tork gereksinimlerinin doğru hesaplanması ve anma torku ile zorlanma torku arasındaki farkın dikkate alınmasıdır. Motorun anma torku 8 ila 10 kg.cm aralığındadır. Bu değer, motor milinden 1 santimetre uzaklıktaki bir noktaya yaklaşık 8 ila 10 kilogramlık bir döndürme kuvveti uygulanabileceğini ifade eder. Sistemin maruz kalacağı sürekli çalışma yükünün anma torkunun altında kalması sağlanmalıdır. Motorun sürekli olarak zorlanma sınırında çalıştırılması aşırı ısınmaya ve dişli ömrünün kısalmasına yol açabileceğinden, mekanik tasarımda en az yüzde 20 ila 30 oranında bir tork güvenlik payı bırakılması önerilir.
Güç kaynağı seçimi ve akım kapasitesi de titizlikle değerlendirilmelidir. Motor boşta yaklaşık 80 mA çekerken, kalkış anında ve yük altında zorlandığında akım tüketimi 0.45A ila 1.0A seviyelerine kadar tırmanabilir. Bu sebeple motora enerji sağlayacak 12V güç adaptörünün veya bataryanın en az 1.5A veya 2A akım verebilecek kapasitede seçilmesi gerekir. Yetersiz akım kapasitesine sahip güç kaynakları, motor yüke girdiğinde voltaj çökmesine neden olarak kontrol kartının kararsız çalışmasına yol açabilir.
Mekanik bağlantı boyutlarının uyumluluğu da kontrol edilmelidir. Çıkış milinin 4 mm D kesitli olduğu göz önünde bulundurularak, mile takılacak tekerlek, kasnak veya kaplinin iç delik çapının tam 4 mm olması sağlanmalıdır. Ayrıca gövde ön flanşında yer alan M3 montaj vida deliklerinin 17 mm eksen mesafesi, kullanılacak motor tutucu braketin veya gövde panelinin montaj delikleriyle tam örtüşmelidir.
Güvenli Kullanım, Bakım ve Saklama Motorun yüksek performansını ve uzun mekanik ömrünü muhafaza edebilmek için montaj, kullanım ve bakım aşamalarında belirli kurallara titizlikle uyulmalıdır. Motorun çıkış milini mekanik olarak elle veya harici bir aletle zorla döndürmeye çalışmaktan kesinlikle kaçınılmalıdır. Redüktörün iç çevrim oranı son derece yüksek olduğundan, çıkış milinden motora doğru uygulanan ters döndürme kuvveti dişliler üzerinde muazzam bir tork baskısı oluşturur ve dişlerin kırılmasına sebep olabilir. Dönüş yönü yalnızca elektriksel olarak klemens polaritesi üzerinden değiştirilmelidir.
Arka kapakta yer alan besleme klemenslerine kablo lehimlenirken termal aşırı yüklemeden kaçınılmalıdır. Lehim havyasının ucu 300 ila 350 derece aralığında tutulmalı ve klemens üzerinde en fazla 2 ila 3 saniye temas ettirilmelidir. Klemens gövdesinin aşırı ısıtılması, iç kısımdaki fırça tutucu plastik yatakların deforme olmasına ve fırçaların temas açısının bozularak motorun çalışmaz hale gelmesine yol açabilir. Lehimleme sonrasında klemensler daralan makaron veya elektriksel yalıtım malzemeleriyle kaplanarak kısa devre riskleri engellenmelidir.
Motorun dişli kutusu fabrika çıkışında uygun mekanik gres ile yağlanmış ve kapalı bir yapıya kavuşturulmuştur. Bu nedenle redüktör içine harici yağ, solvent, tiner veya pas sökücü kimyasallar püskürtülmemelidir; bu tür maddeler mevcut koruyucu yağı çözerek dişlilerin kuru sürtünmeyle aşınmasına zemin hazırlar. Motorun aşırı tozlu, metal talaşı bulunan veya su sıçramasına açık ortamlarda kullanılması durumunda harici bir koruyucu muhafaza kutusu içine alınması tavsiye edilir.
Kullanılmayan motorlar nemsiz, doğrudan güneş ışığı almayan, ortam sıcaklığının 10 ila 30 derece arasında olduğu kuru alanlarda saklanmalıdır. Aşırı nem klemens uçlarında oksitlenmeye ve gövde içinde korozyona yol açabilir. Ayrıca motoru bloke edecek seviyede aşırı mekanik sıkışmaların yaşanabileceği mekanizmalarda, sürücü devresine yazılımsal akım kesme koruması veya hatta uygun değerde bir sigorta eklenmesi sargıların korunması adına faydalı bir güvenlik adımıdır.
12V 25mm 12 RPM Redüktörlü DC Motor Hakkında Sık Sorulan Sorular Motor hangi voltaj aralığında çalışır ve 6V ya da 9V ile çalıştırılabilir mi? Motorun nominal çalışma gerilimi 12V DC olmakla birlikte, motor 6V ile 12V DC aralığındaki gerilimlerde de güvenle çalışabilir. Ancak besleme gerilimi 6V veya 9V seviyelerine düşürüldüğünde motorun dönüş hızı ve ürettiği döndürme torku da uygulanan gerilimle doğru orantılı olarak azalacaktır.
Motorun çıkış mili ölçüleri ve profili nedir? Motorun çıkış mili 4 mm dış çapa sahiptir ve D-şaft formunda üretilmiştir. Milin dairesel olmayan kesit düzlük ölçüsü 3.5 mm olup, toplam mil çıkıntı boyu 12 mm ve düz D yüzey boyu 8 mm uzunluğundadır.
Motorun dönüş yönü nasıl değiştirilir? Doğru akım çalışma prensibi gereği motorun dönüş yönü klemens uçlarına uygulanan gerilimin kutup bağlantıları yer değiştirilerek kolaylıkla tersine çevrilir. Otomasyon ve robotik projelerde bu işlem bir H-köprüsü motor sürücü devresi üzerinden yazılımsal olarak kontrol edilir.
Motorun dönüş hızı nasıl kontrol edilebilir? Motor hızını ayarlamak için harici bir motor sürücü kartı üzerinden darbe genişlik modülasyonu tekniği uygulanır. Giriş sinyalinin görev periyodu değiştirilerek motora giden ortalama gerilim seviyesi ayarlanır ve hız sıfır ile 12 RPM arasında hassas şekilde ölçeklenir.
Motor doğrudan Arduino veya Raspberry Pi pinlerine bağlanabilir mi? Hayır, motor doğrudan mikrodenetleyici pinlerine kesinlikle bağlanmamalıdır. Motorun çektiği akım mikrokontrolcü pinlerinin sağlayabileceği güvenli sınırların üzerinde olduğundan araya mutlaka L298N, TB6612FNG veya benzeri harici bir motor sürücü devresi yerleştirilmelidir.
Redüktör kutusu içerisindeki dişliler metal midir? Evet, 25 mm redüktör gövdesi içerisinde yer alan tüm dişliler sertleştirilmiş metal alaşım malzemeden imal edilmiştir. Plastik dişli içermeyen bu sağlam mekanizma, yüksek tork altında diş sıyırmalarına ve mekanik aşınmalara karşı üstün direnç gösterir.
Motor için nasıl bir güç kaynağı veya adaptör tercih edilmelidir? Motorun nominal 12V DC gerilimde çalışabilmesi için regüleli bir 12V DC güç kaynağı kullanılmalıdır. Motorun ilk kalkış ve zorlanma anında çekeceği tepe akımları rahatça karşılayabilmek adına en az 1.5A veya 2A akım kapasitesine sahip bir adaptör seçilmesi önerilir.
Montaj için hangi vida tipi ve delik aralığı uygundur? Motorun ön yüzeyinde merkezden 17.0 mm eksen mesafesine sahip iki adet metrik M3 dişli vida yuvası bulunmaktadır. Montaj esnasında dişli kutusunun içine 3 milimetreden fazla girmeyecek M3 cıvatalar kullanılmalıdır.
Motor enerjisi kesildiğinde çıkış mili kendiliğinden kilitlenir mi? Bu motor düz dişli mekanizmasına sahip olduğu için sonsuz vida tipi redüktörler gibi mutlak mekanik kilitleme yapmaz. Ancak yüksek dişli oranı nedeniyle çıkış milini harici bir yükle geriye doğru döndürmek oldukça zordur ve önemli bir mekanik direnç sergiler.
12 RPM dönüş hızı motor yük altına girdiğinde düşer mi? Yüksüz durumda dakikada 12 tur dönen motor, mekanik yük altına girdiğinde iç elektriksel sürtünme ve karşı tork nedeniyle devir sayısında küçük oranda bir yavaşlama yaşayabilir. Bu düşüşü telafi etmek için sürücü devresi üzerinden PWM doluluk oranı biraz artırılabilir.
Motor üzerinde hız veya konum ölçümü için enkoder bulunmakta mıdır? Standart model üzerinde entegre bir manyetik veya optik enkoder bulunmamaktadır. Pozisyon veya tam tur geri bildirimi gerektiren projelerde çıkış miline veya motorun arka kısmına harici enkoder diskleri veya optik sensörler entegre edilebilir.
Motorun aşırı ısınmasını engellemek ve sargılarını korumak için nelere dikkat edilmelidir? Motorun mekanik olarak tamamen kilitlendiği zorlanma durumunda uzun süre enerjili bırakılmaması gerekir. Zorlanma anında motor nominal akımın çok üzerinde akım çekeceğinden sargılarda aşırı ısı birikir; bunu önlemek için sürücü devresi üzerinden akım sınırlaması uygulanmalıdır.
Paket İçeriği 1 adet 12V 25mm 12 RPM Redüktörlü DC Motor
Teknik Özellikler Model: JGA25-370 Ürün Tipi: Redüktörlü DC Motor Gövde Tipi: Fırçalı Doğru Akım Motoru Redüktör Tipi: Çok Kademeli Düz Dişli Kutusu (Spur Gearbox) Dişli Malzemesi: Sertleştirilmiş Metal Alaşım Nominal Çalışma Gerilimi: 12 V DC Çalışma Gerilimi Aralığı: 6 V - 12 V DC Yüksüz Çıkış Hızı: 12 RPM (Dakikada 12 Devir) Boşta Çekilen Akım: 50 mA - 80 mA Zorlanma (Stall) Akımı: 0.45 A - 1.0 A Anma Torku: 8 - 10 kg.cm Redüktör Dış Çapı: 25.0 mm Motor Gövde Çapı: 24.4 mm Motor Gövde Uzunluğu: 30.8 mm Toplam Gövde Uzunluğu: 52.6 ± 0.3 mm Çıkış Mili Tipi: D-Şaft (Yarıklı Mil) Çıkış Mili Çapı: 4.0 mm D Kesit Düzlük Ölçüsü: 3.5 ± 0.1 mm Çıkış Mili Uzunluğu: 12.0 ± 0.3 mm D Kesit Düzlük Uzunluğu: 8.0 ± 0.2 mm Ön Bilezik Rulman Çapı: 7.0 mm Ön Bilezik Yüksekliği: 2.5 ± 0.2 mm Montaj Vida Delikleri: 2 Adet M3 Metrik Diş Montaj Delik Eksen Mesafesi: 17.0 ± 0.05 mm Rotasyon Yönü: Çift Yönlü (CW / CCW - Klemens Kutupları ile) Hız Kontrol Desteği: PWM ile Kademesiz Hız Kontrolü Ağırlık: Yaklaşık 90 g - 95 g Uyumlu Platformlar: Arduino geliştirme kartları ile uyumludur, Raspberry Pi sistemleri ile uyumludur, ESP32 geliştirme kartları ile uyumludur, STM32 geliştirme kartları ile uyumludur
<div id="rich-content-wrapper">
<h1>JGA25-370 12V 12 RPM Redüktörlü DC Motor 25mm Metal Dişli D Şaft 4mm Mil Yüksek Torklu Düşük Devirli Robotik ve Otomasyon Motoru</h1>
<p> </p>
<h2>Hassas Hız ve Yüksek Tork Sağlayan 25mm Metal Gövdeli Dişli Motor Prototip ve Mekanizma Çözümü</h2>
<p> </p>
<p><br> <b>Ürün Açıklaması</b><br> JGA25-370 12V 12 RPM Redüktörlü DC Motor, 12V gerilimle çalışan, dakikada 12 devir hız ve yüksek tork sağlayan 25mm metal dişli kutulu bir elektrik motorudur. Yüksek verimli doğru akım motor mimarisi ile çok kademeli silindirik dişli mekanizmasını kompakt bir gövdede birleştiren bu donanım, düşük hızlarda kararlı ve güçlü hareket gerektiren mekanik sistemler için özel olarak geliştirilmiştir. Gövde üzerinde yer alan hassas işlenmiş metal dişliler, motorun iç çekirdeğinde üretilen yüksek devirli kinetik enerjiyi dengeli bir torka dönüştürerek mekanik kayıpları en aza indirir.<br> <br> Sağlam metal dış kılıfı, aşınmaya karşı dirençli dişli takımı ve 4 mm çapındaki D kesitli çıkış mili, ağır mekanik yükler altında bile kayma ve deformasyon oluşmasını engeller. Çift yönlü rotasyon kabiliyeti sayesinde gerilim kutup yönü değiştirilerek saat yönünde veya saat yönünün tersine kolaylıkla hareket ettirilebilir. Harici motor sürücüleri üzerinden darbe genişlik modülasyonu yöntemiyle hız ayarı yapılmasına imkan tanıyan bu motor, robotik projelerden akıllı otomasyon sistemlerine kadar pek çok alanda uzun ömürlü ve güvenilir bir tahrik bileşeni olarak öne çıkar.<br> <br> Düşük enerji sarfiyatı ve yüksek döndürme momenti dengesini başarıyla kuran bu elektro-mekanik tahrik ünitesi, hem endüstriyel Ar-Ge prototiplerinde hem de hobi ve eğitim projelerinde yüksek verim sunar. Standart metrik vida delikleri ve kompakt silindirik yapısı sayesinde dar alanlara kolaylıkla entegre edilebilir; sessiz, titreşimsiz ve stabil bir dönüş performansı sergileyerek projelerinizde mekanik güvenilirlik sağlar.<br> <br> <b>12V 25mm 12 RPM Redüktörlü DC Motor Nedir ve Ne İşe Yarar?</b><br> 12V 25mm 12 RPM redüktörlü DC motor, elektrik enerjisini mekanik dönme hareketine çeviren bir doğru akım motoru ile bu hareketin hızını düşürüp döndürme momentini katlayarak artıran entegre bir dişli kutusunun birleşiminden oluşan elektromekanik bir tahrik elemanıdır. Standart bir DC motor çekirdeği, nominal besleme gerilimi uygulandığında dakikada binlerce devir gibi oldukça yüksek hızlarda dönerken görece düşük bir tork üretir. Birçok robotik düzenek, otomasyon ünitesi ve mekanik prototip ise bu yüksek hıza değil; kontrollü, yavaş ve karşı kuvvetlere direnebilecek seviyede yüksek bir döndürme gücüne ihtiyaç duyar. Redüktör mekanizması, motor miline bağlanan çok kademeli dişli dizisi sayesinde bu dönüş hızını dakikada tam 12 devir seviyesine indirger ve torku aynı oranda yükselterek sisteme aktarır.<br> <br> Motorun temel çalışma ilkesi, manyetik alan içerisinde yer alan iletken sargılardan doğru akım geçirilmesiyle ortaya çıkan elektromanyetik kuvvete dayanır. Motor gövdesinin iç çeperinde yer alan sabit kalıcı mıknatıslar ile dönen rotor üzerindeki bakır bobinler arasında oluşan manyetik etkileşim, armatür milinin sürekli bir dönme hareketi üretmesini sağlar. Kolektör dilimleri ve grafit karbon fırçalar, rotorun her yarım turunda akım yönünü periyodik olarak değiştirerek hareketin kesintisiz ve tek bir doğrultuda devam etmesine olanak tanır. Fırçalı doğru akım teknolojisi, ek bir karmaşık kontrol devresine ihtiyaç duymadan doğrudan klemensler arasına uygulanan doğru akım gerilimiyle kararlı bir çalışma karakteri sergiler.<br> <br> Redüktör bölümü ise motor gövdesinin ön yüzeyine entegre edilmiş 25 mm dış çapa sahip silindirik bir dişli kutusundan meydana gelir. Bu dişli kutusu içerisinde farklı diş sayılarına sahip çok kademeli metal düz dişliler yer alır. Motorun ana milinden alınan yüksek devirli hareket, her dişli kademesinde belirli bir çevrim oranına bölünerek adım adım yavaşlatılır. Hızdaki bu planlı azalma, enerjinin mekanik korunumu ilkesi gereğince çıkış milinde yüksek bir döndürme momenti olarak açığa çıkar. Dakikada 12 devir gibi son derece düşük bir hız elde edilirken, sistem yaklaşık 8 ila 10 kg.cm seviyelerine ulaşan güçlü bir tork kapasitesi kazanır. Bu durum, motorun ağır mekanik düzenekleri, kapakları, makaraları ve aktarma organlarını herhangi bir zorlanma yaşamadan rahatlıkla hareket ettirebilmesini mümkün kılar.<br> <br> Redüktörlü DC motorlar, kullanıcıya hız kontrolü ve yön tayini konularında büyük bir esneklik sunar. Motor klemenslerine uygulanan doğru akım geriliminin artı ve eksi kutup yönleri yer değiştirildiğinde motorun dönüş yönü anında tersine döner. Aynı zamanda uygulanan ortalama gerilim seviyesi darbe genişlik modülasyonu tekniğiyle ayarlanarak dönüş hızı sıfır ile 12 RPM arasında kademesiz biçimde kontrol edilebilir. Bu özellikler sayesinde motor; hassas konumlandırma gerektiren mekanizmalarda, sabit hızla dönmesi arzu edilen sergileme platformlarında ve yüksek çekme gücü gerektiren minyatür taşıyıcı sistemlerde temel güç kaynağı olarak vazgeçilmez bir işlev üstlenir.<br> <br> <b>Öne Çıkan Özellikler</b><br> Kompakt boyutları, sağlam mekanik bileşenleri ve dengeli elektriksel karakteristiği ile öne çıkan 12V 25mm 12 RPM redüktörlü DC motorun temel donanım nitelikleri aşağıda ayrıntılı olarak sıralanmıştır:<br> <br> <b>Nominal 12V DC Çalışma Gerilimi:</b> Motor, 12 volt doğru akım beslemesi altında nominal devir ve tork değerlerini kararlı biçimde sunacak şekilde tasarlanmış elektromanyetik sargılara sahiptir.<br> <b>Düşük Çıkış Hızı (12 RPM):</b> Çok kademeli hassas dişli oranı sayesinde çıkış mili dakikada 12 tam tur döner ve son derece kararlı, sarsıntısız bir yavaş dönüş sağlar.<br> <b>Yüksek Döndürme Torku Kapasitesi:</b> Yüksek redüksiyon çevrim oranı sayesinde 8 ila 10 kg.cm anma torku üreterek ağır mekanik yükleri zorlanmadan hareket ettirir.<br> <b>Tamamı Sertleştirilmiş Metal Dişli Mekanizması:</b> Aşınmaya dayanıklı sertleştirilmiş metal alaşım dişliler, plastik dişlilere kıyasla sıyrılma ve kırılmalara karşı üstün mekanik dayanıklılık sergiler.<br> <b>Kompakt 25 mm Gövde Çapı:</b> Silindirik ve ince gövde yapısı, robot şasileri ve dar cihaz kabinleri içerisine kolayca yerleştirilmesine olanak tanır.<br> <b>4 mm D Tipi Çıkış Mili Profili:</b> Düzleştirilmiş D kesitli şaft profili, tekerlek göbekleri, kaplinler ve kasnakların mil üzerinde kaymasını ve boşa dönmesini kesin olarak engeller.<br> <b>Entegre Bronz Yatak Destekli Ön Flanş:</b> Çıkış milinin çevresinde yer alan 7 mm çapındaki bronz yatak bileziği, radyal kuvvetleri dengeli şekilde karşılayarak sarsıntıyı önler.<br> <b>Standart M3 Metrik Montaj Yuvaları:</b> Ön kapak üzerinde 17 mm eksen mesafesiyle yer alan iki adet metrik M3 dişli vida yuvası, mekanik gövdelere sağlam sabitleme imkanı verir.<br> <b>Düşük Boşta Akım Sarfiyatı ve Enerji Tasarrufu:</b> Yüksüz çalışma durumunda yalnızca 50 ila 80 mA civarında akım çekerek enerji tasarruflu bir çalışma profili sergiler.<br> <b>Çift Yönlü Rotasyon (CW ve CCW) Yeteneği:</b> Klemens bağlantı polaritesinin ters çevrilmesiyle motor mili saat yönünde veya tersi yönde sorunsuz bir şekilde dönebilir.<br> <b>Darbe Genişlik Modülasyonu (PWM) Uyumluluğu:</b> Harici motor sürücü kartları üzerinden iletilen PWM sinyalleriyle dönüş hızı son derece hassas biçimde ölçeklenebilir.<br> <b>Metal Gövde ile Etkin Isı Dağılımı:</b> Dış metal gövde kabuğu, iç bileşenlerin ürettiği ısıyı dış ortama ileterek termal dengenin korunmasına yardımcı olur.<br> <br> <b>Kullanım Alanları</b><br> 12V 25mm 12 RPM redüktörlü DC motor, düşük dönüş hızı ve yüksek çekiş gücü gerektiren sayısız mühendislik, mekatronik ve robotik projesinde yaygın biçimde tercih edilmektedir. Robotik alanında özellikle ağır hizmet tipi paletli ve tekerlekli mobil platformların tahrik sistemlerinde önemli bir yer tutar. Düşük devir sayısı, arazi robotlarının ve engelleri aşması gereken keşif araçlarının patinaj yapmadan, yüksek tork ile zemin tutuşu sağlayarak tırmanmasını mümkün kılar. Bunun yanı sıra çok eksenli robot kollarının taban rotasyonlarında, omuz veya dirsek eklemlerinde ve yüksek kavrama kuvveti üretmesi beklenen mekanik tutucu ünitelerinde hassas ve güçlü hareket aktarımı gerçekleştirir.<br> <br> Akıllı ev ve bina otomasyonu uygulamaları, bu motorun sessiz ve kontrollü hareket yeteneğinden kapsamlı biçimde yararlanır. Otomatik perde ve stor sistemleri, motorlu panjur prototipleri, sürgülü pencere kilitleri ve akıllı kapı açma mekanizmaları bu motorun tork kapasitesiyle güvenli şekilde tahrik edilir. Ayrıca evcil hayvanlar için geliştirilen otomatik mama ve yem dağıtıcı düzeneklerinde, helezon vida mekanizmasını dakikada 12 devir gibi kontrollü bir hızla çevirerek gıdanın sıkışmadan, porsiyonlar halinde ve düzenli bir akışla hazneye boşaltılmasını sağlar.<br> <br> Endüstriyel otomasyon laboratuvarları, konveyör hatları ve prototipleme atölyeleri için vazgeçilmez bir tahrik bileşenidir. Küçük ölçekli üretim hatlarında ürünlerin bir istasyondan diğerine sarsıntısız biçimde taşınmasını sağlayan minyatür konveyör bant sistemlerinde bant tahrik tamburunu doğrudan veya zincir dişliyle çevirir. Konveyör üzerinde ilerleyen parçaları belirli hatlara yönlendiren mekanik itici kollar, pnömatik yerine elektrikli döner aktüatör kullanılan test düzenekleri ve parça sıralama mekanizmaları bu motorun kararlı torku sayesinde yüksek tekrarlanabilirlikle çalışır.<br> <br> Görsel sergileme ve fotoğrafçılık ekipmanlarında yavaş ve kesintisiz dönüş kritik bir gereksinimdir. Mağaza vitrinlerinde yer alan döner ürün sergileme tablaları, 360 derece ürün çekimi yapan döner fotoğrafçılık stantları ve hareketli maket platformları dakikada 12 devirlik hız sayesinde gözü yormayan, pürüzsüz ve titreşimsiz bir görsel sunum sağlar. Benzer biçimde alternatif enerji alanında geliştirilen iki eksenli güneş takip sistemlerinde, fotovoltaik panellerin gün boyunca güneşi milimetrik açılarla izlemesini sağlayan döner mekanik dişli aktarımlarında bu motorun düşük devri yüksek kontrol hassasiyeti sunar.<br> <br> Laboratuvar ortamları, akıllı tarım sistemleri ve hobi modelleri de motorun sunduğu avantajlardan faydalanır. Hassas sıvı transferi gerçekleştiren minyatür peristaltik pompa düzeneklerinde, hortumu sıkıştıran silindirlerin sabit ve yavaş hızla dönmesi sıvı debisinin kusursuz ayarlanmasını sağlar. Akıllı sera sistemlerinde otomatik havalandırma pencerelerinin ve gölgelik mekanizmalarının açılıp kapanmasında, sıvı kontrol vanalarının motorize edilmesinde ve ölçekli model gemi veya iş makinelerinde yüksek gerçekçilik ve güç gerektiren döner düzeneklerde güvenle kullanılmaktadır.<br> <br> <b>Uyumluluk, Bağlantı ve Kullanım</b><br> Motorun elektriksel entegrasyonu ve mekanik bağlantısı oldukça yalın bir mimariye sahiptir. Arka kapak üzerinde yer alan iki adet lehim terminali motorun enerji besleme klemensleridir:<br> <br> <b>Pozitif Klemens (+):</b> Motorun ileri yönde saat yönünde dönmesi için pozitif DC besleme geriliminin bağlandığı terminaldir.<br> <b>Negatif Klemens (-):</b> Elektrik devresini tamamlayan negatif veya toprak şase hattının bağlandığı terminaldir.<br> <br> Motorun dönüş yönünü değiştirmek için bu iki klemens arasındaki gerilim kutuplarının ters çevrilmesi yeterlidir. Pozitif uca negatif, negatif uca pozitif gerilim verildiğinde motor anında saat yönünün tersine dönmeye başlar. Bu çift yönlü hareket kabiliyetini mikrodenetleyici tabanlı projelerde yazılımsal olarak kontrol edebilmek için bir H-köprüsü motor sürücü devresi kullanılması zorunludur. Doğru akım motorları ilk kalkış anında ve yük altına girdiklerinde mikrodenetleyicilerin doğrudan sağlayabileceği akım sınırlarının çok üzerinde akım çeker. Bu nedenle motor klemensleri kesinlikle doğrudan Arduino, Raspberry Pi, ESP32 veya STM32 gibi geliştirme kartlarının giriş çıkış pinlerine bağlanmamalıdır; araya mutlaka uygun akım kapasitesine sahip bir motor sürücü yerleştirilmelidir.<br> <br> Sistem kurulumunda L298N, L293D, TB6612FNG veya BTS7960 gibi yaygın H-köprüsü motor sürücü modülleri güvenle tercih edilebilir. Bağlantı yapılırken önce motorun iki klemensi sürücü modülünün motor çıkış terminallerine bağlanır. Ardından harici bir 12V DC güç kaynağından alınan pozitif ve negatif besleme hatları motor sürücüsünün güç girişine verilir. Bu aşamada dikkat edilmesi gereken en kritik husus, harici güç kaynağının negatif şase hattı ile kontrol kartının toprak hattının birbirine bağlanarak ortak bir referans seviyesi oluşturulmasıdır. Son olarak kontrol kartının dijital çıkış pinleri sürücünün yön kontrol girişlerine, PWM destekli bir pini ise hız kontrol girişine bağlanarak donanım kullanıma hazır hale getirilir.<br> <br> Dönüş hızının hassas şekilde ayarlanabilmesi için darbe genişlik modülasyonu tekniği kullanılır. Mikrodenetleyiciden gönderilen PWM sinyalinin doluluk oranı yüzde 0 ile yüzde 100 arasında değiştirilerek motora aktarılan ortalama voltaj ölçeklenir ve böylece motorun hızı kademesiz olarak ayarlanabilir. Fırçalı motorların anahtarlama anında ürettiği elektriksel parazitlerin mikrodenetleyici sinyallerini etkilemesini önlemek amacıyla, motorun iki klemensi arasına 100 nF değerinde bir seramik dekuplaj kondansatörü lehimlenmesi ve sürücü devresinde ters endüktif gerilim darbelerini sönümleyen hızlı diyotların bulunması tavsiye edilir.<br> <br> Mekanik montaj tarafında ise ön kapaktaki 17 mm aralıklı iki adet M3 vida deliği kullanılır. Motor bir L montaj braketine veya şasi paneline sabitlenirken vidaların redüktör içine çok fazla girmemesine dikkat edilmelidir; vidanın dişli kutusuna 3 milimetreden fazla girmesi iç dişlilere temas ederek mekanizmanın kilitlenmesine yol açabilir. Çıkış miline tekerlek, kasnak veya kaplin takılırken 4 mm D tipi şaft yuvası kullanılmalı ve sabitleme vidası düz yüzeye denk getirilerek sıkılmalıdır.<br> <br> Arduino geliştirme kartları ile uyumludur.<br> Raspberry Pi tek kart bilgisayarları ile uyumludur.<br> ESP32 geliştirme kartları ile uyumludur.<br> STM32 geliştirme kartları ile uyumludur.<br> <br> <b>Avantajlar ve Faydalar</b><br> 12V 25mm 12 RPM redüktörlü DC motor, mekanik projelerde karşılaşılan hız, tork, boyut ve dayanıklılık zorluklarına karşı çok yönlü pratik avantajlar sunar. Bu avantajların başında, dişli kutusunun tamamında yüksek kaliteli metal alaşım dişlilerin kullanılmış olması gelir. Plastik veya naylon dişlili motorlar ani yük artışlarında, kalkış zorlanmalarında ve sürekli sürtünme koşullarında kolaylıkla diş sıyırarak kullanılmaz hale gelebilir. Bu motorun sertleştirilmiş metal dişli takımı ise yüksek mekanik tork altında formunu ve diş profilini koruyarak uzun kullanım ömrü boyunca aşınmadan kararlı çalışmayı sürdürür.<br> <br> Motorun 25 mm gibi son derece dar ve kompakt silindirik dış çapı, yer tasarrufunun kritik olduğu projelerde benzersiz bir entegrasyon kolaylığı sağlar. Genellikle yüksek tork elde etmek için büyük gövdeli, ağır ve hantal motorlara ihtiyaç duyulur. Bu ürün ise 37 mm veya daha geniş gövdeli motorların kapladığı alanın çok altında bir hacim kaplayarak dar robot şasileri, ince cihaz panelleri ve gizli mekanizma yuvaları içerisine zahmetsizce sığar. Bu sayede projenin toplam ağırlığı ve hacmi minimum düzeyde tutulabilir.<br> <br> Dakikada 12 devirlik son derece düşük çıkış hızı, harici dişli, kayış, kasnak veya zincir gibi ek redüksiyon mekanizmalarına olan ihtiyacı tamamen ortadan kaldırır. Standart bir yüksek devirli motoru yavaşlatmak için tasarlanacak harici mekanik düzenekler hem sistemin karmaşıklığını artırır hem de mekanik sürtünme kayıplarını çoğaltır. Bu entegre redüksiyonlu yapı, doğrudan çıkış milinden istenen yavaş ve güçlü hareketi sağlayarak tasarım sürecini sadeleştirir, montaj süresini kısaltır ve mekanik boşluk oranını düşürür.<br> <br> D kesitli 4 mm çıkış mili tasarımı, mekanik güç aktarımında karşılaşılan mil üzerinde kayma problemini kökünden çözer. Tam dairesel millerde setskur vidalar zamanla gevşeyerek yük altında milin boşa dönmesine neden olurken, D şaftın düz yüzeyine kilitlenen vidalar ve kaplinler en zorlu moment aktarımlarında dahi sıfır kayma ile tam bir mekanik kenetlenme oluşturur. Ön kapaktaki bronz yatak bileziği ise milden gelen radyal ve eksenel baskıları karşılayarak gövde içindeki dişlilerin eksenel sapma yaşamasını engeller.<br> <br> Enerji verimliliği açısından da önemli bir kazanım sunar. Boşta yalnızca 50 ila 80 mA akım tüketmesi, batarya veya akü ile çalışan mobil sistemlerde enerji kaynaklarının hızla tükenmesinin önüne geçer. Yüksek tork ihtiyacını optimize edilmiş bir akım-güç dengesiyle karşılayan motor, küçük kapasiteli 12V aküler veya lityum batarya paketleri ile uzun süreler boyunca kesintisiz operasyon yürütülmesine zemin hazırlar.<br> <br> <b>Kimler İçin Uygundur</b><br> Geniş çalışma toleransı, standart elektriksel arayüzü ve sağlam mekanik nitelikleri sayesinde bu motor, teknik seviyesi farklı pek çok kullanıcı profiline hitap etmektedir. Mekatronik, makine, elektrik-elektronik ve kontrol mühendisliği bölümlerinde eğitim gören üniversite öğrencileri için bitirme projelerinde, robotik yarışmalarında ve laboratuvar deneylerinde güvenilir bir güç kaynağıdır. Özellikle arazi robotları, çizgi izleyen ağır platformlar ve robot kol projeleri geliştiren takımlar, motorun sunduğu yüksek tork ve kolay kontrol edilebilir sürücü uyumluluğundan yoğun şekilde faydalanır.<br> <br> Elektronik ve mekanik dünyasına ilgi duyan maker toplulukları, hobi meraklıları ve kendin yap üreticileri için ideal bir bileşendir. Arduino, Raspberry Pi veya ESP32 tabanlı projeler geliştiren meraklılar, karmaşık mekanik hesaplamalarla uğraşmadan hazır bir tahrik çözümü elde ederler. Otomatik ev düzenekleri, akvaryum yemleme sistemleri, döner vitrin aparatları ve akıllı sera pencereleri gibi gündelik hayatı kolaylaştıran hobi düzeneklerinde pratik şekilde uygulanabilir.<br> <br> Endüstriyel ürün tasarımcıları, Ar-Ge mühendisleri ve prototip geliştirme uzmanları için seri üretim öncesi fonksiyonel modellerin oluşturulmasında mükemmel bir çözümdür. Yeni geliştirilen bir cihazın mekanik kilit sistemi, otomatik kapak tahriki, numune taşıyıcı döner tablası veya minyatür aktarma organı bu motor kullanılarak hızla test edilebilir ve işlevselliği doğrulanabilir.<br> <br> Teknik liselerde ve STEM merkezlerinde robotik eğitimi veren öğretmenler ve eğitmenler için sağlamlığı sayesinde ders müfredatlarında ve atölye çalışmalarında güvenle kullanılabilecek dayanıklı bir eğitim aracıdır. Öğrencilerin dişli redüksiyon oranları, tork-hız ilişkisi, motor sürücü prensipleri ve darbe genişlik modülasyonu mantığını somut bir mekanizma üzerinde deneyimleyerek kavramalarına katkı sağlar.<br> <br> <b>Doğru Ürünü Seçerken Dikkat Edilecekler</b><br> Mekanik ve elektronik bir projede kullanılacak motorun sisteme tam uyum sağlaması, projenin başarısı ve donanımın uzun ömürlü olması açısından kritik önem taşır. Bu motoru seçerken göz önünde bulundurulması gereken ilk temel kriter, projenin hız ve tork dengesidir. Dakikada 12 devirlik hız, saniyede yaklaşık 0.2 turluk bir dönme hareketine karşılık gelir. Eğer uygulamanız hızlı yer değiştirme veya yüksek devirli bir tahrik gerektiriyorsa bu motor yavaş kalacaktır. Ancak yüksek çekme kuvveti, ağır bir kapağı yavaşça kaldırma veya sarsıntısız bir sergileme dönüşü hedefleniyorsa 12 RPM ideal bir çalışma noktasıdır.<br> <br> İkinci önemli kriter, tork gereksinimlerinin doğru hesaplanması ve anma torku ile zorlanma torku arasındaki farkın dikkate alınmasıdır. Motorun anma torku 8 ila 10 kg.cm aralığındadır. Bu değer, motor milinden 1 santimetre uzaklıktaki bir noktaya yaklaşık 8 ila 10 kilogramlık bir döndürme kuvveti uygulanabileceğini ifade eder. Sistemin maruz kalacağı sürekli çalışma yükünün anma torkunun altında kalması sağlanmalıdır. Motorun sürekli olarak zorlanma sınırında çalıştırılması aşırı ısınmaya ve dişli ömrünün kısalmasına yol açabileceğinden, mekanik tasarımda en az yüzde 20 ila 30 oranında bir tork güvenlik payı bırakılması önerilir.<br> <br> Güç kaynağı seçimi ve akım kapasitesi de titizlikle değerlendirilmelidir. Motor boşta yaklaşık 80 mA çekerken, kalkış anında ve yük altında zorlandığında akım tüketimi 0.45A ila 1.0A seviyelerine kadar tırmanabilir. Bu sebeple motora enerji sağlayacak 12V güç adaptörünün veya bataryanın en az 1.5A veya 2A akım verebilecek kapasitede seçilmesi gerekir. Yetersiz akım kapasitesine sahip güç kaynakları, motor yüke girdiğinde voltaj çökmesine neden olarak kontrol kartının kararsız çalışmasına yol açabilir.<br> <br> Mekanik bağlantı boyutlarının uyumluluğu da kontrol edilmelidir. Çıkış milinin 4 mm D kesitli olduğu göz önünde bulundurularak, mile takılacak tekerlek, kasnak veya kaplinin iç delik çapının tam 4 mm olması sağlanmalıdır. Ayrıca gövde ön flanşında yer alan M3 montaj vida deliklerinin 17 mm eksen mesafesi, kullanılacak motor tutucu braketin veya gövde panelinin montaj delikleriyle tam örtüşmelidir.<br> <br> <b>Güvenli Kullanım, Bakım ve Saklama</b><br> Motorun yüksek performansını ve uzun mekanik ömrünü muhafaza edebilmek için montaj, kullanım ve bakım aşamalarında belirli kurallara titizlikle uyulmalıdır. Motorun çıkış milini mekanik olarak elle veya harici bir aletle zorla döndürmeye çalışmaktan kesinlikle kaçınılmalıdır. Redüktörün iç çevrim oranı son derece yüksek olduğundan, çıkış milinden motora doğru uygulanan ters döndürme kuvveti dişliler üzerinde muazzam bir tork baskısı oluşturur ve dişlerin kırılmasına sebep olabilir. Dönüş yönü yalnızca elektriksel olarak klemens polaritesi üzerinden değiştirilmelidir.<br> <br> Arka kapakta yer alan besleme klemenslerine kablo lehimlenirken termal aşırı yüklemeden kaçınılmalıdır. Lehim havyasının ucu 300 ila 350 derece aralığında tutulmalı ve klemens üzerinde en fazla 2 ila 3 saniye temas ettirilmelidir. Klemens gövdesinin aşırı ısıtılması, iç kısımdaki fırça tutucu plastik yatakların deforme olmasına ve fırçaların temas açısının bozularak motorun çalışmaz hale gelmesine yol açabilir. Lehimleme sonrasında klemensler daralan makaron veya elektriksel yalıtım malzemeleriyle kaplanarak kısa devre riskleri engellenmelidir.<br> <br> Motorun dişli kutusu fabrika çıkışında uygun mekanik gres ile yağlanmış ve kapalı bir yapıya kavuşturulmuştur. Bu nedenle redüktör içine harici yağ, solvent, tiner veya pas sökücü kimyasallar püskürtülmemelidir; bu tür maddeler mevcut koruyucu yağı çözerek dişlilerin kuru sürtünmeyle aşınmasına zemin hazırlar. Motorun aşırı tozlu, metal talaşı bulunan veya su sıçramasına açık ortamlarda kullanılması durumunda harici bir koruyucu muhafaza kutusu içine alınması tavsiye edilir.<br> <br> Kullanılmayan motorlar nemsiz, doğrudan güneş ışığı almayan, ortam sıcaklığının 10 ila 30 derece arasında olduğu kuru alanlarda saklanmalıdır. Aşırı nem klemens uçlarında oksitlenmeye ve gövde içinde korozyona yol açabilir. Ayrıca motoru bloke edecek seviyede aşırı mekanik sıkışmaların yaşanabileceği mekanizmalarda, sürücü devresine yazılımsal akım kesme koruması veya hatta uygun değerde bir sigorta eklenmesi sargıların korunması adına faydalı bir güvenlik adımıdır.<br> <br> <b>12V 25mm 12 RPM Redüktörlü DC Motor Hakkında Sık Sorulan Sorular</b><br> <b>Motor hangi voltaj aralığında çalışır ve 6V ya da 9V ile çalıştırılabilir mi?</b><br> Motorun nominal çalışma gerilimi 12V DC olmakla birlikte, motor 6V ile 12V DC aralığındaki gerilimlerde de güvenle çalışabilir. Ancak besleme gerilimi 6V veya 9V seviyelerine düşürüldüğünde motorun dönüş hızı ve ürettiği döndürme torku da uygulanan gerilimle doğru orantılı olarak azalacaktır.<br> <br> <b>Motorun çıkış mili ölçüleri ve profili nedir?</b><br> Motorun çıkış mili 4 mm dış çapa sahiptir ve D-şaft formunda üretilmiştir. Milin dairesel olmayan kesit düzlük ölçüsü 3.5 mm olup, toplam mil çıkıntı boyu 12 mm ve düz D yüzey boyu 8 mm uzunluğundadır.<br> <br> <b>Motorun dönüş yönü nasıl değiştirilir?</b><br> Doğru akım çalışma prensibi gereği motorun dönüş yönü klemens uçlarına uygulanan gerilimin kutup bağlantıları yer değiştirilerek kolaylıkla tersine çevrilir. Otomasyon ve robotik projelerde bu işlem bir H-köprüsü motor sürücü devresi üzerinden yazılımsal olarak kontrol edilir.<br> <br> <b>Motorun dönüş hızı nasıl kontrol edilebilir?</b><br> Motor hızını ayarlamak için harici bir motor sürücü kartı üzerinden darbe genişlik modülasyonu tekniği uygulanır. Giriş sinyalinin görev periyodu değiştirilerek motora giden ortalama gerilim seviyesi ayarlanır ve hız sıfır ile 12 RPM arasında hassas şekilde ölçeklenir.<br> <br> <b>Motor doğrudan Arduino veya Raspberry Pi pinlerine bağlanabilir mi?</b><br> Hayır, motor doğrudan mikrodenetleyici pinlerine kesinlikle bağlanmamalıdır. Motorun çektiği akım mikrokontrolcü pinlerinin sağlayabileceği güvenli sınırların üzerinde olduğundan araya mutlaka L298N, TB6612FNG veya benzeri harici bir motor sürücü devresi yerleştirilmelidir.<br> <br> <b>Redüktör kutusu içerisindeki dişliler metal midir?</b><br> Evet, 25 mm redüktör gövdesi içerisinde yer alan tüm dişliler sertleştirilmiş metal alaşım malzemeden imal edilmiştir. Plastik dişli içermeyen bu sağlam mekanizma, yüksek tork altında diş sıyırmalarına ve mekanik aşınmalara karşı üstün direnç gösterir.<br> <br> <b>Motor için nasıl bir güç kaynağı veya adaptör tercih edilmelidir?</b><br> Motorun nominal 12V DC gerilimde çalışabilmesi için regüleli bir 12V DC güç kaynağı kullanılmalıdır. Motorun ilk kalkış ve zorlanma anında çekeceği tepe akımları rahatça karşılayabilmek adına en az 1.5A veya 2A akım kapasitesine sahip bir adaptör seçilmesi önerilir.<br> <br> <b>Montaj için hangi vida tipi ve delik aralığı uygundur?</b><br> Motorun ön yüzeyinde merkezden 17.0 mm eksen mesafesine sahip iki adet metrik M3 dişli vida yuvası bulunmaktadır. Montaj esnasında dişli kutusunun içine 3 milimetreden fazla girmeyecek M3 cıvatalar kullanılmalıdır.<br> <br> <b>Motor enerjisi kesildiğinde çıkış mili kendiliğinden kilitlenir mi?</b><br> Bu motor düz dişli mekanizmasına sahip olduğu için sonsuz vida tipi redüktörler gibi mutlak mekanik kilitleme yapmaz. Ancak yüksek dişli oranı nedeniyle çıkış milini harici bir yükle geriye doğru döndürmek oldukça zordur ve önemli bir mekanik direnç sergiler.<br> <br> <b>12 RPM dönüş hızı motor yük altına girdiğinde düşer mi?</b><br> Yüksüz durumda dakikada 12 tur dönen motor, mekanik yük altına girdiğinde iç elektriksel sürtünme ve karşı tork nedeniyle devir sayısında küçük oranda bir yavaşlama yaşayabilir. Bu düşüşü telafi etmek için sürücü devresi üzerinden PWM doluluk oranı biraz artırılabilir.<br> <br> <b>Motor üzerinde hız veya konum ölçümü için enkoder bulunmakta mıdır?</b><br> Standart model üzerinde entegre bir manyetik veya optik enkoder bulunmamaktadır. Pozisyon veya tam tur geri bildirimi gerektiren projelerde çıkış miline veya motorun arka kısmına harici enkoder diskleri veya optik sensörler entegre edilebilir.<br> <br> <b>Motorun aşırı ısınmasını engellemek ve sargılarını korumak için nelere dikkat edilmelidir?</b><br> Motorun mekanik olarak tamamen kilitlendiği zorlanma durumunda uzun süre enerjili bırakılmaması gerekir. Zorlanma anında motor nominal akımın çok üzerinde akım çekeceğinden sargılarda aşırı ısı birikir; bunu önlemek için sürücü devresi üzerinden akım sınırlaması uygulanmalıdır.<br> <br> <b>Paket İçeriği</b><br> 1 adet 12V 25mm 12 RPM Redüktörlü DC Motor<br> <br> <b>Teknik Özellikler</b><br> <b>Model:</b> JGA25-370<br> <b>Ürün Tipi:</b> Redüktörlü DC Motor<br> <b>Gövde Tipi:</b> Fırçalı Doğru Akım Motoru<br> <b>Redüktör Tipi:</b> Çok Kademeli Düz Dişli Kutusu (Spur Gearbox)<br> <b>Dişli Malzemesi:</b> Sertleştirilmiş Metal Alaşım<br> <b>Nominal Çalışma Gerilimi:</b> 12 V DC<br> <b>Çalışma Gerilimi Aralığı:</b> 6 V - 12 V DC<br> <b>Yüksüz Çıkış Hızı:</b> 12 RPM (Dakikada 12 Devir)<br> <b>Boşta Çekilen Akım:</b> 50 mA - 80 mA<br> <b>Zorlanma (Stall) Akımı:</b> 0.45 A - 1.0 A<br> <b>Anma Torku:</b> 8 - 10 kg.cm<br> <b>Redüktör Dış Çapı:</b> 25.0 mm<br> <b>Motor Gövde Çapı:</b> 24.4 mm<br> <b>Motor Gövde Uzunluğu:</b> 30.8 mm<br> <b>Toplam Gövde Uzunluğu:</b> 52.6 ± 0.3 mm<br> <b>Çıkış Mili Tipi:</b> D-Şaft (Yarıklı Mil)<br> <b>Çıkış Mili Çapı:</b> 4.0 mm<br> <b>D Kesit Düzlük Ölçüsü:</b> 3.5 ± 0.1 mm<br> <b>Çıkış Mili Uzunluğu:</b> 12.0 ± 0.3 mm<br> <b>D Kesit Düzlük Uzunluğu:</b> 8.0 ± 0.2 mm<br> <b>Ön Bilezik Rulman Çapı:</b> 7.0 mm<br> <b>Ön Bilezik Yüksekliği:</b> 2.5 ± 0.2 mm<br> <b>Montaj Vida Delikleri:</b> 2 Adet M3 Metrik Diş<br> <b>Montaj Delik Eksen Mesafesi:</b> 17.0 ± 0.05 mm<br> <b>Rotasyon Yönü:</b> Çift Yönlü (CW / CCW - Klemens Kutupları ile)<br> <b>Hız Kontrol Desteği:</b> PWM ile Kademesiz Hız Kontrolü<br> <b>Ağırlık:</b> Yaklaşık 90 g - 95 g<br> <b>Uyumlu Platformlar:</b> Arduino geliştirme kartları ile uyumludur, Raspberry Pi sistemleri ile uyumludur, ESP32 geliştirme kartları ile uyumludur, STM32 geliştirme kartları ile uyumludur</p>
<p> </p>
</div>
Ürün çok güzel yumuşacık bir kumaşı var boyu ideal sadece çizli renk kahve rengi diye almıştım hardal sarısına gibi rengi ama gayet uyumlu oldu hoşumuza gitti

 Giyim
 Ayakkabı
 Aksesuar
 Elektronik
 Anne & Bebek & Çocuk
 Ev & Mobilya
 Kozmetik & Kişisel Bakım
 Spor & Outdoor
 Yaşam
 Süpermarket


 İptal, İade ve Değişim Nasıl Yapılır?


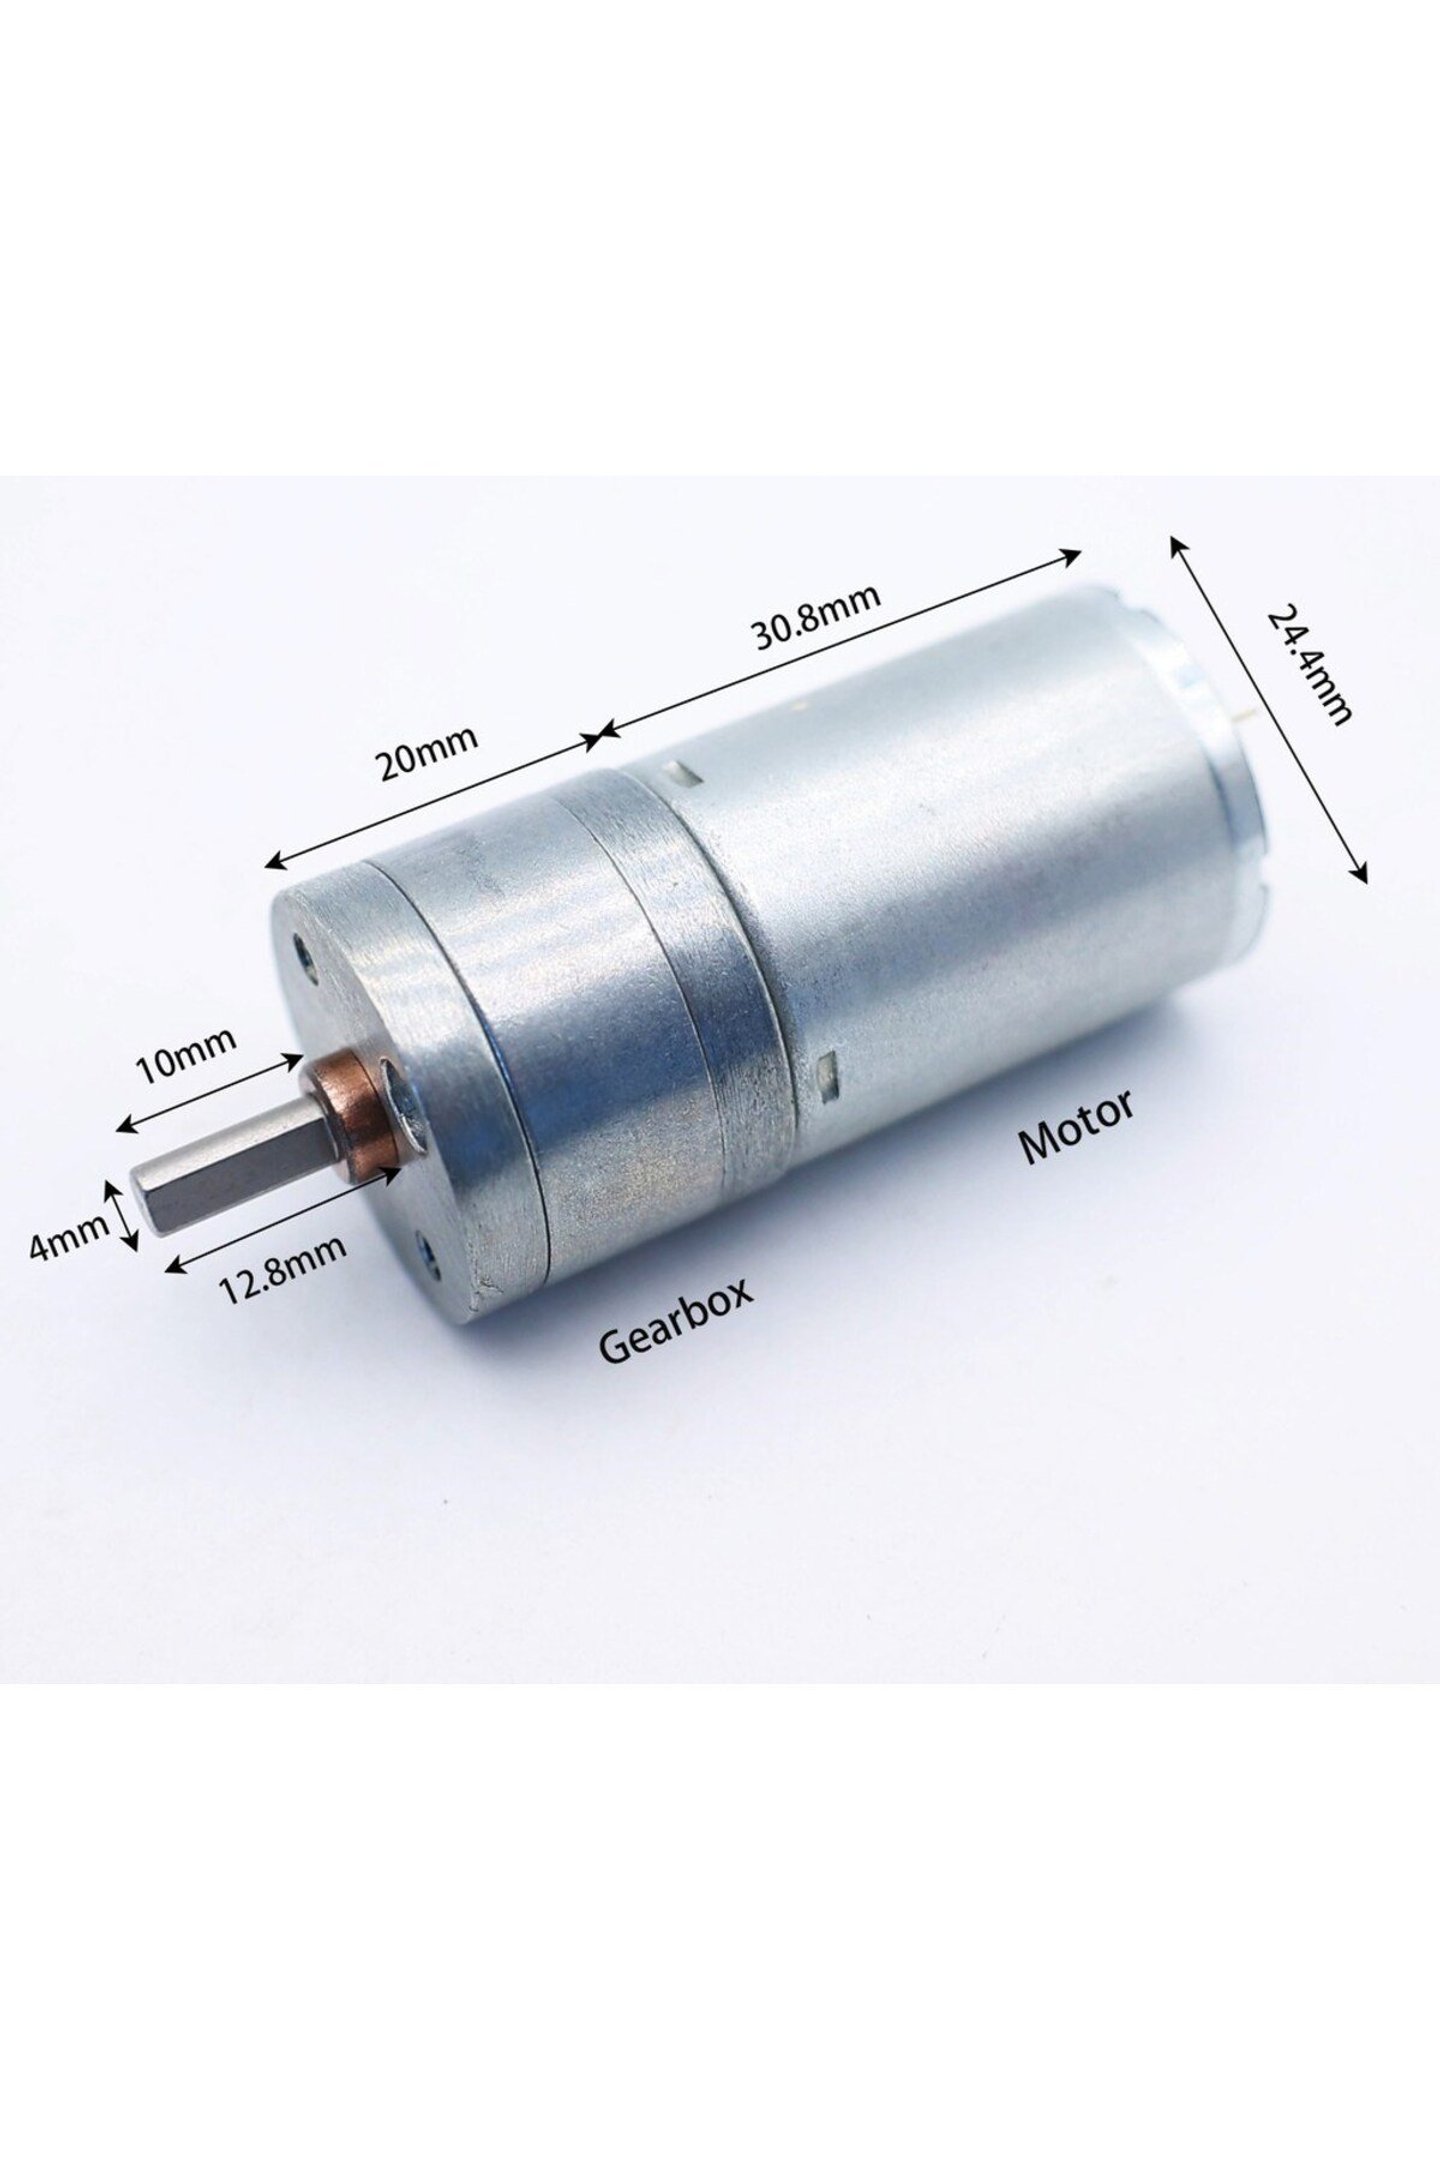
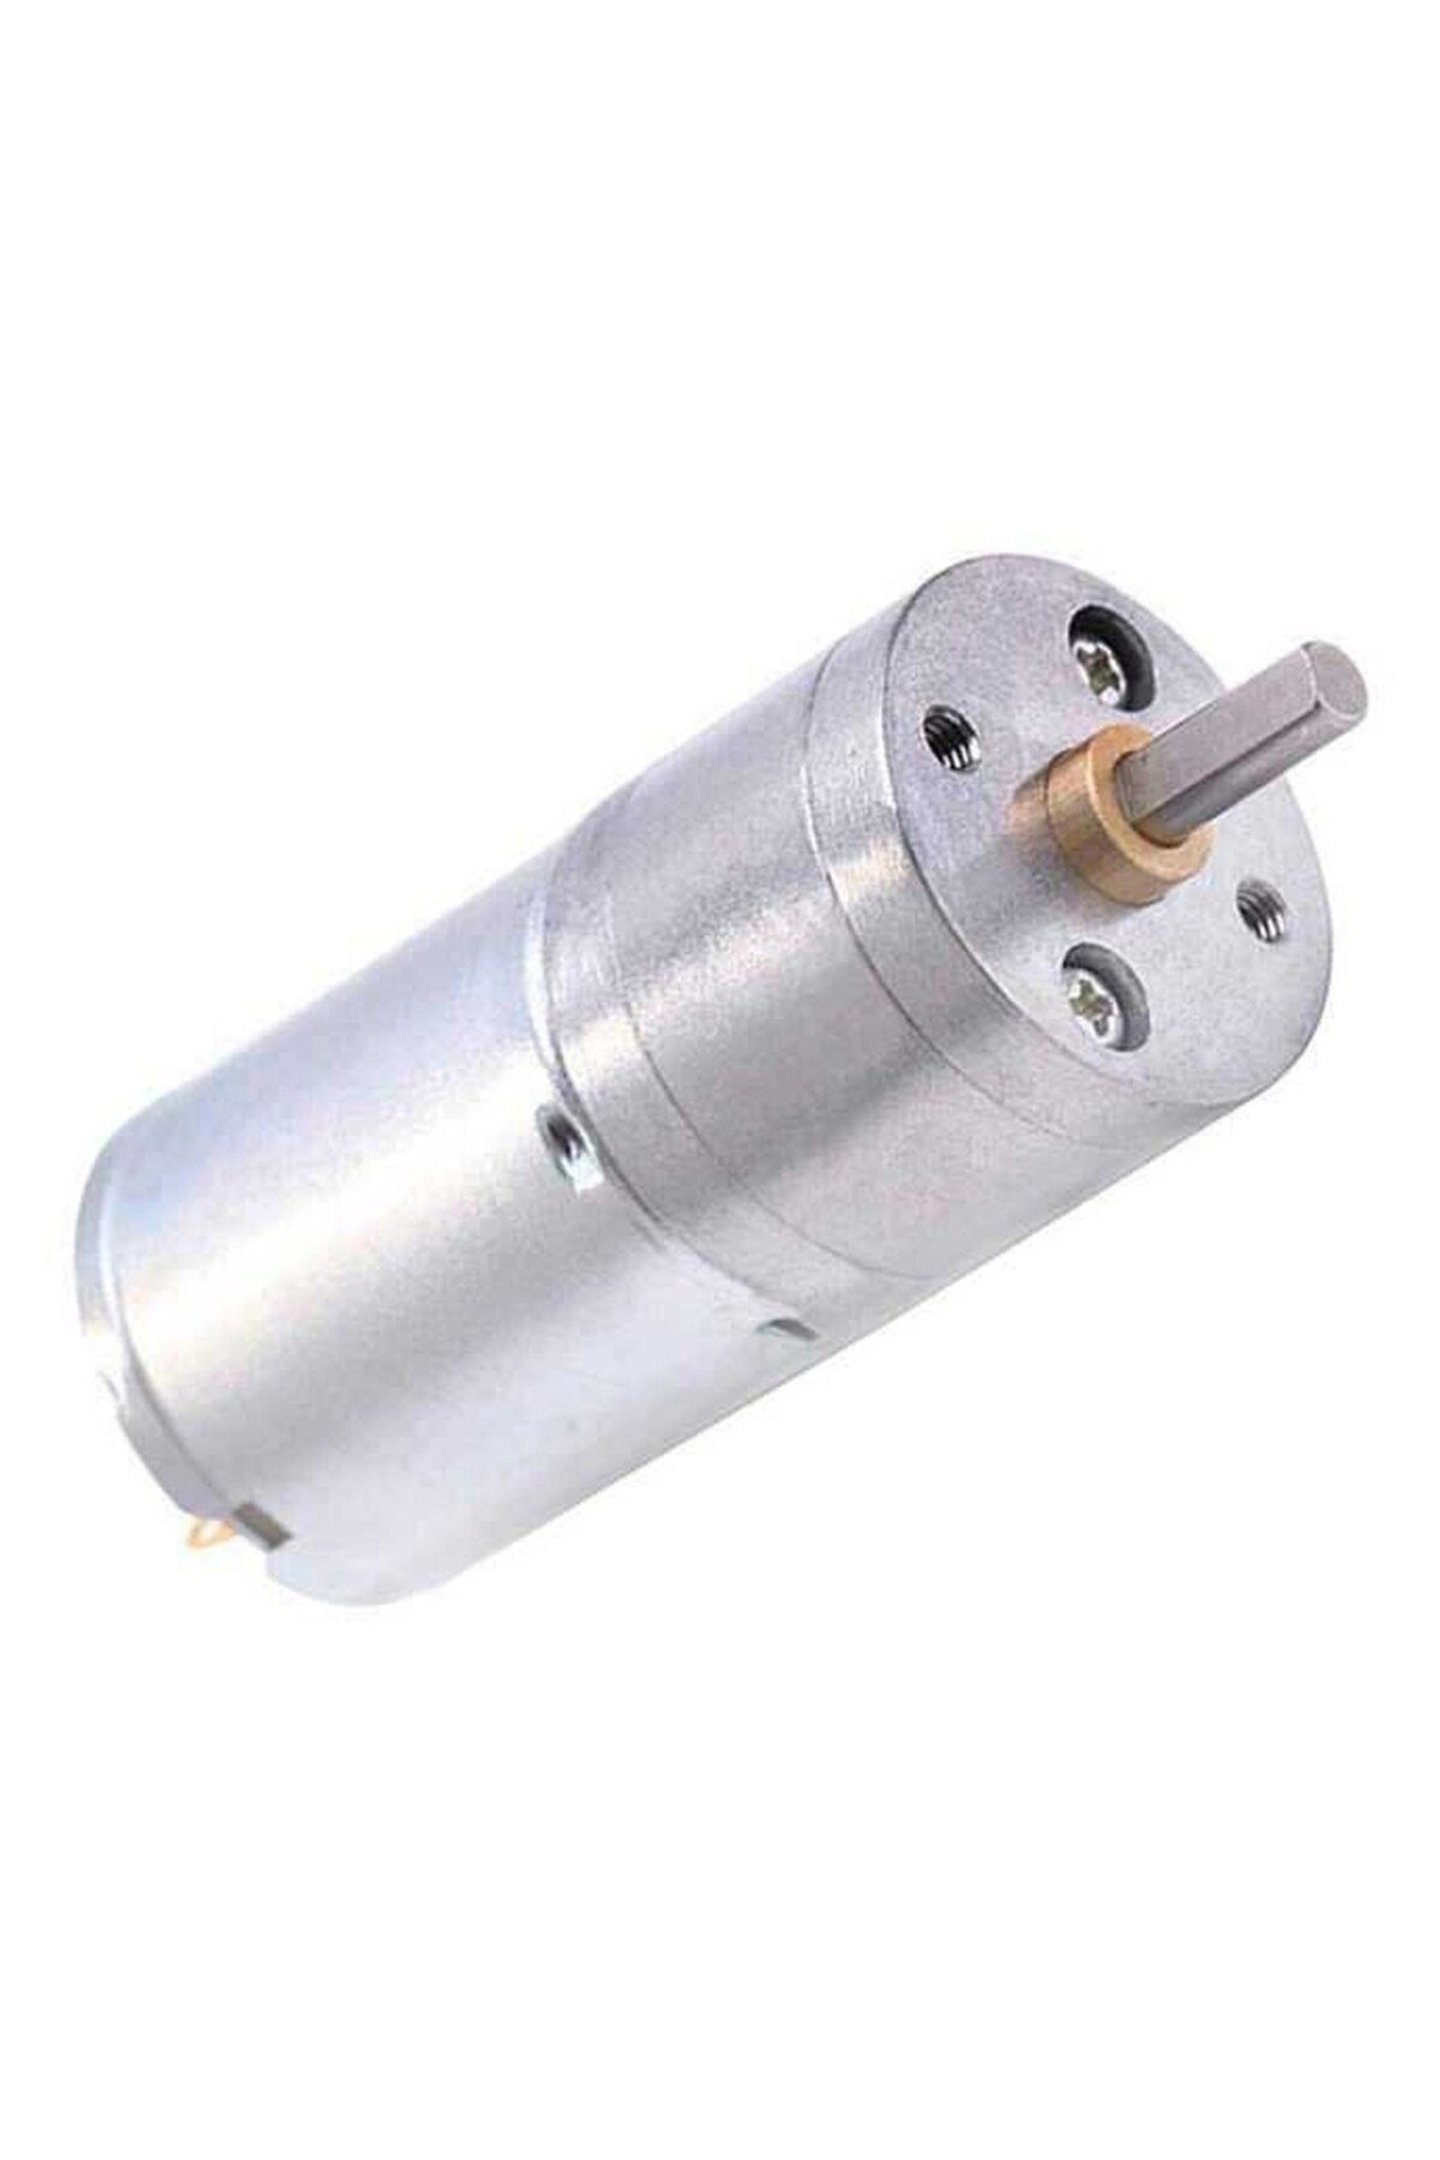
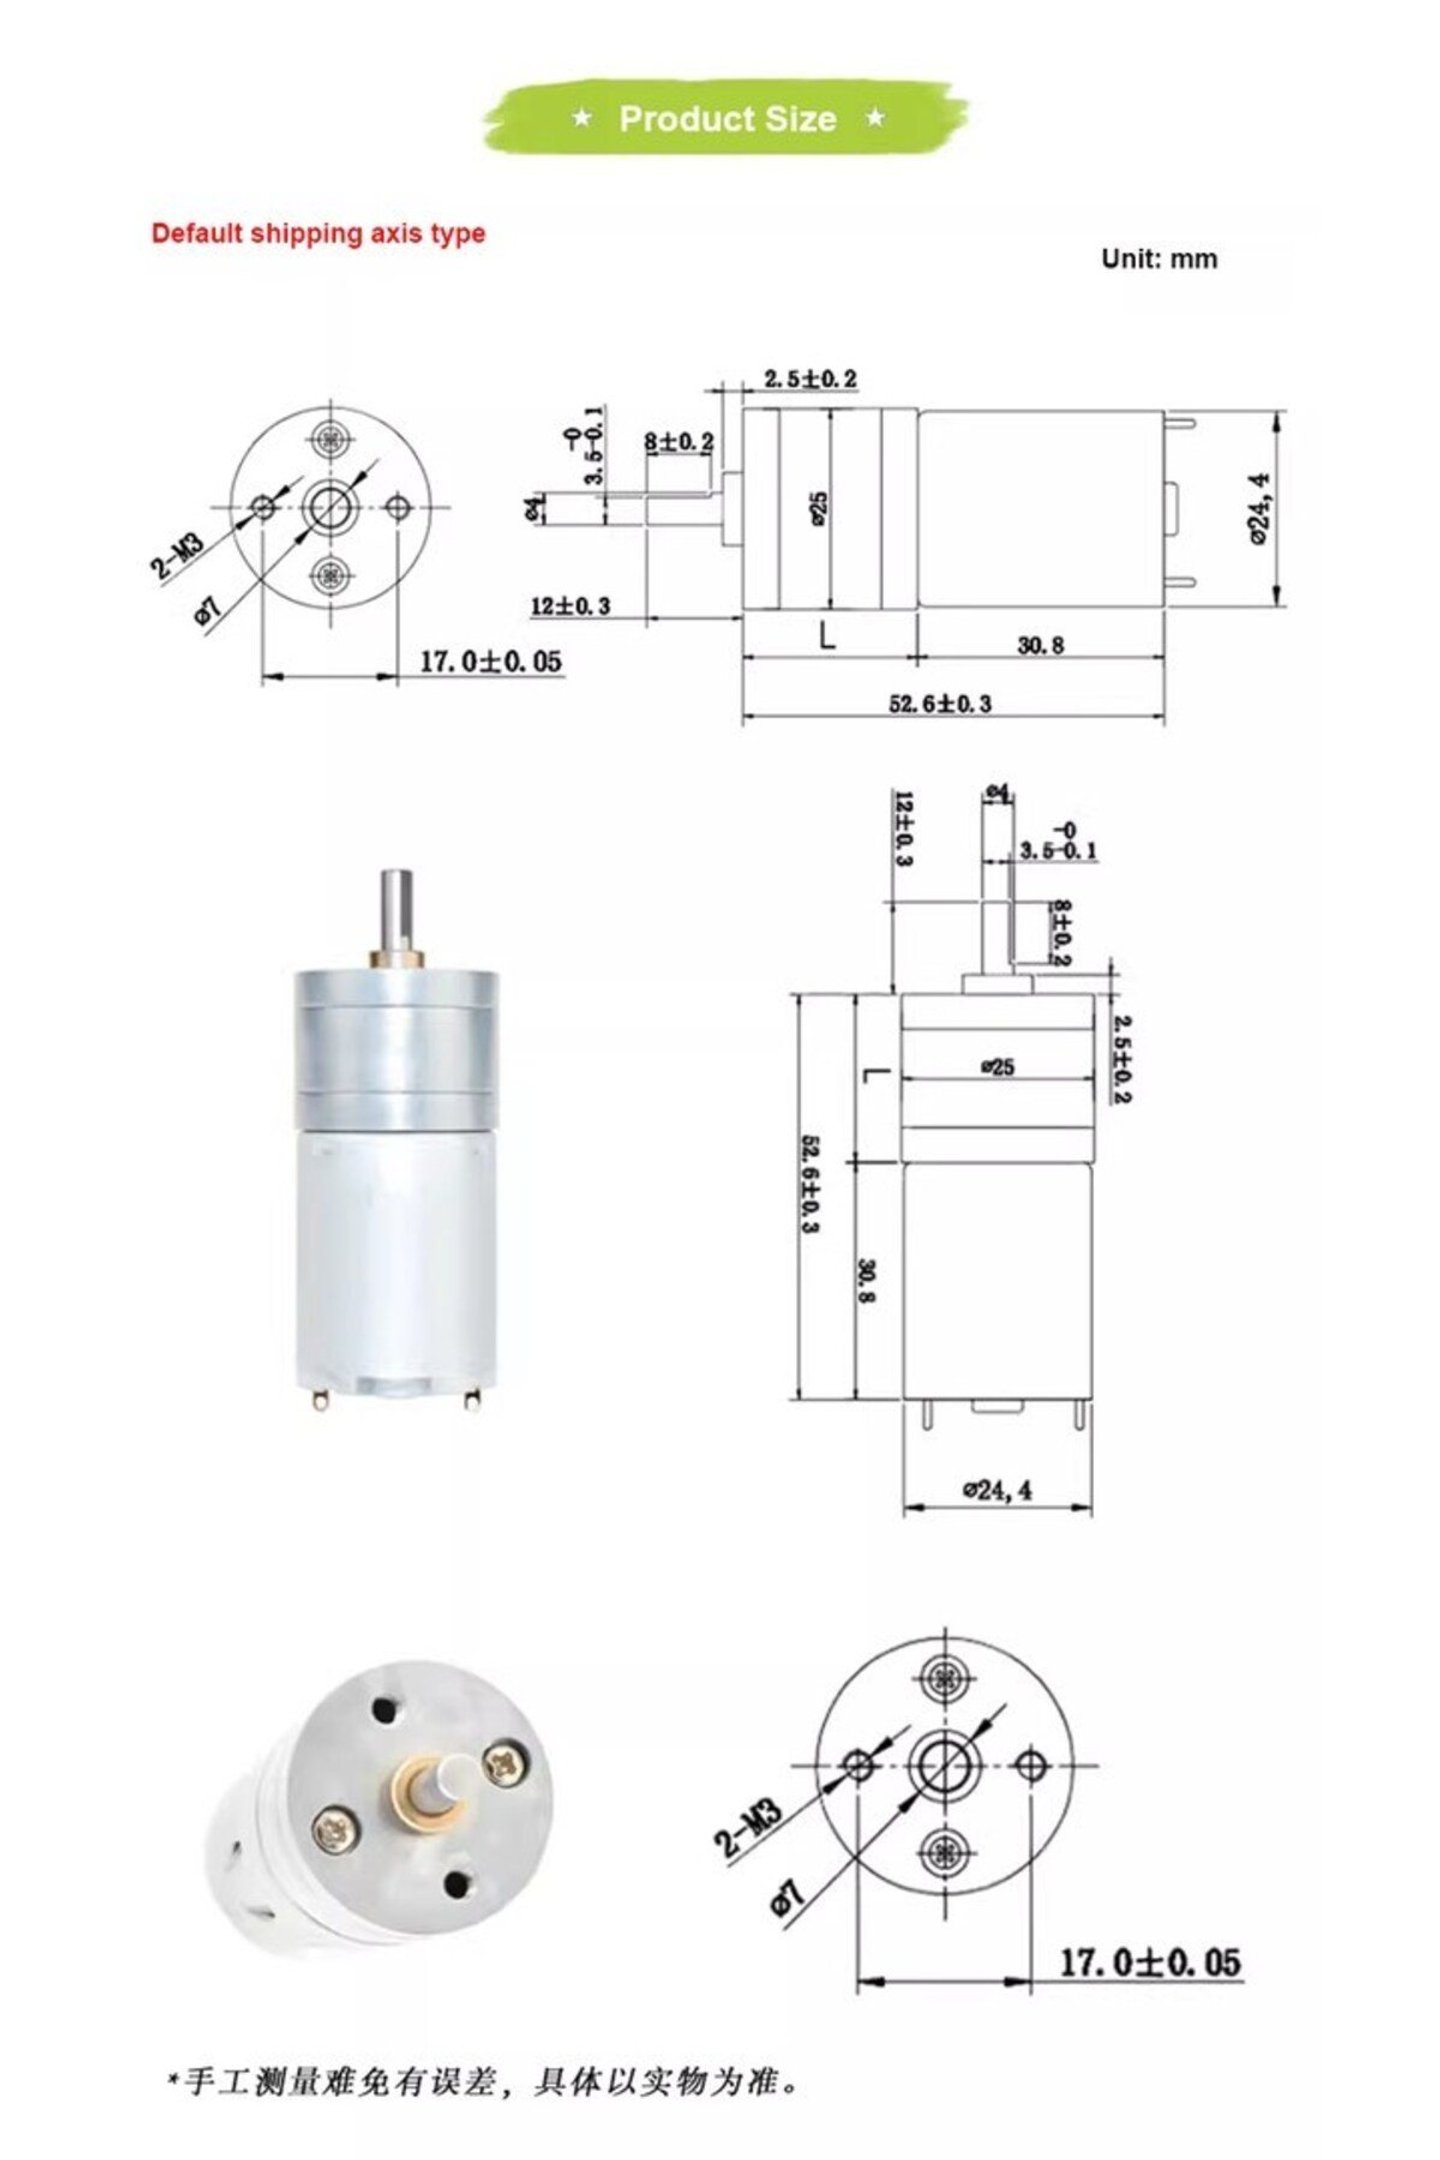
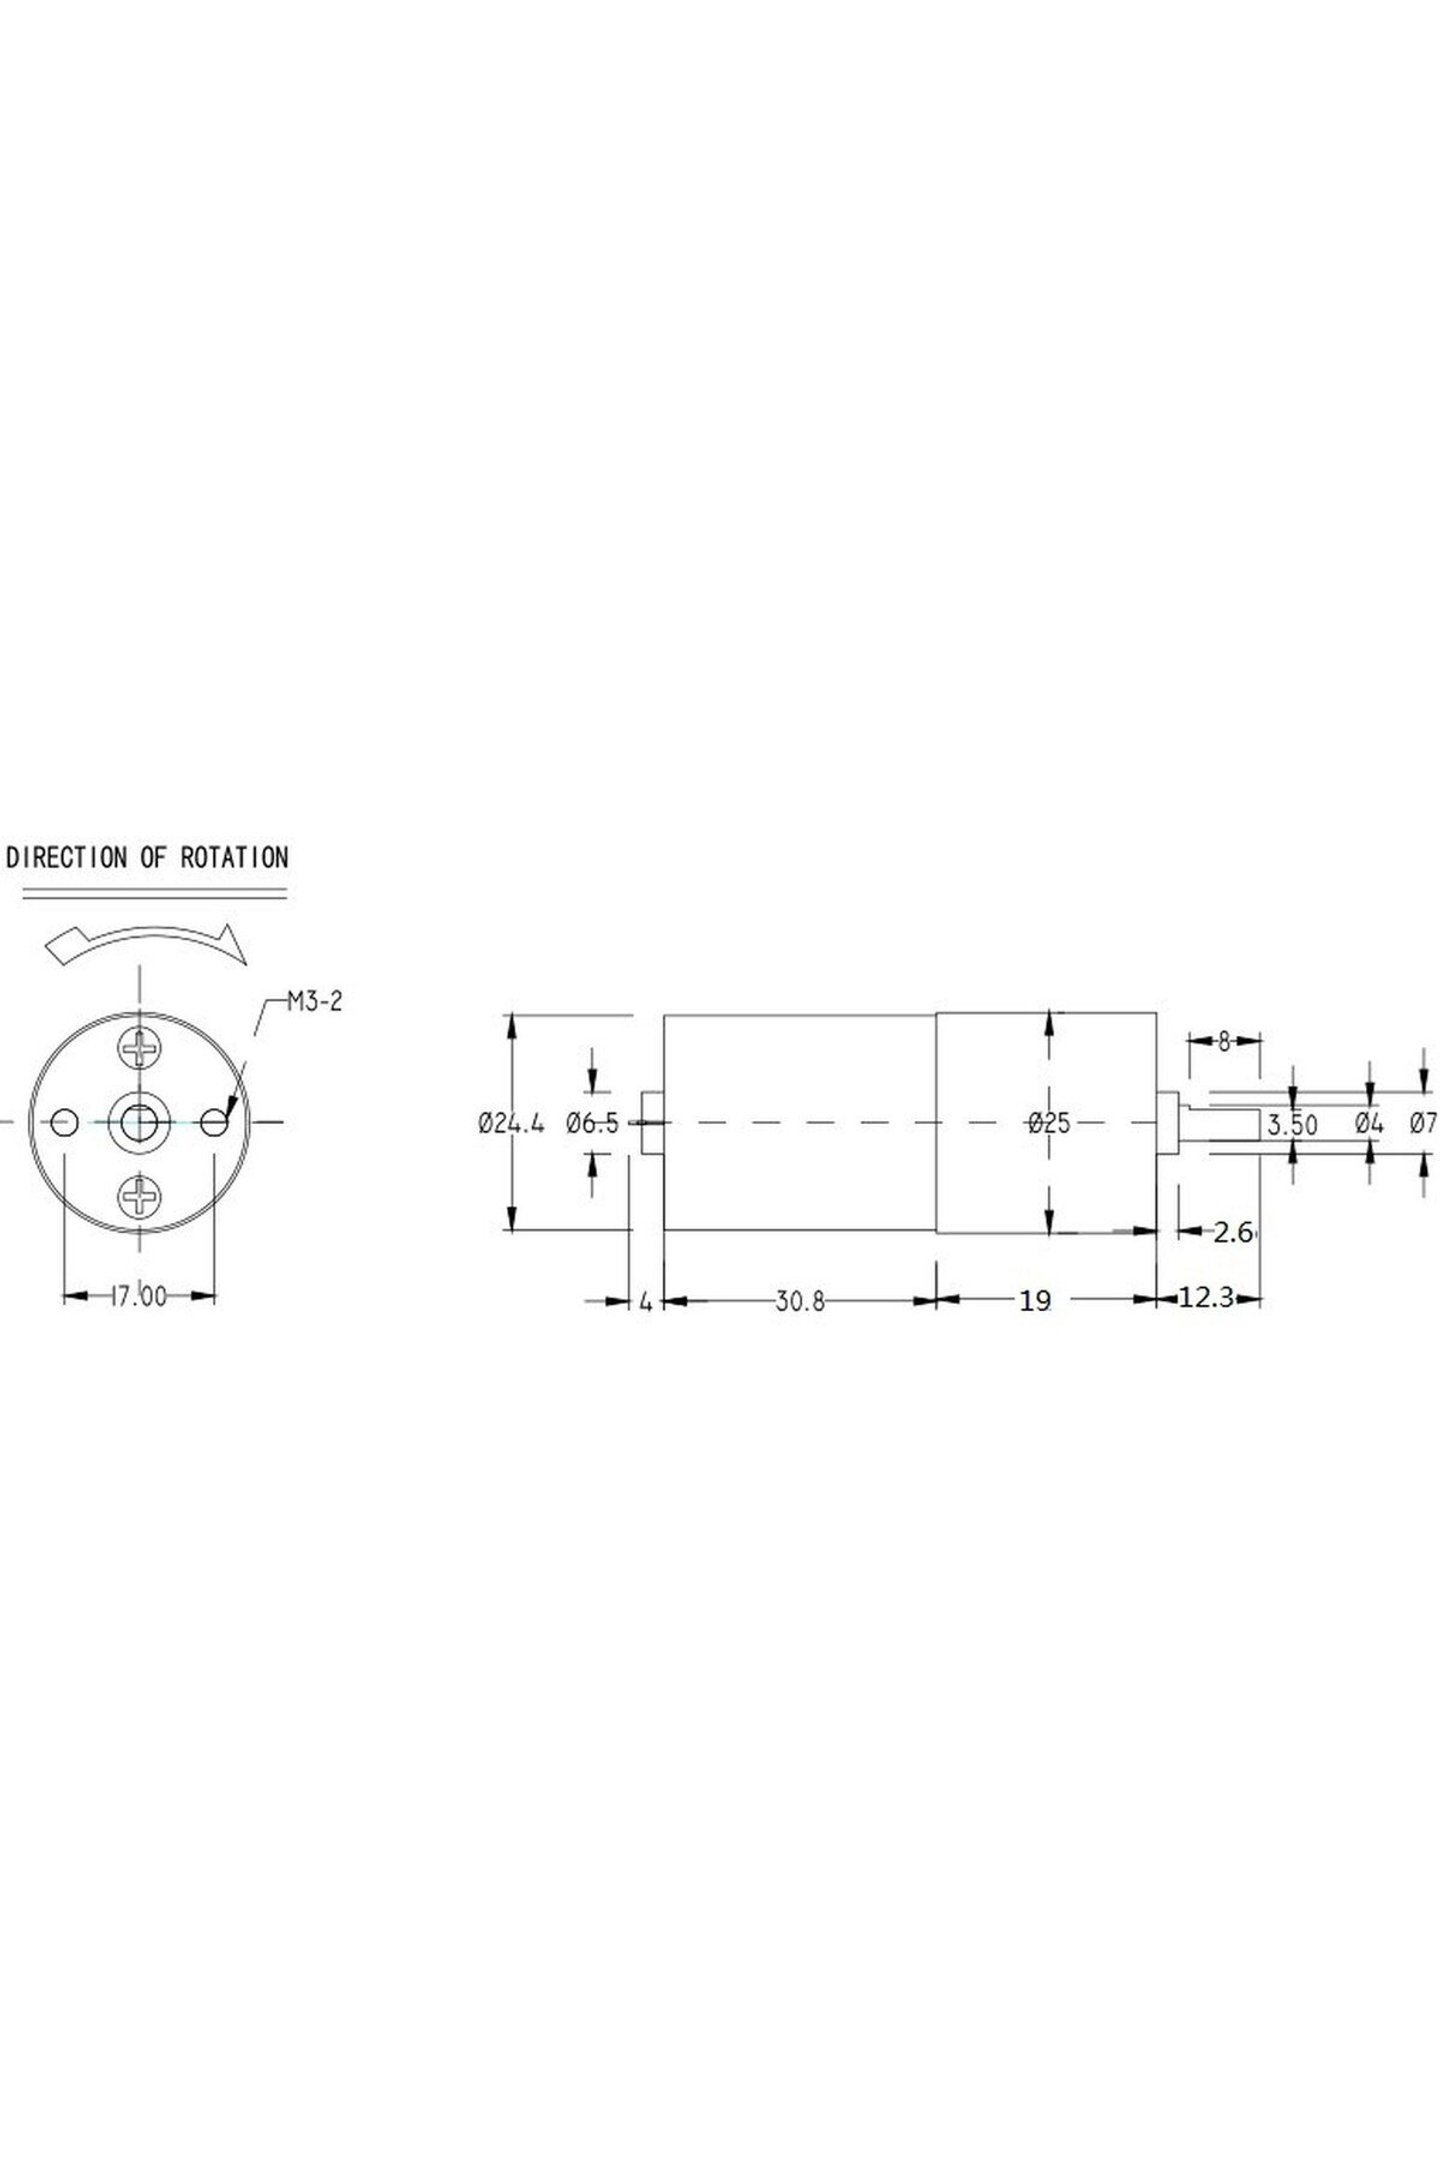
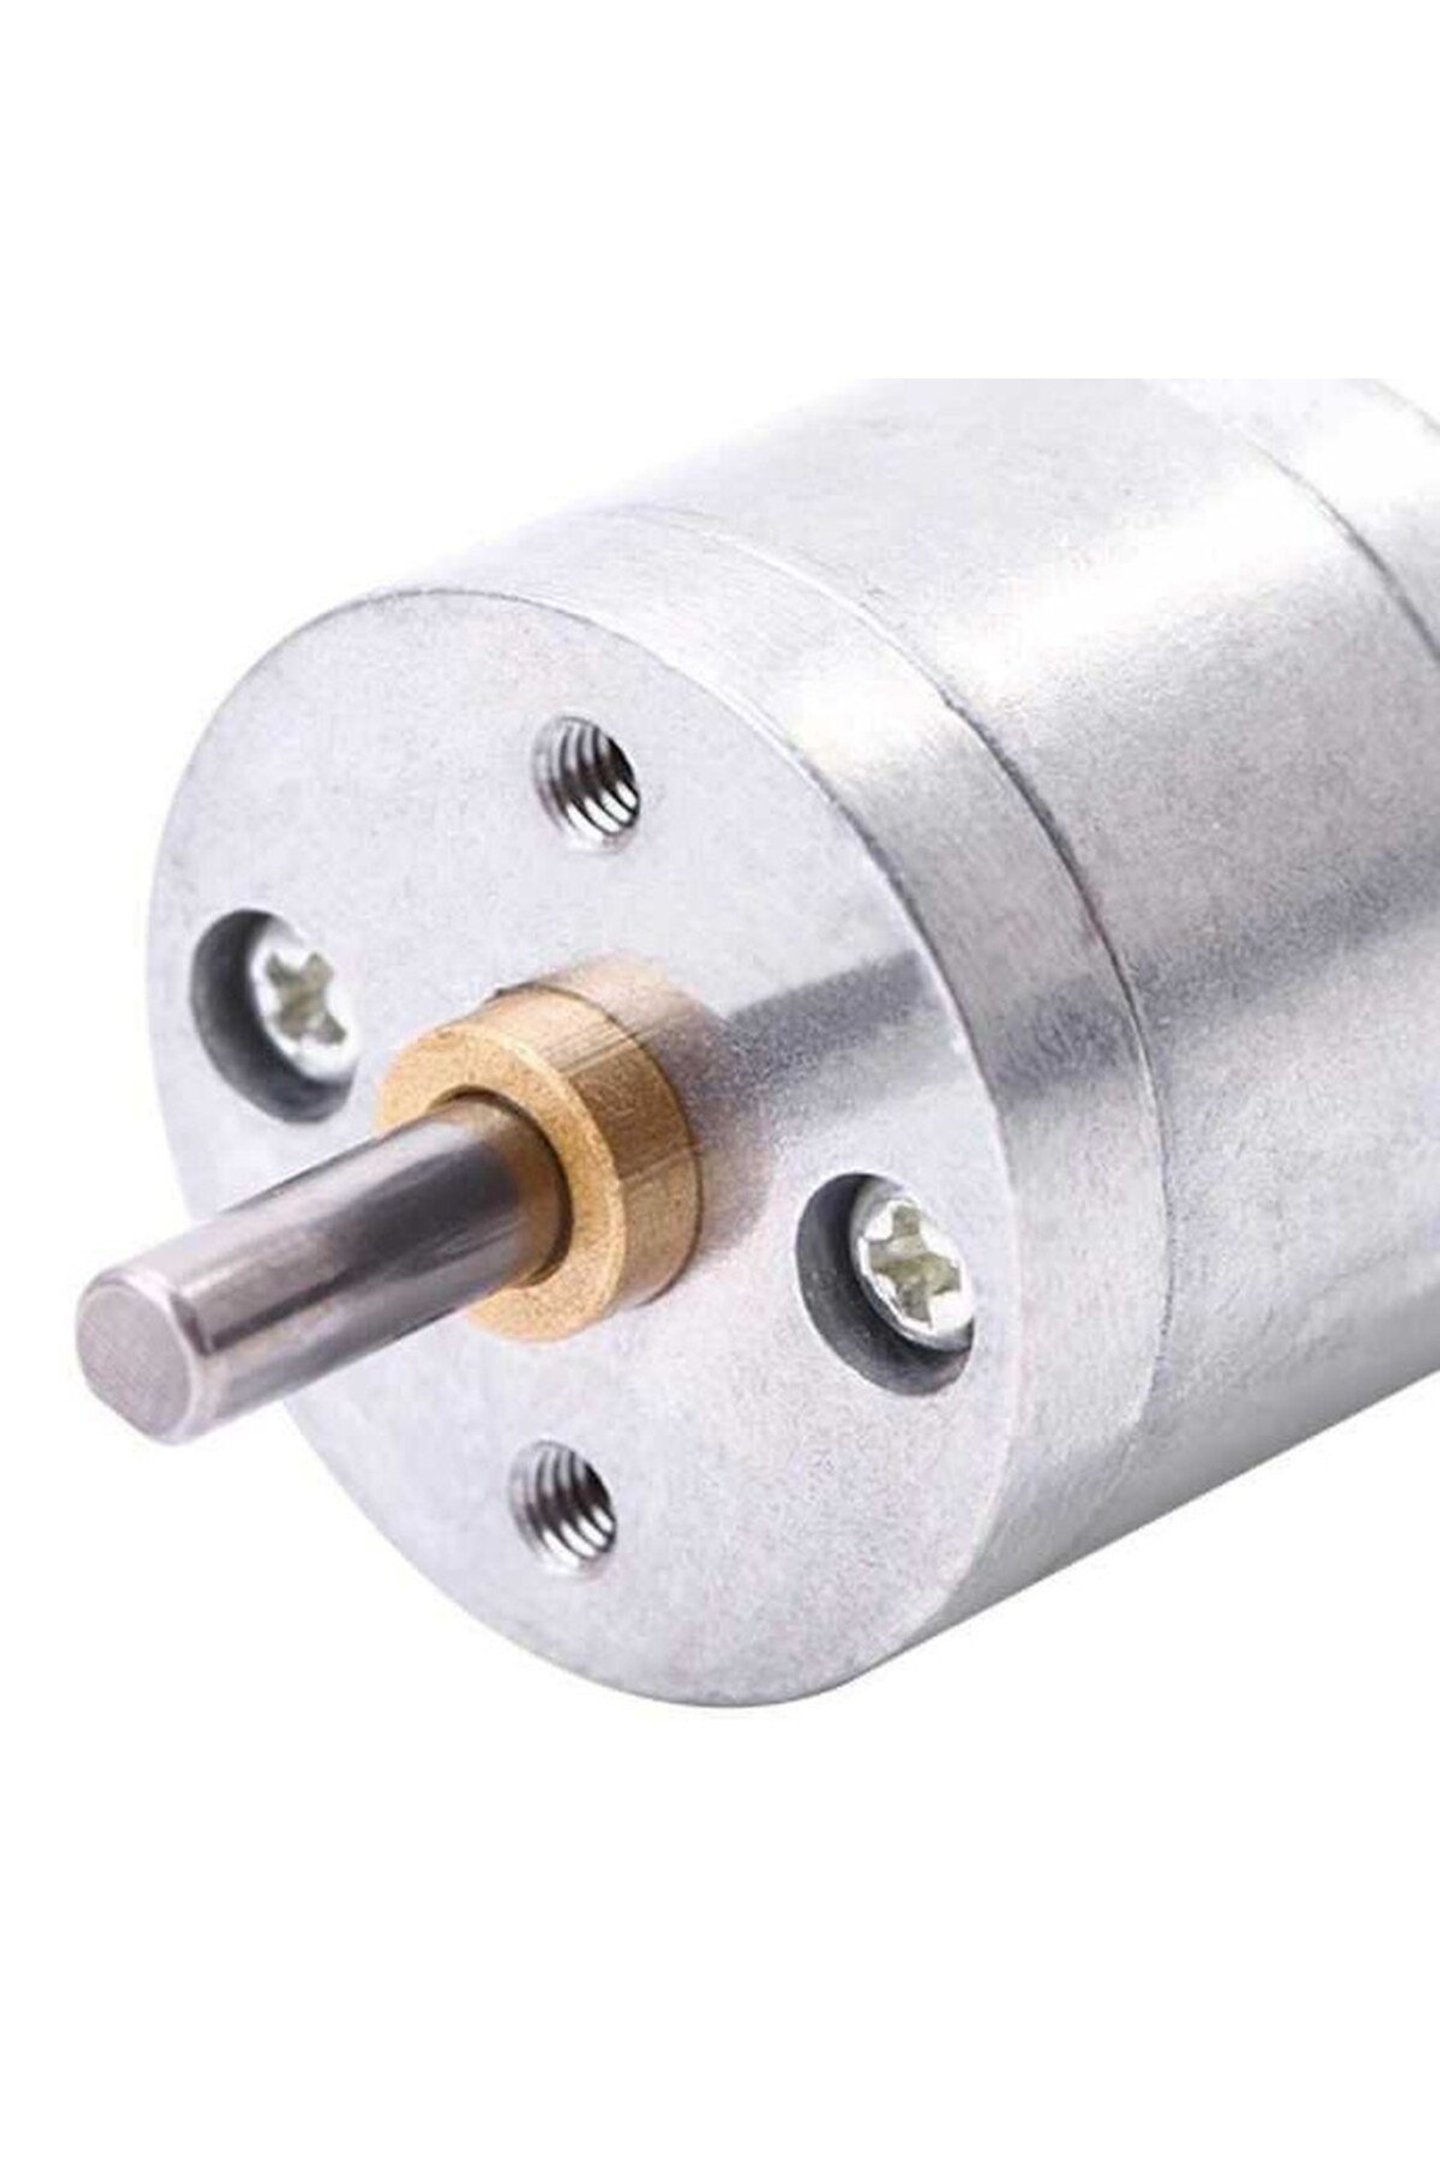
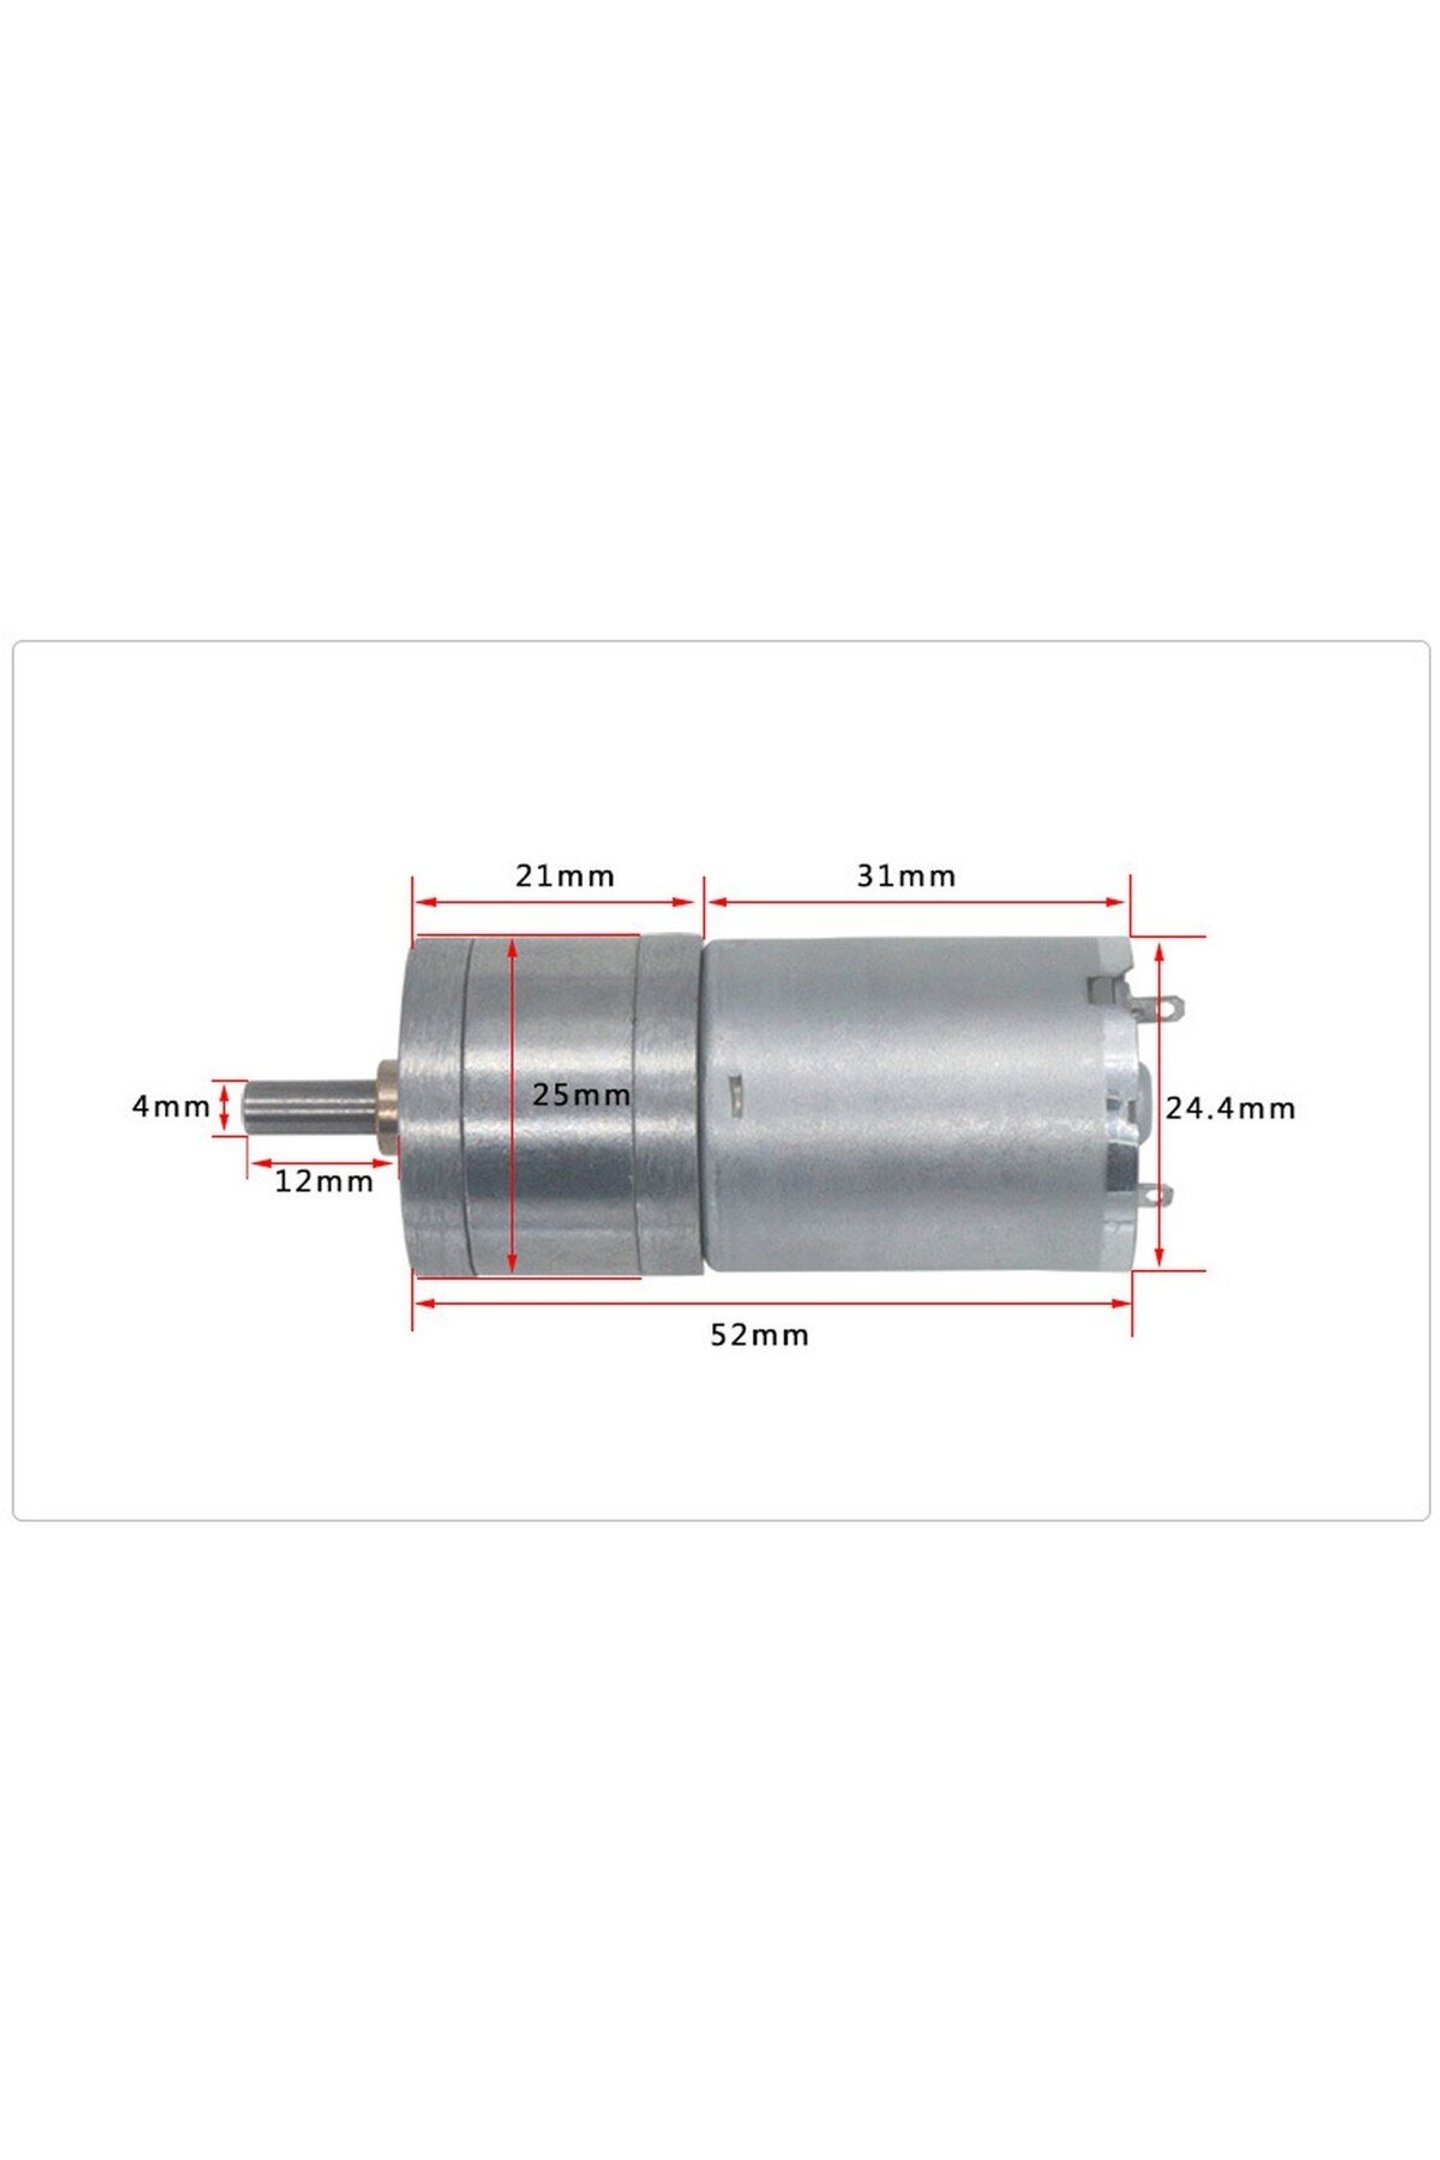
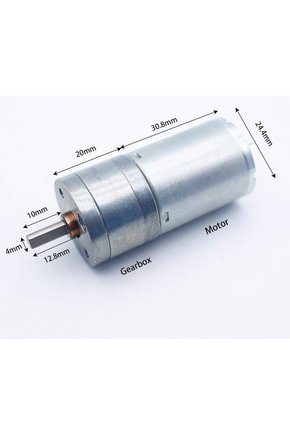
Bu ürüne henüz yorum yazılmadı. İlk yorumu yazmak ister misin?
Yorum Yaz